

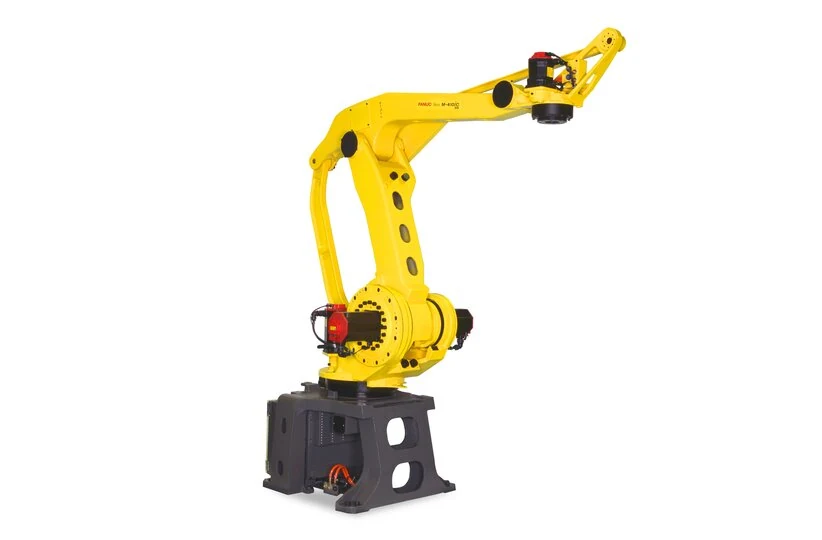
机械臂由相互连接的连杆和关节组成,用于在规定工作空间内移动工具。控制器协调驱动器、电机与位置反馈,让工具按任务要求运动。在工厂中,机械臂还要与夹具、焊枪或喷涂工具,以及工位外围设备共同工作。
理解结构有助于整理停机、位置偏差和部件替换问题。同一种现象可能来自工具、本体、控制器或工位时序。本文先区分结构与部件,再说明这些差异对维护和维修判断的影响。
机械臂与完整机器人系统有什么区别?
机械臂是执行运动的机械机构。完整系统还包括控制器、供电与驱动硬件、软件、末端工具和防护设备;输送线、工装、视觉系统及PLC则可能参与整个工位的协同。只看到机械臂,尚不能确定整套系统如何完成生产任务。
工业机械臂按规定运行条件设计。教学机械臂、研究平台和生产机器人即使外形相似,也可能采用不同电机、控制结构及工作制。维护方法和替换零件需对应完整型号,不能仅凭外观套用。
机械臂由哪些部件组成?
| 部件或系统 | 在任务中的作用 | 需要保留的信息 |
|---|---|---|
| 底座、连杆与关节 | 支撑机构并将工具移到工作区域。 | 安装姿态、轴号及碰撞记录。 |
| 伺服电机、制动器和传动机构 | 产生关节运动;配置制动器的轴还涉及停机保持。 | 电机标签、负载、噪声及发生阶段。 |
| 编码器等位置反馈 | 向控制系统反馈运动或位置信息。 | 完整报警、轴号及近期线缆作业。 |
| 控制器与驱动器 | 执行程序并控制电机。 | 控制器身份、模式、软件及报警。 |
| 电缆与接头 | 传输动力、反馈及工具所需介质。 | 线缆标识、走线及姿态相关现象。 |
| 末端执行器 | 夹持工件或执行加工工艺。 | 工具质量、连接、工装及工艺状态。 |
机械臂运动正常时,末端工具仍可能发生故障。例如,夹具掉件可能与夹持或真空条件不足有关,并不直接证明机器人定位异常。应分别记录运动与工具动作,再确定检查方向。
机械臂类型:结构如何影响任务?
| 构型 | 常见应用 | 实际型号需核对的条件 |
|---|---|---|
| 关节型 | 绕过工装完成搬运、焊接或喷涂。 | 关节限位、腕部姿态、工具负载和电缆走线。 |
| SCARA | 平面装配、拾放和垂直行程。 | 水平工作范围、垂直行程与工具方向。 |
| 并联或Delta | 适用轻型产品的快速拾取。 | 工作包络、运动工具质量与产品跟踪。 |
| 直角坐标或龙门 | 沿直线轴在矩形区域运动。 | 各轴行程、安装、电缆拖链与对中。 |
这些是机构分类,不代表统一的速度、负载或精度。FANUC和KUKA的不同产品系列对应不同应用,具体限制应以当前型号资料为准。
厂家分类背景可参阅FANUC机器人分类文章,并与实际安装设备核对。
机械臂如何完成工厂任务?
- 工位检查运行模式、防护条件和外围设备就绪状态。
- 控制器使用工具与工件坐标执行选定程序。
- 驱动器控制各轴运动,反馈系统参与运动跟踪。
- 末端工具完成夹持、焊接、喷涂等规定工序。
- 工位信号确认后续步骤,检测环节检查工艺结果。
机械臂重复到达位置,并不等于产品质量合格。供漆、焊接条件、夹持接触和工装位置都可能改变结果。若机械臂到位但工艺失败,应同时保留工艺与运动记录。
替换机械臂或部件前应核对哪些参数?
先确定任务、工具及控制器身份。负载数字不能描述所有允许工具;需按厂家条件核对质量、重心及转动惯量,并计入夹具和工件。具体允许范围取决于型号与配置。
臂展只是限制之一。整个周期还需要可行路径、工具姿态和避让空间。应检查轴限位、安装、工装以及电缆运动;位于最大臂展内的目标点,也不一定能以指定姿态到达。
重复定位性能描述在规定条件下重复返回位置的能力,与绝对定位精度不同。核对参数、标定结果或生产偏差时,应保留这个区别。
- 记录机械臂和控制器完整型号、序列号及软件版本。
- 保留电机、驱动器、电缆和工具完整标签,包含后缀与版本。
- 同时核对机械安装、电气参数、反馈类型及控制器支持。
- 安装替换件前明确备份、校准和测试要求。
接头相同或品牌相同并不能证明兼容。控制器支持、配置及恢复步骤也需要核对,替换前应查对应技术资料。
机械臂维护先建立可复核的故障记录
按实际型号手册执行检查与保养周期。记录能够重现问题的条件,包括轴号、方向、姿态、负载、运行模式和运行时长;同时记录近期碰撞、工具变更、电缆或参数作业。
将启动失败与运动中异常分开。如果所有轴都不动作,先整理控制器和工位就绪条件;若单轴报警或异常随姿态变化,应保留首次报警与关联线路检查记录。这些模式本身都不足以锁定故障部件。
部件层面的故障区分和维修记录见工业机械臂维修指南。
送修或部件评估前需要确认的问题
是否需要拆修整条机械臂?
并非所有停机都要拆卸本体。先确认现有证据涉及工位时序、工具、控制器、电缆还是机械机构,再提交实际表现及已完成检查,以便确定评估范围。
换件后能否立即恢复生产?
取决于部件和系统。有些作业涉及参数、原点、标定或工具数据,需要提前确认恢复流程及测试条件。短暂空载动作不能代替原生产任务的验证。
评估资料可通过联系页面提交,包含设备标签、完整报警、照片及问题重现条件。
厂家参考资料
机器人系列与应用:FANUC Robots by Series。
型号系列与参数筛选:KUKA Industrial Robots。
继续阅读运动与替换检查
关节、TCP及坐标问题见机械臂运动检查。
整臂更换前参阅本体替换核对清单。