

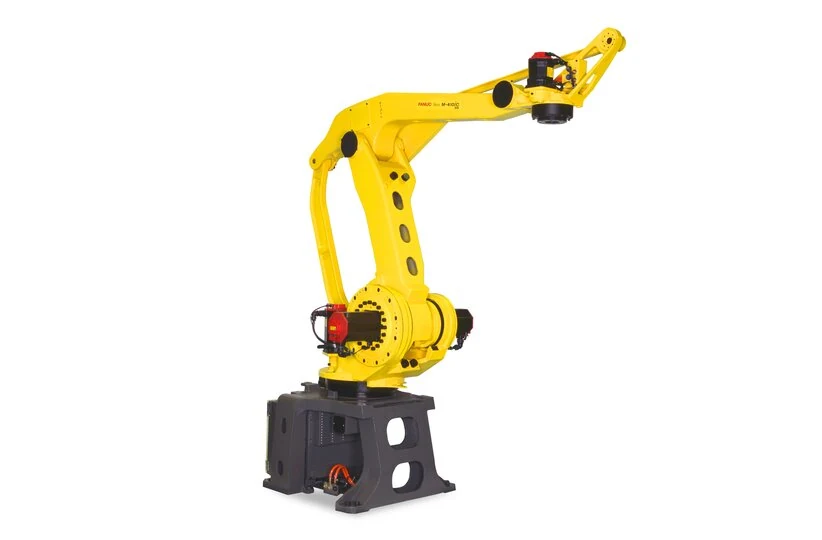
Un brazo robótico es un mecanismo articulado que mueve una herramienta dentro de un espacio de trabajo controlado. Su controlador coordina las articulaciones, los accionamientos y la realimentación para situar la herramienta donde la tarea lo requiere. En una fábrica, el brazo funciona con una pinza, una antorcha de soldadura o un aplicador de pintura, además de los equipos que rodean la célula.
Conocer la estructura ayuda cuando un brazo se detiene, pierde la posición o necesita un repuesto. Un mismo síntoma puede tener su origen en la herramienta, el brazo, el controlador o la secuencia de la célula. Esta guía explica primero las piezas y los tipos de robots y, después, muestra cómo influyen en las decisiones de mantenimiento y reparación.
¿Qué diferencia hay entre un brazo robótico y un sistema robótico completo?
El brazo robótico es el manipulador mecánico. Un sistema completo también necesita un controlador, equipos de alimentación y accionamiento, software, una herramienta y equipos de protección. Un transportador, un dispositivo de fijación, un sistema de visión o un PLC pueden coordinar el proceso más amplio. El brazo por sí solo no determina cómo funcionará toda la celda.
Un brazo robótico industrial está diseñado para unas condiciones de funcionamiento especificadas. Los brazos de enseñanza de sobremesa, las plataformas de investigación y los robots de producción pueden tener una forma similar, pero utilizan motores y controladores diferentes y tienen distintos regímenes de trabajo nominales. Identifique el modelo exacto antes de aplicar un método de mantenimiento o comparar piezas.
Componentes del brazo robótico y función de cada uno
| Pieza o sistema | Función en la tarea | Información útil que debe registrarse |
|---|---|---|
| Base, eslabones y articulaciones | Sostenga y desplace la herramienta por su espacio de trabajo. | Posición de montaje, número de eje e historial de colisiones. |
| Servomotor, freno y transmisión | Generar movimiento en las articulaciones y, si está equipado para ello, mantener inmovilizado un eje detenido. | Etiqueta del motor, carga, ruido y momento en que aparece el síntoma. |
| Encoder u otro sistema de realimentación de posición | Comunica el movimiento o la posición al sistema de control. | Alarma completa, eje afectado y trabajos recientes en los cables. |
| Controlador y accionamientos del robot | Ejecutar el programa y dar órdenes a los motores. | Identificación del controlador, modo, software y alarmas completas. |
| Cables y conectores | Transportan la alimentación, las señales de realimentación y los servicios de la herramienta. | Etiquetas de los cables, recorrido y síntomas relacionados con la posición del robot. |
| Efector final | Sujeta una pieza o realiza el proceso. | Masa de la herramienta, conexiones, dispositivo de sujeción y estado del proceso. |
Un efector final puede fallar aunque el brazo siga moviéndose correctamente. Por ejemplo, una pinza puede soltar una pieza porque la fuerza de agarre o el vacío son insuficientes. Esa observación no demuestra que exista un fallo de posicionamiento del robot. Registre por separado los eventos de movimiento y de la herramienta antes de decidir cómo abordar la reparación.
Tipos de brazos robóticos: la estructura cambia la tarea
| Estructura | Uso habitual | Qué comprobar en el modelo concreto |
|---|---|---|
| Articulado | Acceso alrededor de los útiles para tareas de manipulación, soldadura o pintura. | Límites de las articulaciones, orientación de la muñeca, carga de la herramienta y recorrido de los cables. |
| SCARA | Montaje y recogida y colocación en un plano, con desplazamiento vertical. | Alcance horizontal, recorrido vertical y orientación de la herramienta. |
| Delta o de eslabones paralelos | Recogida rápida de productos ligeros adecuados. | Espacio de trabajo, masa de la herramienta en movimiento y seguimiento del producto. |
| Cartesiano o de pórtico | Desplazamiento lineal a través de un espacio de trabajo rectangular. | Recorridos de los ejes, montaje, portacables y alineación. |
Estas son categorías estructurales, no garantías de velocidad, carga o precisión. FANUC y KUKA enumeran varias familias de robots con distintas aplicaciones. Consulte la ficha técnica vigente del modelo para confirmar cada límite; la forma conocida de un brazo no es suficiente.
Para obtener información específica del fabricante, consulte nuestro FANUC artículo sobre clasificación de robots y compare sus categorías con el equipo instalado.
¿Cómo realiza un brazo robótico una tarea en una fábrica?
- La célula comprueba su modo de funcionamiento, las condiciones de protección y la disponibilidad de los equipos.
- El controlador ejecuta el programa seleccionado utilizando los sistemas de coordenadas registrados de la herramienta y la pieza de trabajo.
- Los accionamientos controlan el movimiento de las articulaciones, mientras que la realimentación ayuda al controlador a supervisarlo.
- El efector final agarra, suelda, pinta o realiza otro proceso definido.
- Las señales de la célula confirman el siguiente paso, y la inspección comprueba el resultado del proceso.
Un movimiento repetible del brazo no demuestra por sí solo que el producto sea correcto. El flujo de pintura, las condiciones de soldadura, el contacto de la pinza y la posición del útil de sujeción pueden alterar el resultado. Si el brazo alcanza la pose indicada pero la operación falla, conserve los datos del proceso junto con el registro de movimiento.
¿Qué especificaciones importan antes de sustituir un brazo o componente?
Comience por identificar la tarea, la herramienta y el controlador. Una cifra de carga útil no describe todas las herramientas permitidas. Compruebe las condiciones especificadas de masa, centro de gravedad e inercia, incluidas la pinza y la pieza de trabajo. La carga que puede manipular el brazo depende del modelo y de su configuración.
El alcance también es solo uno de los límites. La herramienta necesita una trayectoria, una orientación y un espacio libre viables durante todo el ciclo. Revise los límites de los ejes, el montaje, los dispositivos de sujeción cercanos y el movimiento de los cables. Un objetivo situado dentro del alcance máximo puede seguir siendo inaccesible con la orientación requerida de la herramienta.
La repetibilidad describe con qué precisión los movimientos repetidos vuelven al mismo punto en las condiciones especificadas. Es distinta de la precisión de posicionamiento absoluto. Mantenga ambos términos diferenciados al revisar una ficha técnica, un resultado de calibración o una desviación en producción.
- Registre los modelos completos del brazo robótico y del controlador, los números de serie y las versiones del software.
- Conserve las etiquetas completas del motor, el accionamiento, el cable y la herramienta, incluidos los sufijos y las revisiones.
- Compruebe conjuntamente el ajuste mecánico, las especificaciones eléctricas, la realimentación y la compatibilidad con el controlador.
- Defina los requisitos de copia de seguridad, calibración y pruebas antes de instalar un repuesto.
Que los conectores coincidan o sean de la misma marca no demuestra que sean compatibles. También importan la compatibilidad con el controlador, la configuración y los pasos de recuperación. Confirme estos detalles en la documentación aplicable antes de seleccionar un repuesto.
El mantenimiento de un brazo robótico comienza con un registro de fallos útil
Siga el manual del modelo para conocer los intervalos de inspección y mantenimiento. En el registro de mantenimiento, anote las condiciones en las que se repite un síntoma: eje, dirección, postura, carga, modo de funcionamiento y tiempo de operación transcurrido. Anote las colisiones recientes, los cambios de herramienta y los trabajos realizados en cables o ajustes.
Distinga entre un fallo de arranque y un error durante el movimiento. Si no se mueve ningún eje, revise si el controlador y la célula están listos. Si un eje genera una alarma o el fallo aparece en una posición determinada, conserve la primera alarma y las pruebas relativas al circuito conectado. Ninguno de los dos patrones identifica por sí solo un componente averiado.
Utilice el guía de reparación de brazos robóticos industriales para la diferenciación de fallos a nivel de componentes y los registros de reparación.
Cuestiones que deben resolverse antes de enviar un brazo o una pieza para su evaluación
¿Es necesario reparar todo el brazo?
No todas las paradas requieren desmontar el brazo. Primero determine si los indicios apuntan a la secuencia de la célula, la herramienta, el controlador, el cable o el conjunto mecánico. Comparta el comportamiento observado y las comprobaciones ya realizadas para delimitar la evaluación.
¿Puede una sustitución restablecer la producción sin más ajustes?
Depende de la pieza y del sistema. Algunos trabajos afectan a la configuración, la definición de referencias de los ejes, la calibración o los datos de la herramienta. Acuerde previamente el procedimiento de recuperación y las condiciones de prueba. Un breve movimiento sin carga no verifica la tarea de producción original.
Para una evaluación, utilice el página de contacto y envíe las etiquetas del equipo, las alarmas completas, fotografías y las condiciones en las que se reproduce el fallo.
Referencias del fabricante
Familias de robots y contexto de aplicación: FANUC robots por serie.
Familias de modelos y filtros de especificaciones: robots industriales KUKA.
Más información sobre el movimiento y la sustitución
Para las comprobaciones de articulaciones, TCP y sistemas de coordenadas, consulte movimiento del brazo robótico.
Antes de cambiar un conjunto, utilice el brazo para la lista de comprobación de sustitución del robot.