

伺服电机维修遇到过热问题,应先核对工况,再决定是否拆机。负载过大、制动未完全释放、散热条件改变和电气故障,都可能让电机发热。单凭外壳温度,不能认定绕组或编码器损坏。送检前保留首个报警、完整铭牌及原始运行记录。
本文面向ABB、KUKA、FANUC和安川等工业机器人设备的电机故障评估,重点说明如何区分过热原因和商定维修测试。外壳温度、绕组温度与驱动器热模型不是同一个数值;不同电机、安装方式和工况的限值也不同,应按实际设备资料核对。
先记录伺服电机过热发生在哪个阶段
区分保持位置、加速运动及连续循环后升温。记录环境温度、运行时间、负载、速度、停顿和测温位置。前后对照应使用同一仪器和方法;金属表面发射率会影响红外测温,不能把不同表面的读数直接当作可比较数据。
保留完整报警及先后顺序。延长节拍后才出现的热报警,与换线后立即跳闸,需要不同的排查。发现冒烟、接头损坏或保护反复动作时应停止测试,不应为了多跑几个生产循环反复复位。
根据发热方式选择关联检查
| 现象 | 记录信息 | 关联检查 |
|---|---|---|
| 保持位置时发热 | 轴姿态、负载及保持电流趋势 | 重力负载、制动时序与机械平衡 |
| 高速循环后发热 | 节拍、加速和电流曲线 | 工作制、负载及冷却恢复 |
| 单个接头变色 | 接头照片、近期接线记录 | 接触状态、线缆与绝缘 |
| 维护后开始发热 | 前后设置、安装与负载记录 | 装配、配置及外围条件变化 |
先区分机械负载与电机自身损坏
减速机、轴承、联轴器或被驱动机构阻力增大,都可能提高电流。对照同一轴、同一批准工况,而非比较两台不同机器人。核查新装工装、负载变化、线缆牵扯及碰撞历史,把异响与电流记录放在一起分析。
机械操作应由合格人员执行,先隔离动力并支撑受重力影响的轴。不要为试转而直接断开垂直轴传动或强行扳动轴。记录无需拆卸即可完成的检查,再与设备负责人确定后续方案;卡滞负载也会损坏替换电机。
核对制动时序与散热路径
带保持制动器的电机,需要匹配实际制动选项和控制器释放顺序。制动拖滞会增加负载,制动控制故障也可能被误认为电机故障。按对应电路资料检查证据,不随意施加假定电压,不在未支撑负载时释放制动。
检查安装面、污染及周围热源。油污、积尘、改装罩壳或安装接触不良,会改变散热条件。部分电机依赖规定的安装结构传热,不能加一个风扇就认定故障排除。
把电流、工作制与反馈记录一起判断
读取驱动器在可重复循环下的电流和热状态历史。短时峰值与持续电流的意义不同,应按实际电机、驱动器额定条件及工作制定义比较。单个瞬时电流截图不足以完成负载判断;没有正确资料时,额定值和限值保持待核实。
反馈不稳定、反馈线缆破损或不合适的调节参数,可能引起振荡和抖动。记录编码器身份、接头状态及参数修改历史。编码器报警并不直接证明需要编码器维修,线缆、供电和驱动器反馈输入也需要区分。
电气检查需要证明什么
台架检查应对应具体绕组、绝缘、接头、轴承、制动器和反馈装置。技术人员可按厂家方法,在记录温度下比较各相绕组电阻;导通正常并不能排除所有绕组故障。
绝缘测试必须遵循对应型号程序。测试前可能需要断开或保护反馈电子器件、温度传感器及驱动器,不能让测试电压通过这些电路。报告应保留仪器、方法及结果,不把通用测试电压或电阻门槛套用于全部伺服电机。
围绕确认的缺陷维修,并核对替换匹配
维修报价应写明确认的缺陷与工作范围。轴承、密封件需要正确配合与装配方法;绕组处理应保留原电气规格;编码器工作可能涉及对位及匹配工装。清洗完成不等于过热原因已经消除。
若考虑替换,应核对完整料号、后缀、反馈、制动、轴、法兰与接头。外壳相似或功率相同不足以证明兼容,保留原铭牌和机器记录。没有处理外围过载,即使换电机也可能复现故障。
分别确认台架测试和装机验收
台架报告应说明驱动及反馈工装、旋转与制动检查、电流观察及测试限制。空载台架不能复现所有机器人负载,应将台架通过与整机恢复生产区分。
装机按商定循环记录负载、速度、环境条件、测温位置、电流趋势和报警,在适合实际工况的热稳定过程内比较。只记录真实测得的数据,短时间无报警不代表生产工作制下的热故障已经排除。
提交有用的伺服电机维修资料
通过下方询盘表单提交品牌、电机和驱动器完整铭牌、受影响轴及发热工况,附接头、安装与损伤照片,说明是否已拆卸和近期变更。我们根据证据确认评估范围、测试条件与下一步安排。
厂家参考资料
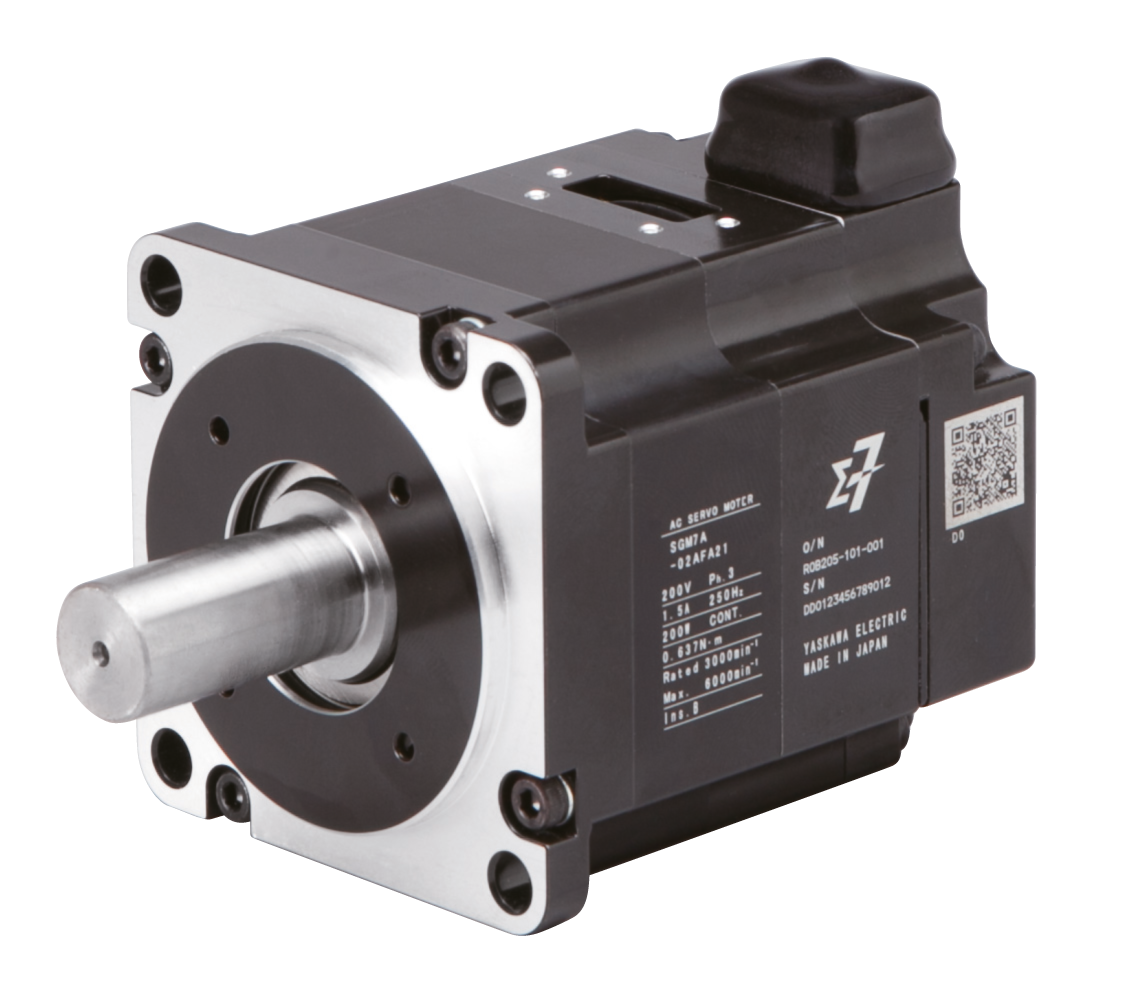
安川SGM7A资料说明了核对反馈与制动选项的必要性。这里只展示设备示例,不表示所有工业机器人均使用此型号;维修决策仍需对应实际装机手册与限值。