

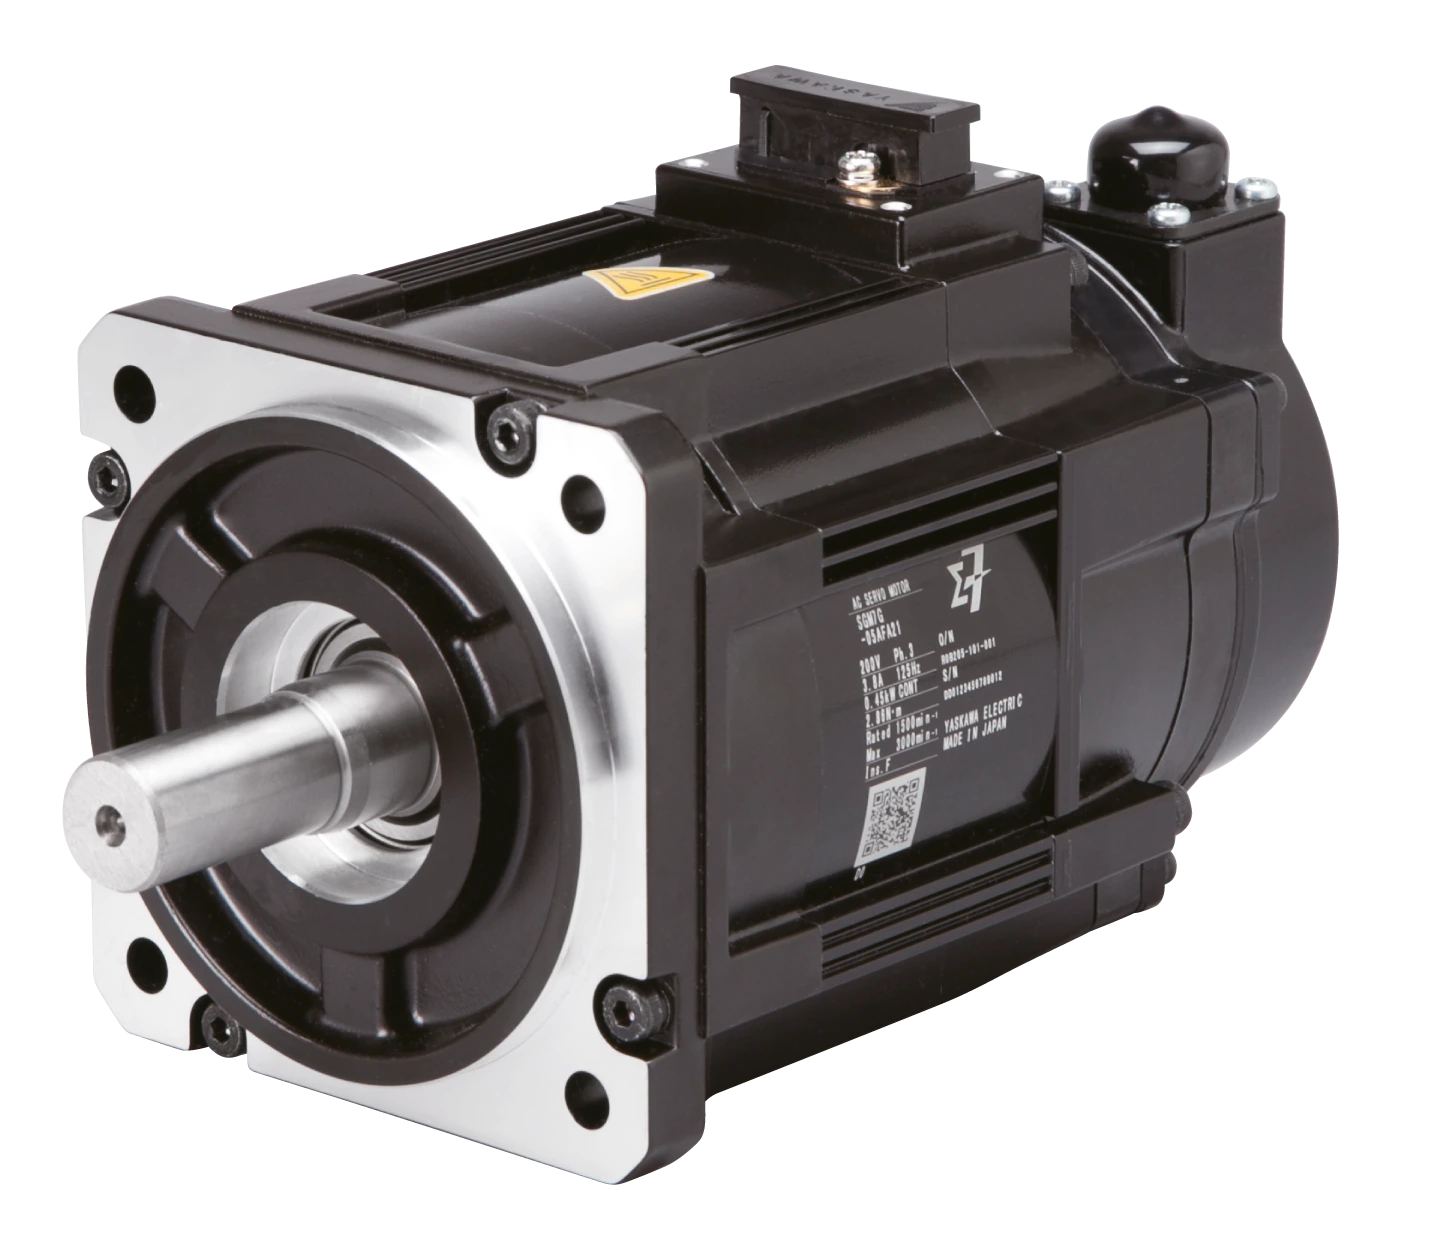
安川SGM7G-13APK更换编码器,不能只匹配电机系列名。官方更换手册区分SGM7G-13APK-YR1□与SGM7G-13APK-YR2□,并列出不同编码器分支。订件前读取完整铭牌;接头、外观或额定功率相似,都不能代替兼容性核对。
本文对应185870-1CD、HW1485676手册所列机器人电机变型。“□”是末位占位,应保留铭牌真实字符。不能因同属Sigma-7,就套用于SGM7G-AFC变型或其他电机。
一、先确认是否确需更换编码器
保存原报警、控制器身份、故障轴和顺序,区分通信中断、电池/位置丢失及已确认器件故障。开拆前先检查外部反馈线和规定供电路径,不能只凭报警判定内部编码器损坏。
明确支持更换的证据和测试平台能验证的范围,作业前保留备份与有效位置基准。复制参数文件不等于保存机械对位或绝对位置有效性。记录新旧部件完整身份。
| 电机标识 | 所列编码器 | 订件前核对 |
|---|---|---|
| SGM7G-13APK-YR1□ | UTTAH-B20RT/UTTAH-B20RT50 | 完整后缀、编码器铭牌、生产日期注释 |
| SGM7G-13APK-YR2□ | UTTAH-B20RT30 | 完整后缀及独立更换分支 |
| 其他SGM7G变型 | 本表不构成适配证明 | 取得实际电机及更换资料 |
二、核对编码器分支与配套件
适用表按生产日期区分UTTAH-B20RT和UTTAH-B20RT50,应结合实装铭牌与当前零件说明确认,不把新代码当通用替代。YR2分支使用UTTAH-B20RT30,拆装也有独立章节。
手册为RT/RT50列出S75密封圈,为RT30列出S50。确认实装配置对应套件,不因旧密封看似完整就默认复用,也不混装另一分支密封。包装标签和追溯资料应保留。
三、准备电机与清洁工作环境
手册要求此项更换在断电并断开编码器线后进行;涉及机器人拆电机时,还需满足本体固定与拆卸程序。先按装机系统建立完整顺序,不能用台架流程作为释放带载机器人轴的依据。
拆前清除盖板周围污物,在清洁、干燥和静电防护条件下作业,保护联轴结构、锥面和编码器。手册要求不松动未指定螺钉,不刮、撬或强迫精密配合件来加快拆卸。
四、保留Oldham联接结构的方向标识
按实际分支选择拆卸章节,保留Oldham轮毂、滑块和编码器总成方向。手册将编码器、O形圈和滑块列为更换对象,应按批准套件和状态评估,不假定所有部件都可继续使用。
安装要求轮毂与滑块的三角检查标记对齐,并保留规定部位的供货润滑脂。擦除润滑脂或转到螺钉能装入,并不是对位方法;就位前确认标记与配合面洁净。
五、紧固参数只用于所引编码器总成
手册对该编码器固定列出4颗M3、长度20毫米的螺钉,扭矩1.48N·m,并说明配套黏合安排。该值不适用于全部SGM7G螺钉、电机安装或连接器,需核对当前套件与版本。
采用适当且校准的扭矩工具,保持规定垫圈、密封和安装结构,不额外使用未经确认的胶,也不靠加大扭矩弥补未坐实。盖板贴合不证明联接标记正确,应记录料号、对位检查和紧固件。
六、按实装系统恢复反馈与位置
按图纸恢复正确编码器连接及必要后备安排。不同分支有独立接头资料,不能把RT30端子信息照搬给RT/RT50,电气检查前先取得实际回路。
换编码器后可能需要本体规定的位置恢复或原点程序,与清报警不同。仅电池耗尽的恢复功能可能排除已换硬件情况。应使用实装指引和有效参考,不能虚构偏置让某一点看似正确。
七、完成装配、示教及生产验收
手册要求作业后在示教模式检查报警与异常声音。先完成装配、固定和基准检查,再按受保护程序验证反馈身份、方向及故障轴;响应与预期不符时停止评估。
随后完成位置和工具路径检查及约定生产验收,记录真实报警、运动观察和试验范围。台架上识别编码器不证明装机机器人已正确校准。报告应区分部件更换、电机测试、位置恢复与工作站放行。
提交SGM7G-13APK维修资料
提供电机和编码器铭牌、完整YR后缀、控制器和机器人身份、报警历史及先前作业,附备份及装机状态,以确认分支、配套件、对位及验收范围。
厂家更换手册
依据185870-1CD、HW1485676,适用电机表1.2、配套件与工具1.3及2.1至2.4节。完整后缀决定适用性;本文提供有来源的检查方案,不是客户维修实测记录。