

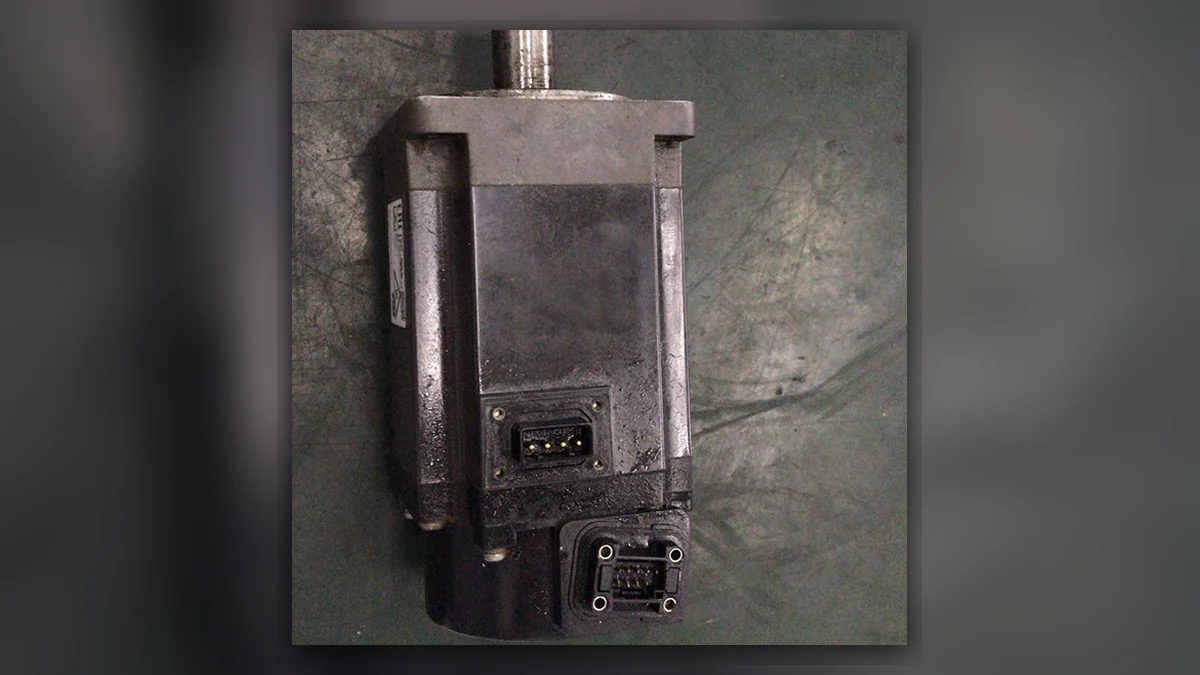
伺服电机是反馈运动控制系统中的电机。系统把运动指令与测得状态比较,再调整驱动输出。在工业设备中,这种方式用于在整机规定范围内控制轴的位置、速度或转矩。
本文聚焦机器人与自动化系统中的工业伺服电机,分别说明电机、驱动器、反馈装置和负载的职责。小型模型舵机与工业电机虽然都可能被称为servo,但接口和测试方法可能完全不同。
位置反馈与误差信号是什么意思?
位置控制系统中的指令位置,是要求轴到达的位置;位置反馈是测得的位置。两者之差构成位置误差信号,必须采用相同单位与参考坐标。控制器结合误差及其他控制项调整运动,符号、比例和限值取决于整机。误差过大也可能来自负载卡阻,不能直接认定电机损坏。
开环控制不以同样方式使用测得输出修正该输出,闭环控制则使用反馈。但反馈存在限制,延迟、传感噪声与松动联轴器仍会影响精度,因此应同时检查电机轴和负载端结果。
绝对值编码器能够报告编码后的轴位置,但不意味着更换编码器或电机后,机器人零位一定保持。应确认整机保存参考位置的方法。动态响应描述轴跟随变化指令的情况,需要明确动作与负载。短时峰值转矩测试不能证明连续运行能力,还要看整个系统的温升与工作周期。
一个伺服系统由什么组成?
定义伺服系统需求时,应先明确运动任务:移动什么、行程或角度、速度、负载和工作循环,再确定怎样测量结果。只按功率选择电机,可能忽略负载惯量、反馈接口或温升条件。
| 部件 | 功能 | 应核对的身份或状态 |
|---|---|---|
| 运动控制器 | 生成所需运动 | 轴配置、程序和位置基准 |
| 伺服驱动器 | 控制送到电机的电气输出 | 驱动型号、供电和反馈兼容性 |
| 电机 | 把电能转换成机械输出 | 完整型号、绕组和机械状态 |
| 编码器或旋转变压器 | 向系统提供测得反馈 | 类型、接口、接线和基准数据 |
| 联轴器与传动机构 | 把轴连接到机械负载 | 对中、间隙和实际负载 |
| 配置的制动器 | 按规定功能保持或停止 | 额定条件、控制方式和整机流程 |
电机铭牌不足以说明整个系统。部分产品集成电子装置,另一些采用独立驱动器;使用测试流程前,应根据接线和手册确认系统结构。
反馈和驱动器怎样控制运动?
控制器提出运动请求,驱动器调整电机输出,反馈装置报告相关测量状态。位置控制轴常使用嵌套控制环,但控制环所在位置及设计不同,需要与电机和整机配置匹配。
反馈不能消除机械误差。电机编码器可能正确报告轴运动,而联轴器松动影响实际负载。传动间隙和负载位移也需要检查,应比较工件实际结果与轴状态,再判断是否为编码器问题。
工业交流伺服、直流伺服与模型舵机有什么区别?
工业无刷交流伺服系统常把永磁电机与匹配驱动器、反馈装置组合使用;其他伺服系统也可能采用不同电机结构。“伺服”说明控制职责,并不表示所有电机采用相同绕组、电压和接插件。
不少模型产品把电机、齿轮、电子控制及简单指令接口集成在小型外壳内,其教程不是工业机器人轴的测试规范。工业替换件要核对完整型号,以及驱动器、反馈、制动器和机械接口的兼容性。
选择电机时需要什么工况信息?
检查完整速度和转矩需求,而不是只看一个峰值。持续额定值与短时额定值用途不同,短暂加速负载也不同于贯穿整个循环的持续负载。环境温度、冷却和安装方式同样影响可用工况。
负载惯量影响加速及控制响应。评估时计入工具、工件、齿轮和传动机构,采用厂家规定的选型方法,并保留所假设的运动循环。没有一个通用惯量比可以证明所有轴都能正常运行。
怎样区分电机、电缆、驱动器与负载故障?
从故障发生阶段和完整报警开始:问题发生在上电、伺服使能、某个姿态,还是运行升温后?记录首个事件,不只保留后续连锁报警,据此判断下一步应检查供电、反馈、接线、机械负载还是电机本体。
| 现象 | 需要区分的问题 | 保留证据 |
|---|---|---|
| 轴不能使能 | 运行许可缺失、反馈异常还是驱动报警 | 控制器和驱动状态、完整报警及模式 |
| 运动中过流 | 电气异常还是机械负载过大 | 轴号、动作、工具负载和前序事件 |
| 噪声或振动 | 轴承、联轴器、负载还是控制问题 | 速度范围、方向、位置及复现特征 |
| 位置误差随姿态变化 | 线缆弯折、负载还是基准问题 | 姿态、反馈报警和近期线缆作业 |
| 电机异常发热 | 工作制、冷却、负载还是电气状态 | 运行时间、环境和实际测量结果 |
表格用于组织证据,不能仅凭报警认定电机、编码器或驱动器损坏。不要通过调参掩盖尚未查明的机械或电气问题。
绕组与反馈检查能够说明什么?
不上电检查前,按规定隔离设备、释放储能并取得检查条件。采用电机规定的方法比较绕组测量值,温度和仪器分辨率会影响低阻测量,没有方法说明的比较难以解释。
绝缘测试需明确适用电压、接线和应断开的器件。测试电机时,不应让不适用的测试电压进入驱动器或反馈电子电路。编码器或旋转变压器的检测也取决于实际接口,不能猜测供电和插针定义。
轴承与轴检查要采用相关机械限值及明确负载条件,制动器可能还需单独检查。很多电机制动器用于保持负载,应按规定释放和测试,不把它直接当作通用紧急停止装置。
维修或替换需要匹配哪些条件?
保留完整电机料号及后缀,根据整机文档核对轴、法兰、反馈类型、制动器、接插件和电气额定值。机械上装得进去,不代表电气和控制兼容;二手部件也需要约定状态与测试范围。
替换可能影响反馈基准、换相数据或机器人零点校准。先保留批准的备份,按对应厂家流程操作,不能假定移动编码器或安装相似电机后,位置基准就一定不变。
修复后的伺服电机怎样测试?
先约定维修方能完成哪些检查,哪些需要回到整机验证。记录电机与驱动器组合、工装、运行范围、报警和测量结果。仅空载运行不能证明电机已经适用于现场的完整生产循环。
根据实际产品限值安排负载、升温、制动与反馈检查,保留持续时间及工况。安装后按整机程序验证轴基准和任务响应,不把范围不明的维修台测试写成完整机器人验收。
具体故障可参考Epson SCARA电机检查;涉及驱动器的现象可对照FANUC伺服驱动器故障检查,两篇分别讨论系统中的不同部件。
维修咨询前准备什么?
提供电机与驱动器铭牌、整机型号、完整报警和复现工况,同时说明故障前做过的电缆或机械作业。可通过伺服电机维修服务页了解评估范围,或携资料联系晟泰。
FANUC ALPHA i-B与BETA i-B伺服产品概览用于说明工业伺服产品背景,不构成对所有机器人或电机的兼容承诺。本文是技术检查建议,不是已完成客户维修的实测记录。
针对发热故障,可对照伺服电机过热维修指南中的负载、制动与反馈检查。