

安川机器人不动作,应先检查动作顺序,再决定是否拆卸零部件。区分控制器是否接受伺服使能、批准的手动模式是否可动,以及自动循环停在哪个阶段。启动条件缺失也可能像电机损坏,复位前先保留首个报警与控制状态。
本文针对工业MOTOMAN系统的维修评估,区分控制条件、产线信号与部件故障。实际程序取决于控制器、机器人、选项和安全设计,应使用对应手册;通用报警表或外观相似的控制柜不能代替诊断。
先识别安川机器人与控制器
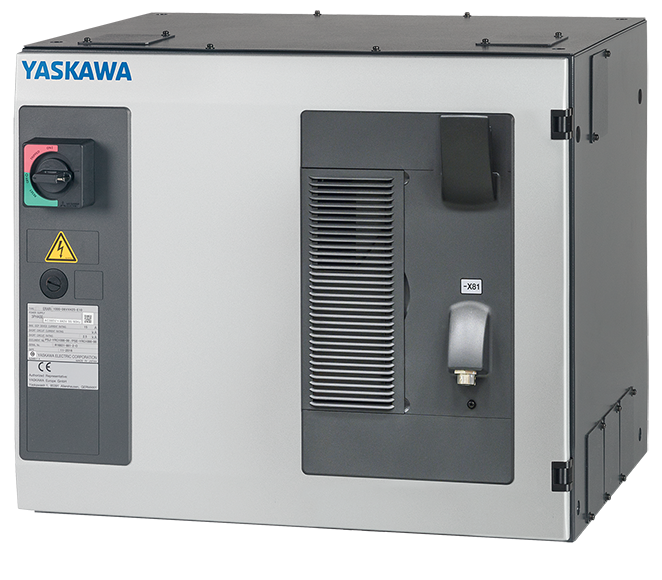
记录本体型号、序列铭牌、控制器类型、完整报警和受影响轴或组,保存所选作业及故障是否发生在停机、换线或碰撞之后。DX100、DX200、YRC1000和YRC1000micro是控制器名称,不表示接线或参数指令通用,装机选项需一起核对。
本体铭牌不同于电机、驱动器和示教器料号。提供控制柜全景及相关铭牌近照,说明哪些部件仍在装机,方便确定后续应看信号、检查线缆还是进行台架检测。
找到动作顺序最先失败的阶段
| 观察状态 | 继续记录 | 不要直接认定 |
|---|---|---|
| 控制器未就绪 | 首个提示、供电历史与控制器型号 | 伺服电机损坏 |
| 使能未被接受 | 模式、安全状态与规定使能条件 | 需要旁路安全输入 |
| 手动可动而自动不启动 | 所选作业及PLC启动/就绪时序 | 驱动器损坏 |
| 特定姿态或负载下故障 | 轴、姿态、负载与首个报警 | 报警所指部件就是唯一原因 |
使能状态不等于零部件诊断
按批准的操作程序记录模式、停止状态与使能状态。产线可能需要多个条件满足后才允许动作,应读取状态,不短接门禁或强制信号。提示被清除不代表可以恢复生产。
伺服开启请求未接受时,保留首个事件及关联状态,按对应控制器手册排查。原因可能在外部联锁、功率级、反馈或配置条件,不能用替换电机来试探尚未解释的安全或使能故障。
手动可动时,核对PLC交接信号
若批准的手动运动正常,而自动作业不启动,应核对作业选择与启动顺序。同时记录PLC和机器人侧的作业请求、就绪、启动和确认状态,实际信号名称与极性需对照该产线I/O映射。
PLC发出启动脉冲,不代表机器人已接收并接受。与负责控制的工程师一起核对时序;上次完成位未清除、夹具确认缺失或作业选错,都可能让循环停止而电机并无损坏。不要为了动作而强制输出或随意改梯形图。
单轴故障要区分线缆、反馈与负载
安川伺服报警需要完整代码、文本、轴组及事件顺序。注明是在使能、首次移动还是重复姿态出现。随位置变化的故障可能与弯折线缆有关,但这只是线索;保留近期插接件操作、进液与碰撞记录。
按规定隔离后,由合格人员检查可接近插头的就位、护套破损和污染。不要带电探测接头,不跨轴互换电机或反馈线。错误连接与反馈对位改变会造成新故障;机械卡滞、制动控制、电机与驱动器缺陷需要分别举证。
示教器黑屏不等于控制器损坏
示教器黑屏时,先记录控制器是否上电、其他状态指示是否存在,拍摄示教器与电缆铭牌,记录跌落和挤压历史。显示、线缆、供电和通讯故障需要不同工装,避免带电拔插。
示教器可显示但作业停止,应保留屏幕原文。暂停、等待指令与通讯报警是不同状态,向工程师提供作业位置和相关状态。未理解产线顺序就从另一行重启,可能丢失工件和夹具的当前状态。
确定应送检哪个部件
拆卸电机、驱动器、电路板或示教器前,整理已检查的外围原因及每项结果。我们依据完整身份与故障证据评估安川机器人维修需求;报价应区分诊断、拟进行的部件维修和现有工装能支持的测试范围。
维修和替换不是同一项工作。替换单元需要核对完整后缀、接口及选项,部分工作还涉及备份、参数或机型恢复程序。不要为清除提示而擦除数据,保留记录并商定装机设置的责任方。
分别验证部件维修与整机生产循环
部件台架可以在匹配工装下检查供电、通讯、反馈或受控旋转,但不证明产线全部联锁及应用循环正确。维修报告应说明对象、工装、观察结果和未完成项目。
装机后按批准流程核对恢复步骤、故障状态、I/O顺序并受控试运行,由责任团队验证安全功能及工艺条件。记录真实观察的负载、速度、循环与报警,不虚构通过次数,不把空载运行写成满载验收。
提交安川机器人维修咨询
下方表单请提供本体与控制器型号、首个报警、受影响轴及循环停止位置,附铭牌照片和允许公开的界面或信号记录。说明手动是否可动、故障前有哪些改动,我们根据现有资料确认下一步评估与测试范围。
按实际系统查阅厂家资料
安川资料库分别提供控制器指令、操作手册和并行I/O资料,应匹配实际控制器与应用。本文的通用顺序不替代机型手册,也不构成维修后整机的合格证明。