

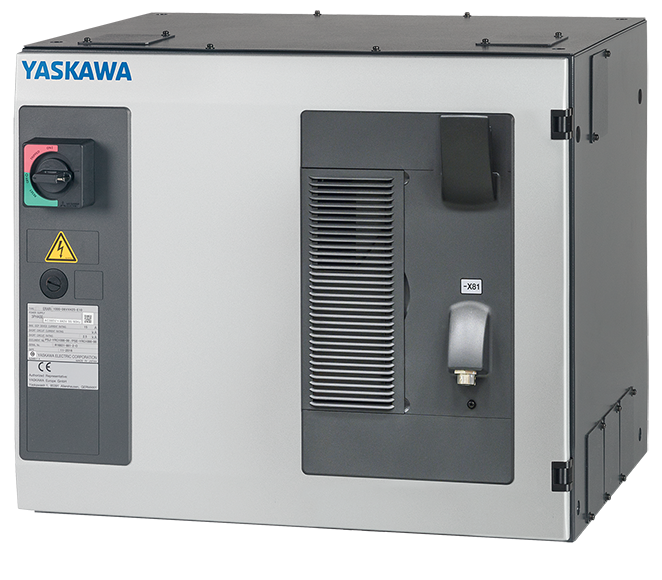
Los robots YASKAWA que no se mueven requieren comprobar la secuencia antes de retirar una pieza. Confirme si el controlador acepta la habilitación de los servos, si el movimiento funciona en el modo manual autorizado y en qué punto se detiene un ciclo automático. La ausencia de una condición de arranque puede parecer un fallo del motor. Guarde la primera alarma y el estado del controlador antes de restablecer nada.
Esta guía trata sobre sistemas industriales MOTOMAN y la evaluación de reparaciones. Distingue entre condiciones de control, señales de la célula y fallos de componentes. El controlador, el robot, las opciones y el diseño de seguridad instalados determinan el procedimiento aplicable. Consulte sus manuales; una lista genérica de alarmas o un armario de aspecto similar no permiten establecer un diagnóstico.
Reparación de robots YASKAWA MOTOMAN y guías relacionadas
Identifique primero el robot YASKAWA y el controlador
Registre el modelo del brazo, la etiqueta del número de serie, el tipo de controlador y el texto completo de la alarma. Incluya el eje o grupo afectado, el trabajo seleccionado y si el problema aparece después de un apagado, un cambio de cable o una colisión. DX100, DX200, YRC1000 y YRC1000micro son nombres de controladores, no instrucciones de cableado o parametrización intercambiables. Registre también las opciones instaladas.
Distinga la etiqueta del brazo de los números del motor, el accionamiento y la consola de programación. Envíe una foto nítida del armario de control y primeros planos de las etiquetas pertinentes. Anote qué unidad sigue instalada. Estos datos ayudan al equipo de reparación a elegir la documentación correcta y decidir si el siguiente paso es revisar las señales, inspeccionar un cable o probar un componente.
Identifique el primer punto en el que falla la secuencia de movimiento
| Estado observado | Registre a continuación | No dé por supuesto |
|---|---|---|
| Controlador no preparado | Primer mensaje: historial de suministro e identificación del controlador | El servomotor ha fallado |
| No se acepta la habilitación de los servomotores | Modo, estado de seguridad y condiciones de habilitación necesarias | Se debe puentear una entrada de seguridad |
| El movimiento manual funciona, pero el ciclo no se inicia | Secuencia de arranque y disponibilidad del trabajo seleccionado y del PLC | El accionamiento está defectuoso |
| El fallo aparece en una posición determinada o bajo carga | Eje, pose, carga y primera alarma | La pieza indicada es la única causa |
La habilitación de los servos es una condición, no un diagnóstico de componentes
Registre el modo de funcionamiento mostrado, el estado de parada y el estado de habilitación siguiendo el procedimiento aprobado para el operador. La célula puede requerir varias condiciones antes de que el controlador permita el movimiento. Consulte la información de estado en lugar de puentear un circuito de protección o forzar una señal. Que desaparezca un mensaje no significa que la célula esté lista para producir.
Si se rechaza la solicitud de activación del servomotor, conserve el primer evento y el estado asociado. Siga las instrucciones de diagnóstico de fallos específicas del modelo. El fallo puede estar relacionado con enclavamientos externos, la etapa de potencia, la realimentación u otra condición configurada. No sustituya el motor para probar un fallo de seguridad o habilitación cuya causa no se haya esclarecido.
Si el movimiento manual funciona, revise la secuencia de señales con el PLC
Cuando es posible el movimiento manual autorizado, pero un programa automático no se inicia, compare la selección del programa y la secuencia de arranque. Registre al mismo tiempo los estados de E/S pertinentes del PLC y del robot: programa solicitado, estado de preparación, solicitud de arranque y confirmación, cuando se utilice. Los nombres y la polaridad de las señales varían según la célula; confírmelos con el mapa de E/S real.
Un pulso de arranque en el PLC no demuestra que el robot lo haya recibido o aceptado. Compruebe la secuencia y los tiempos con el ingeniero de control responsable. Un bit de finalización que no se haya restablecido, la falta de confirmación del dispositivo de fijación o la selección de un trabajo incorrecto pueden detener un ciclo sin que exista un fallo del motor. No fuerce las salidas ni modifique la lógica ladder solo para conseguir movimiento.
Falla un eje: compare los cables, la realimentación y la carga
Una alarma del servo YASKAWA requiere el código y el texto completos, el grupo afectado y el orden de los eventos. Anote si aparece al habilitarlo, en el primer movimiento o en una posición reproducible. Los fallos de los cables sometidos a flexión pueden variar con la posición, pero ese patrón es un indicio, no una prueba. Incluya en la revisión los trabajos recientes en conectores, la entrada de líquidos y el historial de colisiones.
Tras aplicar el procedimiento de aislamiento aprobado, el personal cualificado puede inspeccionar si los conectores accesibles están bien asentados y si hay cubiertas de cables dañadas o contaminación. No realice mediciones en un conector bajo tensión ni intercambie entre ejes los cables del motor o de realimentación. Las conexiones incorrectas o una alineación modificada de la realimentación pueden generar un fallo nuevo. El bloqueo mecánico, el control del freno, un defecto del motor y un defecto del accionamiento requieren pruebas diferenciadas.
Una consola de programación con la pantalla apagada no indica por sí sola un fallo del controlador
Si la consola de programación no se enciende, registre si el controlador recibe alimentación y si hay otros indicadores de estado encendidos. Fotografíe las etiquetas de la consola y del cable, y anote cualquier daño por caída o aplastamiento. Un problema de pantalla, cable, alimentación o comunicación puede requerir una configuración de pruebas diferente. Evite desconectar conectores mientras el equipo esté alimentado.
Si la consola de programación muestra un trabajo detenido, conserve el mensaje que aparece en pantalla. Un trabajo en pausa, una instrucción de espera activa y una alarma de comunicación son estados distintos. Envíe al ingeniero la posición en el trabajo y el estado pertinente. Reiniciar desde otra línea sin comprender la secuencia de la celda puede hacer que se pierda el estado de la pieza o del dispositivo de sujeción.
Determine qué componente debe evaluarse para su reparación
Prepare un registro del fallo antes de retirar un motor, accionamiento, placa o consola de programación. Indique qué causas externas se comprobaron y qué se determinó en cada comprobación. Nuestro equipo puede revisar las consultas sobre la reparación de robots YASKAWA con la identificación completa y las pruebas del fallo. El presupuesto debe distinguir entre el diagnóstico, el trabajo propuesto en los componentes y las pruebas que permite realizar el equipo disponible.
Reparar no siempre equivale a sustituir. Antes de instalar una unidad de sustitución, hay que comprobar su sufijo completo, interfaz y opciones. Algunos trabajos también requieren copias de seguridad, parámetros o un procedimiento de recuperación específico del modelo. No borre datos para eliminar un mensaje. Conserve los registros existentes y acuerde quién se responsabiliza de la configuración en la instalación.
Verificar la reparación y la secuencia de producción completa
Una prueba de un componente en banco con equipos compatibles puede verificar la alimentación, la comunicación, la realimentación o el giro controlado. No puede demostrar que todos los enclavamientos de la célula o ciclos de la aplicación sean correctos. El informe de reparación debe identificar la unidad, la configuración de la prueba, las observaciones y cualquier prueba que no haya sido posible realizar.
En el sistema instalado, confirme los pasos de recuperación aprobados, el estado del fallo, la secuencia de E/S y una prueba controlada antes de reanudar la producción normal. El equipo responsable debe validar las funciones de seguridad y las condiciones del proceso. Registre la carga útil, la velocidad, los ciclos repetidos y las alarmas observadas realmente; no invente un número de ciclos superados ni afirme que se ha probado el sistema a plena carga basándose en una prueba sin carga.
Envíe una consulta detallada sobre los robots YASKAWA
Utilice el formulario siguiente para indicar los modelos del brazo y del controlador, la primera alarma, el eje afectado y el punto en el que se detiene la secuencia. Adjunte fotos de las etiquetas y registros de pantalla o de señales cuya divulgación esté permitida. Indíquenos si es posible mover el robot manualmente y qué cambió antes del fallo. Confirmaremos el siguiente paso de evaluación y el alcance de las pruebas a partir de la información disponible.
YASKAWA Ruido y vibración del robot: qué registrar
Comprobaciones de fallos de puesta a tierra y cables de MH180
Reparación de servomotores por sobrecalentamiento
Utilice la documentación del fabricante correspondiente al sistema instalado
La biblioteca de documentación de Yaskawa Motoman presenta por separado las instrucciones del controlador, los manuales del operador y el material sobre E/S concurrentes. Seleccione el documento correspondiente al controlador y a la aplicación. La secuencia general de esta guía no sustituye esas instrucciones específicas del modelo ni certifica una celda reparada.
Biblioteca de documentación de productos Yaskawa Motoman
Recursos de asistencia del fabricante Yaskawa
YASKAWA robots: YRC1000 alarma 4315, plan de reparación
YASKAWA Reparación de robots: YRC1000 alarmas de batería 4312 y 4311