

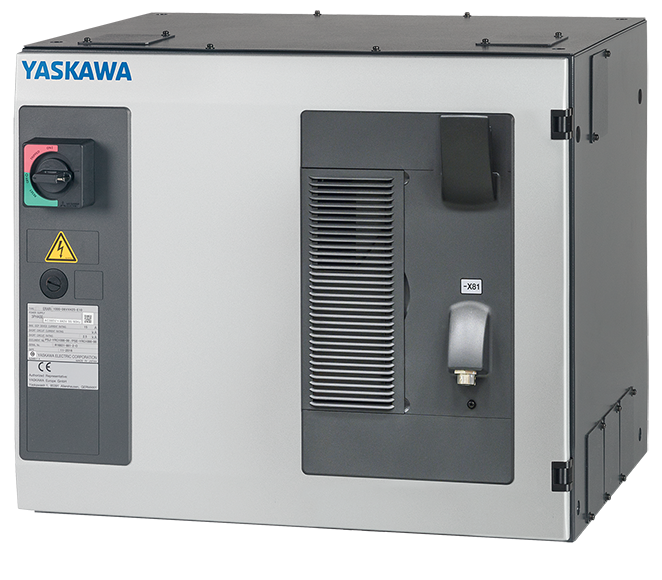
Os robôs YASKAWA que não se movem exigem uma verificação sequencial antes de remover qualquer peça. Confirme se o controlador aceita a activação dos servomotores, se o movimento funciona no modo manual aprovado e em que ponto pára um ciclo automático. A ausência de uma condição de arranque pode parecer uma falha do motor. Guarde o primeiro alarme e o estado do controlador antes de repor qualquer valor.
Este guia aborda sistemas industriais MOTOMAN e a avaliação de reparações. Distingue condições de controlo, sinais da célula e avarias de componentes. O procedimento concreto depende do controlador, do robô, das opções e da concepção de segurança instalados. Consulte os respectivos manuais; uma lista genérica de alarmes ou um armário de controlo de aspecto semelhante não permite estabelecer um diagnóstico.
YASKAWA MOTOMAN reparação de robôs e guias relacionados
Identifique primeiro o robô YASKAWA e o controlador
Registe o modelo do braço, a etiqueta de série, o tipo de controlador e o texto completo do alarme. Inclua o eixo ou grupo afetado, o programa selecionado e indique se o problema surgiu após uma paragem, uma alteração de cabo ou uma colisão. DX100, DX200, YRC1000 e YRC1000micro são nomes de controladores, não instruções de cablagem ou parâmetros intercambiáveis. Registe as opções efetivamente instaladas.
Distinga a etiqueta do braço dos números do motor, do accionamento e da consola de programação. Envie uma fotografia nítida do armário e imagens aproximadas das etiquetas pertinentes. Registe qual a unidade que continua instalada. Estes dados ajudam a equipa de reparação a selecionar a documentação correta e a decidir se o passo seguinte deve ser uma análise do sinal, uma inspeção do cabo ou ensaios de componentes.
Identifique o primeiro ponto em que a sequência de movimentos falha
| Estado observado | Registar a próxima ação | Não assuma |
|---|---|---|
| Controlador não pronto | Primeira mensagem, histórico da alimentação e identificação do controlador | O servomotor avariou |
| Ativação do servomotor não aceite | Modo, estado de segurança e condições de ativação necessárias | Uma entrada de segurança deve ser contornada |
| O movimento manual funciona; o ciclo não arranca | Trabalho selecionado e sequência de arranque/pronto do PLC | O accionamento está avariado |
| A avaria surge numa determinada posição ou sob carga | Eixo, pose, carga e primeiro alarme | A peça indicada é a única causa |
A ativação do servo é uma condição, não um diagnóstico de componentes
Registe o modo de funcionamento apresentado, o estado de paragem e o estado de habilitação, seguindo o procedimento aprovado para o operador. A célula pode exigir várias condições antes de o controlador permitir o movimento. Consulte as informações de estado em vez de estabelecer pontes num circuito de proteção ou forçar um sinal. O desaparecimento de uma mensagem não significa que a célula esteja pronta para produção.
Se o pedido de ativação do servomotor for recusado, preserve o primeiro evento e o estado associado. Siga as instruções de diagnóstico de avarias específicas do modelo. A avaria pode envolver interbloqueios externos, o estágio de potência, o sistema de feedback ou outra condição configurada. Não utilize a substituição do motor para testar uma avaria inexplicada de segurança ou de autorização de funcionamento.
Se o movimento manual funcionar, analise a sequência de comunicação com o PLC
Quando é possível efetuar movimentos manuais autorizados, mas um programa automático não arranca, compare a seleção do programa e a sequência de arranque. Registe em simultâneo os estados relevantes das entradas/saídas do PLC e do robô: programa solicitado, estado de pronto, pedido de arranque e confirmação, quando aplicável. Os nomes e a polaridade dos sinais variam consoante a célula; confirme-os no mapa de entradas/saídas efetivamente instalado.
Um impulso de arranque no PLC não prova que o robô o tenha recebido ou aceite. Verifique a sequência e a temporização com o engenheiro de controlo responsável. Um bit de conclusão desatualizado, a falta de confirmação do dispositivo de fixação ou a seleção do trabalho errado podem interromper um ciclo sem que haja uma avaria do motor. Não force saídas nem altere o programa do PLC apenas para pôr o robô em movimento.
Um eixo falha: compare os cabos, a realimentação e a carga
Um alarme do servo YASKAWA exige o código e o texto completos, o grupo afetado e a sequência dos acontecimentos. Registe se aparece ao ativar, no primeiro movimento ou numa posição reproduzível. Uma avaria que se manifesta ao fletir o cabo pode variar com a posição, mas esse padrão é uma pista, não uma prova. Inclua na avaliação os trabalhos recentes nos conectores, a entrada de líquidos e o historial de colisões.
Após o procedimento de isolamento aprovado, pessoal qualificado pode inspecionar o encaixe dos conectores acessíveis, os revestimentos danificados e a presença de contaminação. Não teste um conector sob tensão nem troque cabos do motor ou de feedback entre eixos. Ligações incorretas ou alterações ao alinhamento do feedback podem provocar uma nova avaria. O bloqueio mecânico, o controlo do travão, uma avaria do motor e uma avaria do servoaccionamento exigem evidências distintas.
Um ecrã escuro na consola não identifica uma falha do controlador
Se o ecrã da consola de programação estiver apagado, registe se o controlador está ligado e se existem outros indicadores de estado acesos. Fotografe a consola e as etiquetas dos cabos e assinale quaisquer danos causados por queda ou esmagamento. Um problema no ecrã, no cabo, na alimentação ou na comunicação pode exigir uma configuração de teste diferente. Evite desligar conectores com o equipamento ligado.
Se a consola de programação estiver visível e o programa tiver parado, guarde a mensagem apresentada no ecrã. Um programa em pausa, uma instrução de espera ativa e um alarme de comunicação são estados diferentes. Envie ao engenheiro a posição do programa e o estado relevante. Retomar noutra linha sem compreender a sequência da célula pode causar a perda do estado da peça ou do dispositivo de fixação.
Decida que componente deve ser avaliado para reparação
Prepare um registo da avaria antes de remover um motor, accionamento, placa ou consola de programação. Indique que causas externas foram verificadas e o que foi possível concluir em cada verificação. A nossa equipa pode analisar pedidos de avaliação de reparação de robôs YASKAWA com base na identificação completa e nos elementos de prova da avaria. Um orçamento deve distinguir o diagnóstico, os trabalhos propostos nos componentes e os testes que o equipamento disponível permite realizar.
A reparação nem sempre equivale à substituição. Para substituir uma unidade, é necessário verificar o sufixo completo, a interface e as opções. Alguns trabalhos também exigem cópias de segurança, parâmetros ou um procedimento de recuperação específico para o modelo. Não apague dados para eliminar uma mensagem. Preserve os registos existentes e defina quem é responsável pela configuração no equipamento instalado.
Verifique a reparação e a sequência de produção completa
Um teste de componentes em bancada pode verificar a alimentação, a comunicação, a realimentação ou a rotação controlada com equipamento compatível. Não pode comprovar que todos os encravamentos da célula ou ciclos da aplicação estão corretos. O relatório de reparação deve identificar a unidade, a configuração, as observações e quaisquer testes que não tenham sido possíveis.
No sistema instalado, confirme os procedimentos de recuperação aprovados, o estado das falhas, a sequência de E/S e um ensaio controlado antes de retomar a produção normal. A equipa responsável deve validar as funções de segurança e as condições do processo. Registe a carga útil, a velocidade, os ciclos repetidos e os alarmes efetivamente observados; não invente um número de testes aprovados nem afirme que foi feito um ensaio à carga máxima quando o teste foi realizado sem carga.
Envie um pedido de avaliação útil sobre robôs YASKAWA
Utilize o formulário abaixo para indicar os modelos do braço e do controlador, o primeiro alarme, o eixo afetado e o ponto em que a sequência para. Anexe fotografias das etiquetas e registos de ecrã ou de sinais, caso seja permitido. Indique se é possível movimentar o robô em modo manual e o que mudou antes da avaria. Com base nas informações disponíveis, confirmaremos a etapa seguinte da avaliação e o âmbito dos ensaios.
Ruído e vibração do robô YASKAWA: o que registar
MH180 verificações de ligação à terra e avarias nos cabos
Reparação de servomotores com sobreaquecimento
Utilize a documentação do fabricante relativa ao sistema instalado
A biblioteca de documentação da Yaskawa Motoman apresenta separadamente as instruções do controlador, os manuais do operador e a documentação de E/S simultânea. Escolha a documentação correspondente ao controlador e à aplicação. A sequência geral deste guia não substitui essas instruções específicas do modelo nem certifica uma célula reparada.
Biblioteca de documentação de produtos Yaskawa Motoman
Recursos de apoio do fabricante Yaskawa
YASKAWA Robôs: YRC1000 alarme 4315 plano de reparação
Reparação de robôs YASKAWA: alarmes de bateria YRC1000 4312 e 4311