

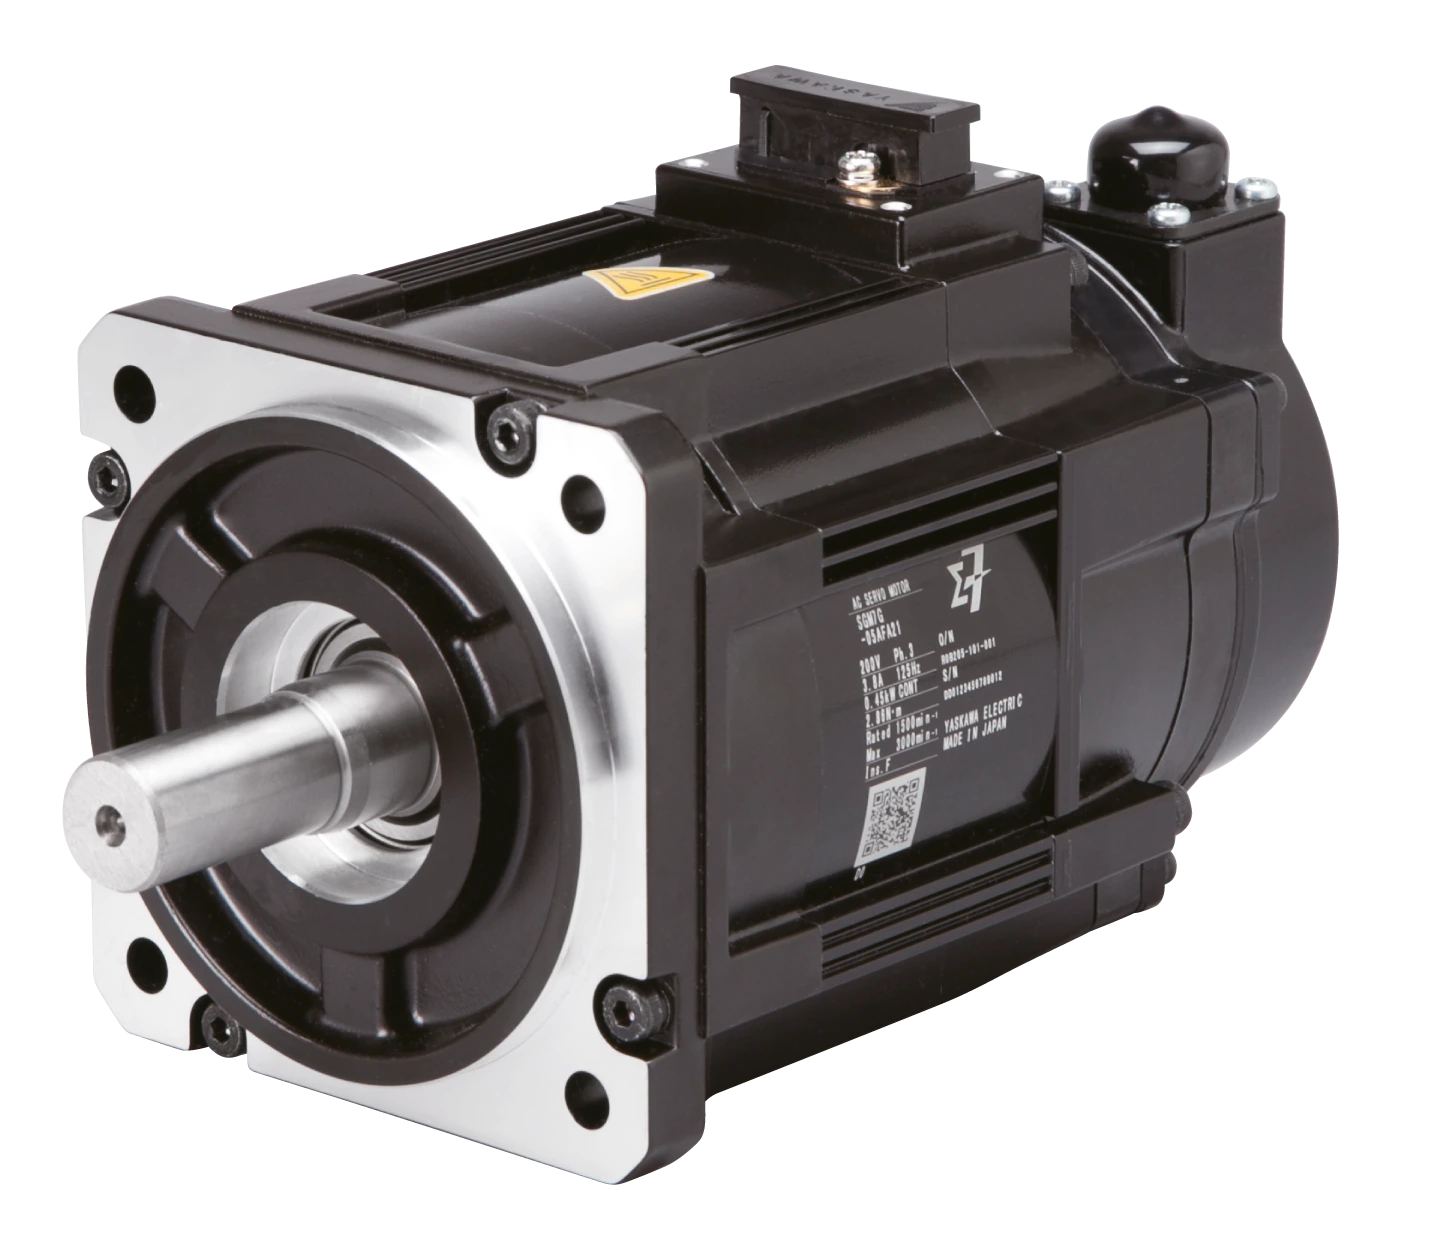
La sustitución de un encoder Yaskawa SGM7G-13APK requiere algo más que hacer coincidir el nombre de la familia del motor. El manual oficial de sustitución distingue entre SGM7G-13APK-YR1□ y SGM7G-13APK-YR2□ y enumera distintas variantes de encoder. Lea las etiquetas completas del motor y del encoder antes de pedir una pieza. La similitud del conector, la carcasa o la potencia nominal del motor no confirma la compatibilidad.
Esta guía se refiere a las variantes de motor para uso en robots enumeradas en el manual de Yaskawa 185870-1CD, HW1485676. El cuadrado representa un marcador de posición del sufijo; conserve el carácter final real de la etiqueta del motor instalado. No aplique este procedimiento a una variante SGM7G-AFC ni a otro motor solo porque pertenezca a la familia Sigma-7.
1. Demuestre que la sustitución del encoder es la reparación adecuada
Guarde la alarma original, la identificación del controlador, el eje afectado y la secuencia de eventos. Distinga entre una interrupción de la comunicación, una advertencia de batería o pérdida de datos y un fallo confirmado del dispositivo de realimentación. Inspeccione el cable externo de realimentación y la ruta de alimentación documentada antes de desmontar el motor. La alarma por sí sola no demuestra un defecto interno del encoder.
Para la reparación del servomotor, acuerde qué pruebas justifican la sustitución y qué puede verificar la configuración de pruebas. Conserve la copia de seguridad de la máquina y una referencia de posición válida antes de cambiar el conjunto de realimentación. Un archivo de parámetros copiado no conserva por sí solo la alineación mecánica ni la validez de la posición absoluta. Registre las identificaciones completas de los componentes antiguo y nuevo.
| Designación del motor | Rama del encoder indicada | Comprobar antes de realizar el pedido |
|---|---|---|
| SGM7G-13APK-YR1□ | UTTAH-B20RT / UTTAH-B20RT50 | Sufijo completo, etiqueta del encoder y nota sobre la fecha de producción |
| SGM7G-13APK-YR2□ | UTTAH-B20RT30 | Sufijo completo y opción de sustitución independiente |
| Otras variantes de SGM7G | Esta tabla no permite determinarlo | Obtener las instrucciones aplicables al motor y a su sustitución |
2. Compruebe la variante del encoder y las piezas suministradas
La tabla de motores en cuestión identifica UTTAH-B20RT y UTTAH-B20RT50 según la fecha de fabricación. Verifique el encoder instalado y las indicaciones vigentes sobre piezas en lugar de suponer que un código más reciente es un sustituto universal. La variante YR2 utiliza UTTAH-B20RT30 en la tabla y tiene secciones independientes para su desmontaje e instalación.
El manual indica distintos tamaños de juntas tóricas: S75 para las piezas RT/RT50 y S50 para RT30. Confirme el kit especificado para la configuración instalada. Reutilizar una junta aparentemente intacta o instalar una junta de la otra variante puede impedir que el montaje cumpla su función prevista. Conserve las etiquetas del embalaje y la información de trazabilidad junto con el registro del motor.
3. Prepare el motor y una zona de trabajo limpia
El manual exige desconectar la alimentación y los cables del encoder para este trabajo de sustitución. También se aplican, cuando corresponda, los requisitos de sujeción mecánica del robot y de extracción del motor. Establezca la secuencia a partir del sistema instalado antes de abrir el extremo del encoder; un procedimiento de banco no justifica liberar un eje del robot sometido a carga.
Retire la suciedad alrededor de la cubierta y trabaje en las condiciones especificadas de limpieza, sequedad y control de la electricidad estática. Proteja el acoplamiento, las superficies cónicas y el encoder frente a la contaminación y los golpes. El manual indica que no se deben aflojar pernos ni tornillos no especificados. No explore con una sonda, raye ni fuerce las superficies de acoplamiento de precisión para acelerar su extracción.
4. Mantenga identificable la orientación del acoplamiento Oldham
Consulte la sección de desmontaje correspondiente al caso concreto. Conserve la orientación y la identificación del cubo Oldham, la corredera y el conjunto del encoder. El manual incluye el encoder, la junta tórica y la corredera Oldham entre los elementos que pueden sustituirse; utilice el kit aprobado y evalúe su estado, sin dar por supuesto que deban reutilizarse.
Para la instalación, las marcas de verificación triangulares del cubo y la corredera del acoplamiento Oldham deben estar alineadas. El manual también indica que se conserve la grasa suministrada en las piezas especificadas del acoplamiento. Retirar esa grasa o girar las piezas hasta que encajen los tornillos no constituye un método de alineación. Compruebe las marcas y limpie las superficies de contacto antes de asentar la unidad.
5. Aplique el requisito de montaje especificado solo aquí
Para el montaje del encoder citado, el manual indica cuatro tornillos M3 de 20 mm de longitud y un par de apriete de 1.48 N·m. También describe la disposición del adhesivo suministrado. Estos valores corresponden a este conjunto, no a todos los elementos de fijación SGM7G, soportes de motor o conectores. Confirme el kit correspondiente y la revisión vigente de las instrucciones.
Utilice una herramienta de apriete calibrada adecuada y mantenga la disposición prevista de arandelas, juntas y elementos de montaje. No añada adhesivo no aprobado ni compense un asiento deficiente apretando más. Que una cubierta esté asentada no demuestra que las marcas de acoplamiento sigan alineadas. Registre los números de pieza, las comprobaciones de alineación y los elementos de fijación para que se pueda revisar el montaje.
6. Restablezca la realimentación y la posición mediante el sistema instalado
Restablezca la conexión correcta del encoder y la disposición de respaldo requerida según el circuito documentado. El manual proporciona datos de dimensiones y conectores diferentes para las distintas variantes; no aplique la información de terminales de RT30 a RT/RT50. Obtenga el esquema real antes de realizar comprobaciones eléctricas.
La sustitución del encoder puede requerir el procedimiento de recuperación de posición o de calibración de referencia prescrito para el robot. Este trabajo es independiente del restablecimiento de una alarma. Una función de recuperación limitada a la batería puede excluir expresamente la sustitución de hardware. Utilice las instrucciones del robot instalado y los registros de referencia conservados; nunca invente un desplazamiento para que un punto parezca correcto.
7. Verifique el conjunto antes de utilizarlo en producción
El manual de sustitución indica que después se deben comprobar las alarmas y los ruidos anómalos en modo de enseñanza. Confirme el montaje, la sujeción y las comprobaciones de referencia; después, siga la secuencia aprobada con las medidas de protección previstas. Observe la identidad de la señal de realimentación, el sentido y el eje afectado en condiciones definidas. Deténgase si el comportamiento difiere de la respuesta esperada del sistema.
Continúe con las comprobaciones necesarias de posición y trayectoria de la herramienta, así como con la aceptación de producción acordada. Registre el estado de las alarmas, las observaciones del movimiento y los límites de las pruebas. Que un encoder sea reconocido en un banco de pruebas compatible no demuestra que el robot instalado tenga correctamente establecida su referencia de posición. Distinga en el informe la sustitución de la pieza, la prueba del motor, la recuperación de la posición y la autorización para volver a operar la célula.
Enviar una solicitud de reparación de SGM7G-13APK
Envíe fotografías claras de las placas de identificación del motor y el encoder, el sufijo YR completo, las identificaciones del controlador y el robot, el historial de alarmas y los trabajos previos en el encoder. Incluya las copias de seguridad disponibles y los detalles del estado de instalación. Defina la variante correcta del encoder, las piezas, los trabajos de alineación y el alcance de la aceptación antes de programar la sustitución.
Reparación de servomotores industriales
Diagnóstico de la realimentación antes de la sustitución
Comprobaciones de posición del GP400 tras sustituir el motor
Manual de sustitución del fabricante
Referencia: Sustitución del encoder para servomotores de CA de la serie SGM7G, 185870-1CD, HW1485676, tabla de motores incluidos 1.2, piezas y herramientas 1.3 y secciones 2.1–2.4. El sufijo completo determina la aplicabilidad. Estas son comprobaciones de reparación basadas en la fuente, no resultados medidos de un trabajo realizado para un cliente.
Referencia al manual oficial de sustitución del encoder SGM7G