

Una solicitud de servicio que solo indique «la máquina se detuvo» o incluya una única foto de una alarma puede no definir el alcance de la reparación de maquinaria industrial. En una célula de robot industrial, registre por separado el robot, el controlador, la herramienta del extremo del brazo, el dispositivo de sujeción de la pieza, los equipos periféricos y las condiciones de producción. Esto ayuda a determinar si la reparación del robot industrial es la vía principal de evaluación o si también es necesario revisar una interfaz o un sistema de proceso. Esta lista de comprobación organiza los datos; no sustituye los manuales específicos del equipo, la evaluación de riesgos del lugar de trabajo ni el diagnóstico profesional.
Identifique el equipo incluido en el alcance
Registre la marca y el modelo completo del robot, el modelo del controlador, la revisión conocida del software o de la configuración, el nombre de la celda y la etiqueta de identificación del equipo. Si el síntoma afecta a un equipo de soldadura, un equipo de pintura, un transportador, un sistema de visión, un útil de sujeción o un eje externo, enumere cada elemento y su etiqueta por separado; no use «toda la línea» en lugar de una lista de equipos. Señale los números de serie, configuraciones o revisiones desconocidos como datos pendientes de confirmar, en vez de deducirlos por el aspecto, el color o una máquina similar.
Describa el fallo para que pueda evaluarse
| Registro | Elementos de prueba útiles | Evite dar por sentado |
|---|---|---|
| Síntoma y momento en que se produce | Hora de la primera observación, turno, etapa de funcionamiento, frecuencia y última ejecución normal conocida. | Una sola parada no demuestra que haya un fallo del robot o de un componente. |
| Información del controlador | Texto exacto de la alarma, secuencia de los hechos, estado visible del armario de control y registros de diagnóstico guardados disponibles. | La denominación de una alarma por sí sola no sustituye las comprobaciones de configuración ni una evaluación adicional. |
| Condiciones de movimiento y producción | Tarea o sección del programa afectada, identificación de la pieza y del útil de sujeción, carga útil y condiciones de producción. | Los cambios de posición o de ciclo también pueden implicar cambios en la presentación de la pieza de trabajo, el utillaje o el programa. |
| Interfaces periféricas | Comportamiento observado y registros de herramientas, soldadura, pintura, transporte, visión o comunicaciones. | Cuando el robot y el equipo de proceso cambian al mismo tiempo, no atribuya de antemano la causa a uno de los subsistemas. |
| Cambios recientes | Mantenimiento, colisiones, cambios de cables o herramientas, ajustes de programas o procesos y fechas. | Un cambio cercano a la fecha del fallo es una pista que debe investigarse, no una prueba de causalidad. |
Distinguir la reparación del robot del alcance de los sistemas periféricos
Si los registros del controlador, el estado del robot y un síntoma de movimiento reproducible corresponden a la misma tarea del robot, solicite principalmente una evaluación de reparación del robot industrial y adjunte los datos que realmente se conozcan sobre la sección del programa, el eje o la posición. Si los registros del robot parecen estables mientras la calidad del producto o el tiempo de ciclo cambian según las condiciones del útil de sujeción, la alimentación, la soldadura, la pintura o la visión, incluya las pruebas correspondientes del sistema periférico. Cuando cambien ambos, presente los registros por separado; la coincidencia temporal por sí sola no permite determinar si el alcance corresponde a la reparación del robot, al servicio del controlador o al servicio del sistema de proceso.
Qué enviar al solicitar la reparación de maquinaria industrial
- Fotografías de las placas de características y las etiquetas de identificación del robot, el controlador y los equipos periféricos pertinentes.
- Texto exacto de la alarma, hora en que se produjo, condiciones de funcionamiento y resultados de las comprobaciones ya realizadas.
- Tarea o estación afectada, identificación de la pieza de trabajo y del dispositivo de sujeción, y registros de mantenimiento o cambios recientes.
- La pregunta concreta para el proveedor de servicios, como el alcance de la evaluación o la información que aún se necesita.
No eluda los resguardos, no anule los dispositivos de seguridad ni repita un movimiento que pueda causar una colisión para reproducir un fallo. Toda observación in situ debe ser organizada por personal competente conforme a los procedimientos del equipo y el lugar concretos. Marque como desconocida la información que falte; el alcance de la reparación y las condiciones del presupuesto dependen de la identificación del equipo y de los resultados de la inspección.
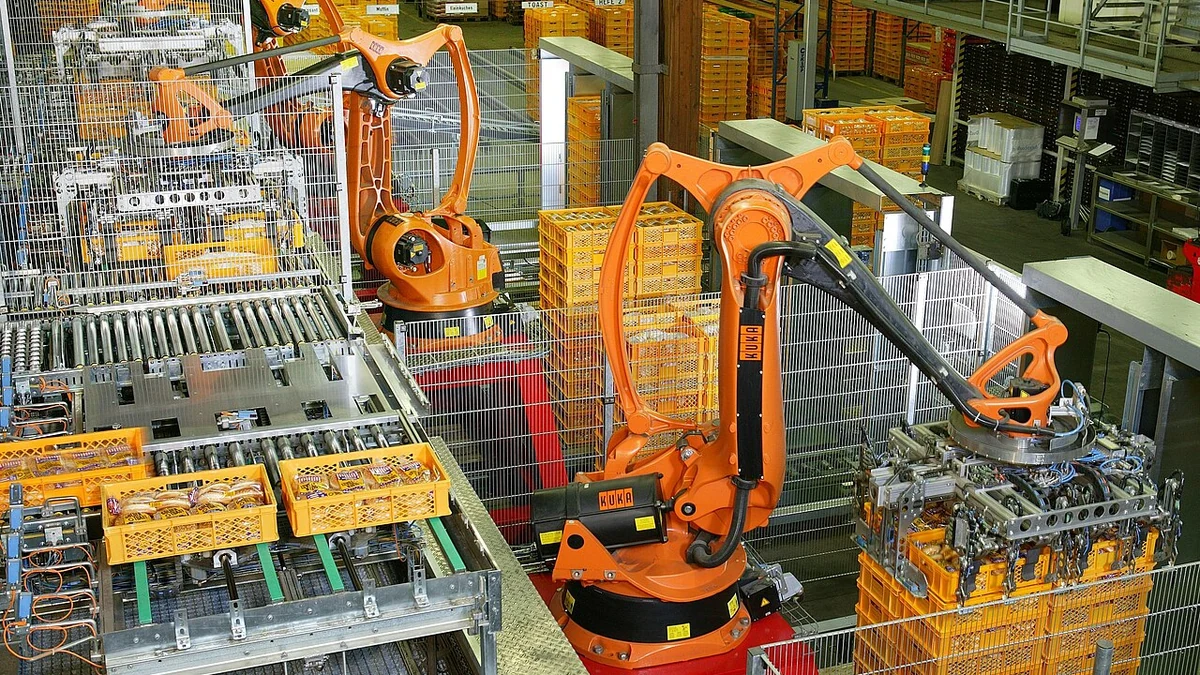
Crédito de la imagen: KUKA Roboter GmbH y Bachmann, «Factory Automation Robotics Palettizing Bread», Wikimedia Commons, dominio público. La imagen muestra una línea de paletizado robotizada como ilustración de una aplicación industrial; no representa un caso de reparación de Suntech.

Para planificar el servicio en una celda existente, utilice la lista de verificación de información para la reparación de maquinaria industrial.