

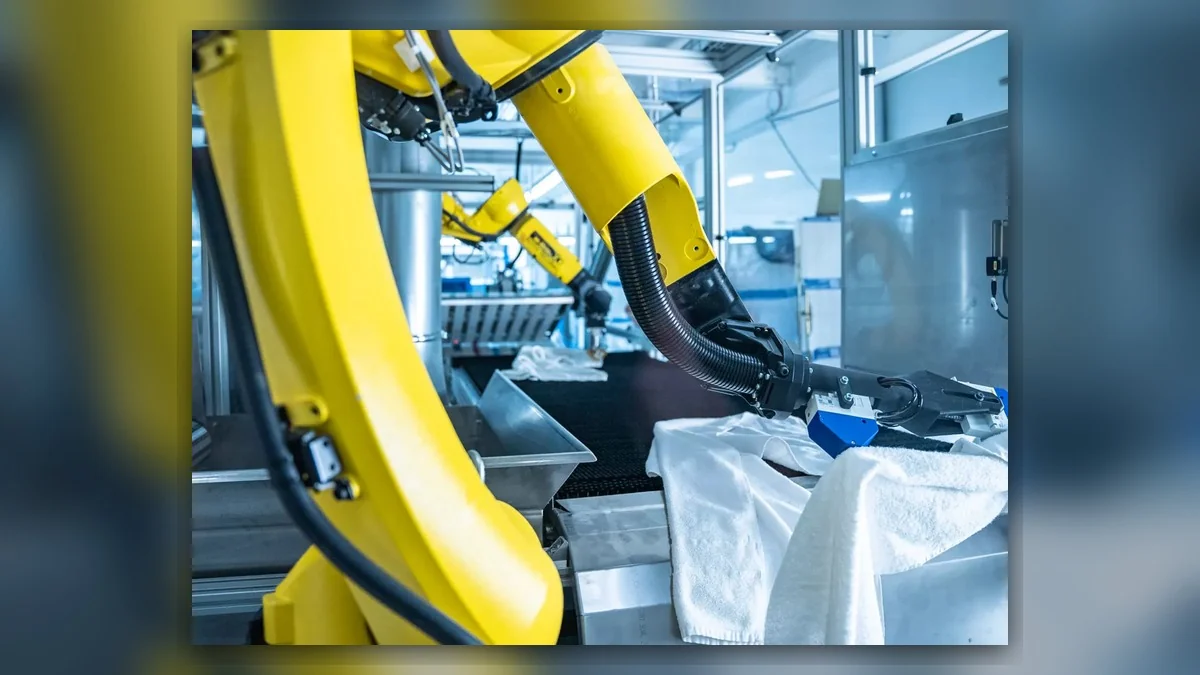
La IA en los robots industriales necesita una tarea definida. Reconocer una pieza, elegir una tarea y encontrar un documento de servicio son actividades distintas del control del movimiento. Revise la entrada, la salida y la interfaz de cada aplicación. Defina también qué debe hacer la célula cuando el resultado sea incierto.
Identificar los pasos reales del proceso
Una operación de recogida guiada por visión puede comenzar con una imagen. Los siguientes pasos pueden detectar la pieza, estimar su posición y orientación, transformar las coordenadas, comprobar la tarea y solicitar el movimiento del robot. Mantenga un registro de cada paso. Una posición en la imagen todavía no es un objetivo válido para el robot. La calibración y las condiciones del sistema de coordenadas siguen siendo importantes.
- Conserve la configuración de la imagen, la iluminación, la pieza y la cámara.
- Registre el modelo y las versiones de calibración, herramienta y programa.
- Guarde la salida, la información sobre el nivel de confianza y el motivo del rechazo.
- Relacione esos registros con el movimiento real y el resultado de la recogida.
Distinga los fallos de reconocimiento de los fallos de movimiento
Una recogida incorrecta puede estar relacionada con la imagen, la clase de pieza, la pose o el agarre. También puede deberse a una transformación de coordenadas o a una condición de ejecución. Conserve la muestra en la que se produjo el fallo y siga los pasos. No atribuya todos los fallos al modelo solo porque la célula utilice IA.
Las alarmas del robot, las señales de célula lista y las condiciones de protección requieren comprobaciones propias. La tarea de IA y el controlador del robot pueden informar sobre aspectos distintos del mismo evento. La hora y la secuencia ayudan a relacionar esos registros.
Incluya casos difíciles en la prueba
Pruebe con algo más que imágenes normales y nítidas. Tenga en cuenta las oclusiones, los reflejos, las variaciones de las piezas y los desplazamientos de la cámara. Incluya resultados inciertos o ausentes. Defina qué resultados permiten continuar y cuáles requieren una parada o una comprobación humana. La aceptación debe reflejar la tarea de producción, no solo una puntuación de reconocimiento obtenida fuera de línea.
Mantenga un registro de versiones y recuperación
Un cambio de modelo, cámara, calibración o programa requiere una copia de seguridad y un alcance de pruebas acordes. Registre lo que se aprobó. Compare los resultados en las condiciones originales de la tarea antes de ampliar su uso. Una función de asistente no demuestra que un sistema pueda repararse por sí mismo ni mantener su precisión en todas las condiciones.
Conserve toda la secuencia para analizar el fallo
Para revisar una reparación o actualización, envíe las alarmas del robot, las imágenes originales, las salidas del modelo y los registros de coordenadas. Añada el resultado real del movimiento. Indique qué puede reproducirse en un banco de pruebas y qué requiere la célula. Esto ayuda a distinguir entre fallos de componentes, fallos de integración y problemas con los datos de entrada.
Mantenga la pose junto con su referencia
Un registro de resultados útil identifica la pieza, la posición, el sistema de coordenadas, la marca de tiempo y la versión de calibración. Defina las unidades de distancia y ángulo. Conserve la imagen o la muestra de la que se obtuvo el resultado. Una posición sin sistema de coordenadas ni versión es difícil de comparar después de un cambio de configuración.
Defina cómo debe actuar la célula ante un resultado ausente, desactualizado o rechazado. Una posición y orientación recibidas con retraso pueden describir una pieza que ya se ha movido. Mantenga vinculados los datos temporales y la solicitud del robot. Las puntuaciones de confianza también requieren un criterio de aceptación específico para la tarea; la puntuación por sí sola no constituye una orden de movimiento aprobada.
Tras un cambio de modelo o cámara, repita el conjunto acordado de casos normales y difíciles. Registre tanto el resultado de la percepción como la recogida o colocación completada. Así se comprueba toda la cadena y no solo la primera etapa.
Contexto técnico
Definiciones y aplicaciones de los robots industriales según la IFR
Guías relacionadas
Grandes modelos de IA para robots: flujos de trabajo de servicio y comprobaciones
Brazo robótico: comprobaciones de movimiento, coordenadas y posición