

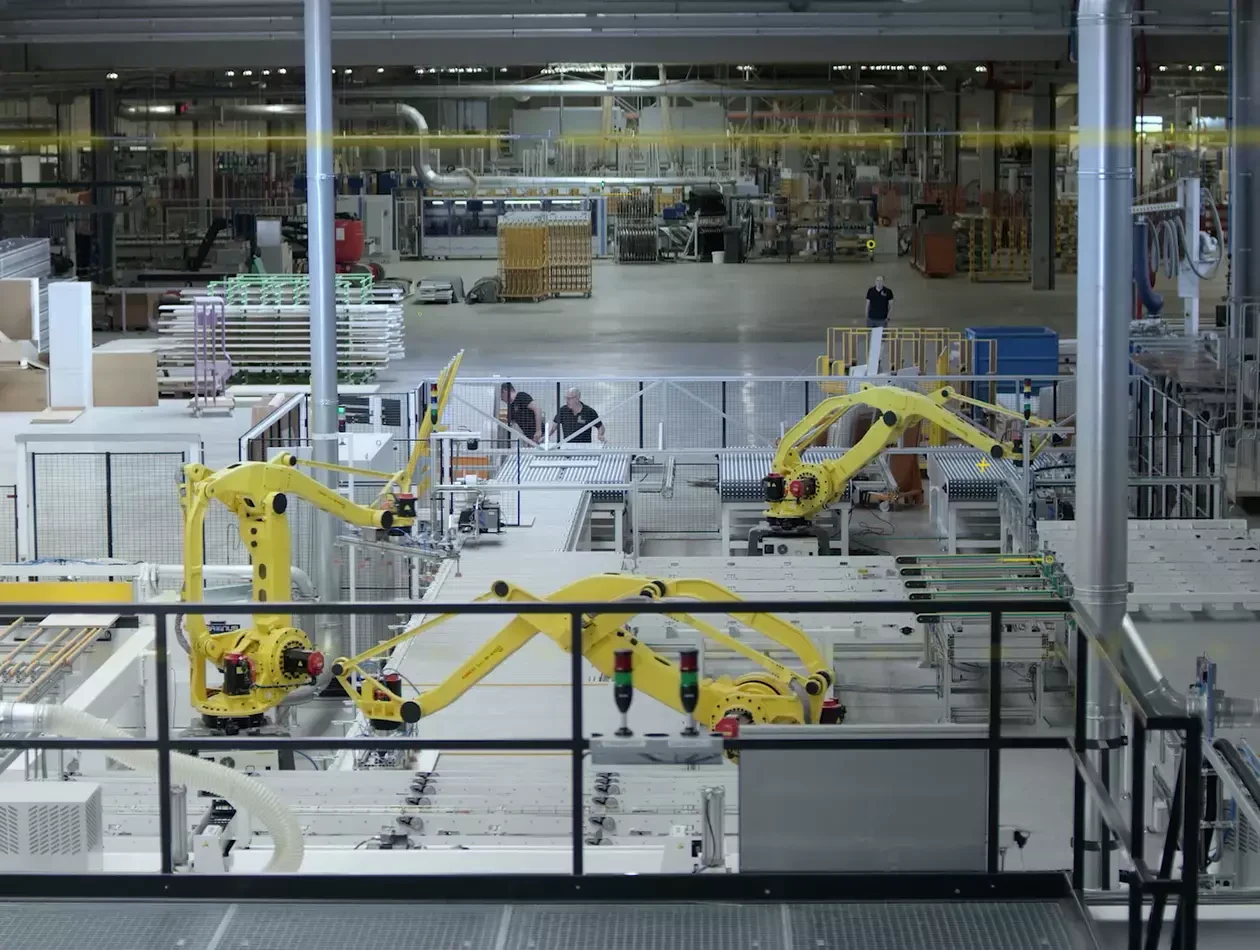
La robótica en la fabricación consiste en utilizar sistemas robóticos programados para tareas de producción. Entre estas tareas se incluyen la manipulación, la carga de máquinas, la soldadura, la pintura y el montaje. El robot debe funcionar de forma coordinada con la pieza, la herramienta, el dispositivo de sujeción y los equipos cercanos. Un brazo rápido por sí solo no hace que una célula sea productiva.
Esta guía explica los usos habituales de los robots. Muestra cómo evaluar conjuntamente la producción, la calidad y el mantenimiento. Amplía la guía de costes y servicio disponible en esta URL. Para conocer las etapas de un ciclo completo, consulte la guía del ciclo de trabajo en fábrica enlazada a continuación.
¿Cómo debe comprobarse la mejora propuesta en una prueba de producción?
Solicite al sistema que realice tareas con piezas representativas de la combinación de productos prevista. Defina la prueba antes de iniciarla. Registre el programa del robot, el dispositivo de sujeción, la herramienta y el material. Incluya el rango normal de variación de las piezas. Aplique el mismo criterio de inspección al método actual y al propuesto. De lo contrario, una cifra mayor podría ocultar un aumento de las piezas rechazadas.
Mida el intervalo completo entre una pieza aceptada y la siguiente. Incluya la carga, los tiempos de espera y las comprobaciones planificadas. Registre por separado el tiempo dedicado a los cambios de programa o ajustes de herramienta. Una breve demostración de movimiento puede mostrar el alcance y la accesibilidad. No demuestra la producción a lo largo de un turno.
Acuerde qué comprobaciones de recuperación ante fallos forman parte de los criterios de aceptación. Una señal de pieza ausente, un retraso del alimentador o una pérdida de agarre requieren la respuesta especificada para esa celda. Utilice métodos de prueba aprobados. No anule los enclavamientos para provocar un fallo. Registre qué debe comprobar el operador antes de reiniciar.
Compare la prueba con el historial de servicio de la línea existente. Las alarmas frecuentes de cables pueden justificar una inspección del cableado antes de sustituir todo el brazo. Es posible que haya que reparar un útil de sujeción desgastado antes de enseñar nuevas trayectorias. Conserve las pruebas que respaldan cada decisión. Esto vincula una propuesta de fabricación con una necesidad de mantenimiento definida.
Por último, guarde los programas aprobados y los registros de configuración. Enumere las comprobaciones realizadas, las cuestiones pendientes y los límites de la prueba. Determine qué resultados aún requieren confirmación durante el ciclo completo en las instalaciones. Esto proporciona a los equipos de producción y mantenimiento una base común para la siguiente revisión.
¿Qué sistemas robóticos son adecuados para distintos procesos de fabricación?
Un robot industrial debe ser adecuado tanto para el proceso como para la carga útil. Un brazo articulado puede alcanzar posiciones alrededor de un útil de sujeción. Un robot SCARA puede ser adecuado para trabajos de ensamblaje en plano. Un robot delta puede ser adecuado para la recogida a alta velocidad dentro de sus límites de carga y trayectoria. Los robots de ensamblaje también necesitan la pinza y el alimentador adecuados. Compruebe asimismo la unión terminada. El tipo de robot, por sí solo, no determina la calidad de la pieza.
La soldadura por arco y la soldadura por puntos requieren herramientas y comprobaciones del proceso diferentes. Una célula de soldadura por puntos debe coordinar la pinza de soldadura, la fuerza de apriete y el control de soldadura. Una célula de soldadura por arco debe gestionar la antorcha, el hilo, el gas y el retorno de corriente de soldadura. En las líneas de producción, un fallo en cualquiera de esos sistemas puede detener un robot que funciona correctamente. Defina cada interfaz antes de seleccionar una pieza de repuesto.
¿Qué papel desempeñan los trabajadores y los robots colaborativos?
Los robots ofrecen movimientos repetibles para tareas repetitivas. Los trabajadores siguen configurando la célula y restableciendo el funcionamiento tras los fallos. También realizan muchas tareas complejas con piezas variables. Para las tareas que requieren criterio, compare el trabajo asistido con la automatización completa. Tenga en cuenta los tiempos de carga, inspección y reinicio. Reducir el tiempo de ciclo en una estación puede dejar a la siguiente a la espera.
Los robots industriales tradicionales suelen trabajar en celdas protegidas. Los robots colaborativos pueden compartir una tarea o un espacio con personas. Aun así, es necesario evaluar los riesgos de todo el trabajo. Compruebe la herramienta, la pieza y los posibles puntos de atrapamiento. La denominación «colaborativo» no significa que cualquier herramienta o velocidad sea adecuada para trabajar cerca de personas.
En la industria manufacturera, el control de calidad debe comprobar la pieza real. Alcanzar una posición ordenada no demuestra que una soldadura sea correcta ni que un elemento de fijación tenga el par de apriete adecuado. Defina cómo inspeccionar la pieza y cuándo rechazarla. Para reducir el tiempo de inactividad, registre el primer fallo y el paso de recuperación para toda la celda. Utilice estos registros para planificar el mantenimiento.
¿En qué tareas de fabricación se pueden utilizar robots?
| Tarea | Qué hace el robot | Qué debe incluir la evaluación |
|---|---|---|
| Manipulación de materiales | Traslada o apila piezas | Condiciones de agarre, variación de las piezas, suministro y recepción |
| Atención de máquinas | Carga y descarga una máquina | Secuencia de puertas y dispositivos de sujeción, virutas, acceso e interfaces |
| Soldadura | Posiciona una antorcha o pistola y coordina el proceso | Acceso a la unión, utillaje de sujeción, procedimiento e inspección de la soldadura |
| Pintura | Guía el aplicador por la trayectoria requerida | Suministro de material, condiciones de la cabina y controles del proceso |
| Ensamblaje | Posiciona piezas y herramientas | Ajuste, fuerza, fijación y confirmación del resultado |
Los robots de fabricación pueden realizar muchas tareas. Una configuración puede no ser adecuada para todas ellas. La herramienta, el proceso y el área de trabajo pueden cambiar los requisitos del sistema. Compruebe primero el modelo completo del robot y del controlador. Esto también es importante al comprar un robot usado o planificar una actualización.
¿Qué condiciones deben mantenerse estables antes de automatizar?
Empiece por examinar cómo llega la pieza al robot. El robot puede repetir su trayectoria mientras una pieza suelta desplaza la unión o el punto de recogida. Registre la variación admisible de la pieza y el desgaste del dispositivo de fijación. Compruebe cómo confirma la célula que la pieza está lista. La visión artificial puede ayudar, pero también requiere una configuración definida y una prueba de aceptación.
A continuación, examine la variedad de productos. Una línea que fabrica una sola pieza necesita un plan de cambio de producción diferente del de una que fabrica muchas piezas. Incluya la selección del programa, los cambios de herramienta y el trabajo del operario en el registro del ciclo. Los robots industriales de fabricación necesitan un proceso que funcione en todas las condiciones requeridas. Una sola prueba satisfactoria no basta.
¿En qué casos el mantenimiento y la reparación cambian la decisión?
Una célula que se detiene con frecuencia puede necesitar una reparación específica, pero no necesariamente un robot nuevo. Distinga el movimiento lento de las esperas de una sujeción, un alimentador o el resultado de una prueba. Conserve el primer mensaje de alarma, el paso del programa y los estados de la máquina. Un retraso que parece un fallo del robot puede originarse fuera del brazo.
Para la soldadura, el guía de soldadura robotizada distingue las comprobaciones de la herramienta y del proceso de los fallos de movimiento. Para los síntomas de los ejes, la guía de servomotores industriales distingue las evidencias relativas al motor, el accionamiento, la realimentación y la carga. Ninguna de las guías sustituye las especificaciones de la máquina instalada.
Empiece por la tarea de producción
Describa la tarea de carga, manipulación, soldadura, pintura o montaje. Defina la pieza, la herramienta, el área de trabajo y las interfaces. Compruebe las necesidades de carga y movimiento. Identifique primero el cuello de botella actual. Si el suministro o la inspección limitan la producción, un movimiento más rápido del robot puede no reducir el tiempo del ciclo completo.
Mida por separado la producción, la calidad y el tiempo disponible
- Ciclo: incluya movimiento, espera, intervención manual y cambio de configuración.
- Calidad: utilice la misma pieza y el mismo método de inspección.
- Disponibilidad: distinga las paradas planificadas de los fallos y los trabajos de recuperación.
- Condiciones: conserve los datos de la herramienta, el utillaje, el programa y la carga junto con los resultados.
La repetibilidad, la precisión de la posición absoluta y la calidad de la pieza miden aspectos distintos. Un cambio de herramienta o de utillaje puede afectar a la pieza terminada. También puede hacerlo un cambio de proceso. Indique cómo se midió cada resultado. Conserve las condiciones de ensayo y enumere lo que no se probó.
Incluya el mantenimiento y la recuperación en el coste
Un proyecto cuesta más que el brazo robótico. El coste total puede incluir integración, utillaje, sistemas de protección, formación y servicio. Planifique las piezas, las copias de seguridad y la recuperación ante fallos. Las revisiones del controlador y de las piezas pueden influir en decisiones de sustitución posteriores. Regístrelas en el historial del equipo.
Defina el cálculo del plazo de recuperación de la inversión
El plazo simple de recuperación de la inversión es igual al coste total instalado dividido entre el beneficio neto anual. Utilice la misma moneda para ambas cifras. El beneficio es la ganancia anual una vez descontados los costes de funcionamiento y servicio acordados. El resultado se expresa en años. Con un beneficio nulo o negativo, esta fórmula no arroja un plazo positivo de recuperación.
Mantenga las previsiones separadas de los resultados medidos. Un movimiento más rápido del robot no necesariamente acelera toda la línea. Compruebe el calendario de trabajo y la variedad de productos. Al comparar dos ofertas, incluya los tiempos de inactividad con el mismo criterio.
Revise la célula existente antes de sustituirla
En una célula en funcionamiento, conserve las alarmas, las condiciones de parada, las versiones y los registros de pruebas. Distinga entre piezas del robot, utillaje, interfaces y límites del proceso. Después, defina el alcance del mantenimiento, la reparación o la actualización. Un único objetivo de producción no basta para decidir que es necesario sustituir todo el brazo.
Utilice registros de producción comparables
| Medir | Registrar junto con ello |
|---|---|
| Tiempo de ciclo de toda la célula | Producto, programa, pasos de espera y criterios para el cambio de formato |
| Salida aceptada | Método de inspección, alcance del muestreo, retrabajos y rechazos |
| Tiempo de inactividad | Criterio de inicio y finalización, tipo de fallo y trabajo de recuperación |
| Coste del servicio | Piezas, tiempo de trabajo, tareas previstas y alcance de las reparaciones imprevistas |
Compare, siempre que sea posible, el mismo período de producción y la misma combinación de productos. Si cambian, registre las diferencias. Una sola ejecución breve con una cifra mayor no demuestra una mejora anual. Defina el período de prueba. Indique qué costes y paradas incluye el resultado.
Referencia de aplicación
Aplicaciones de robots industriales y contexto técnico de la IFR
Guías relacionadas
Componentes y tipos de brazos robóticos, y mantenimiento en fábrica
Reparación de maquinaria industrial: qué registrar antes de intervenir en un robot