

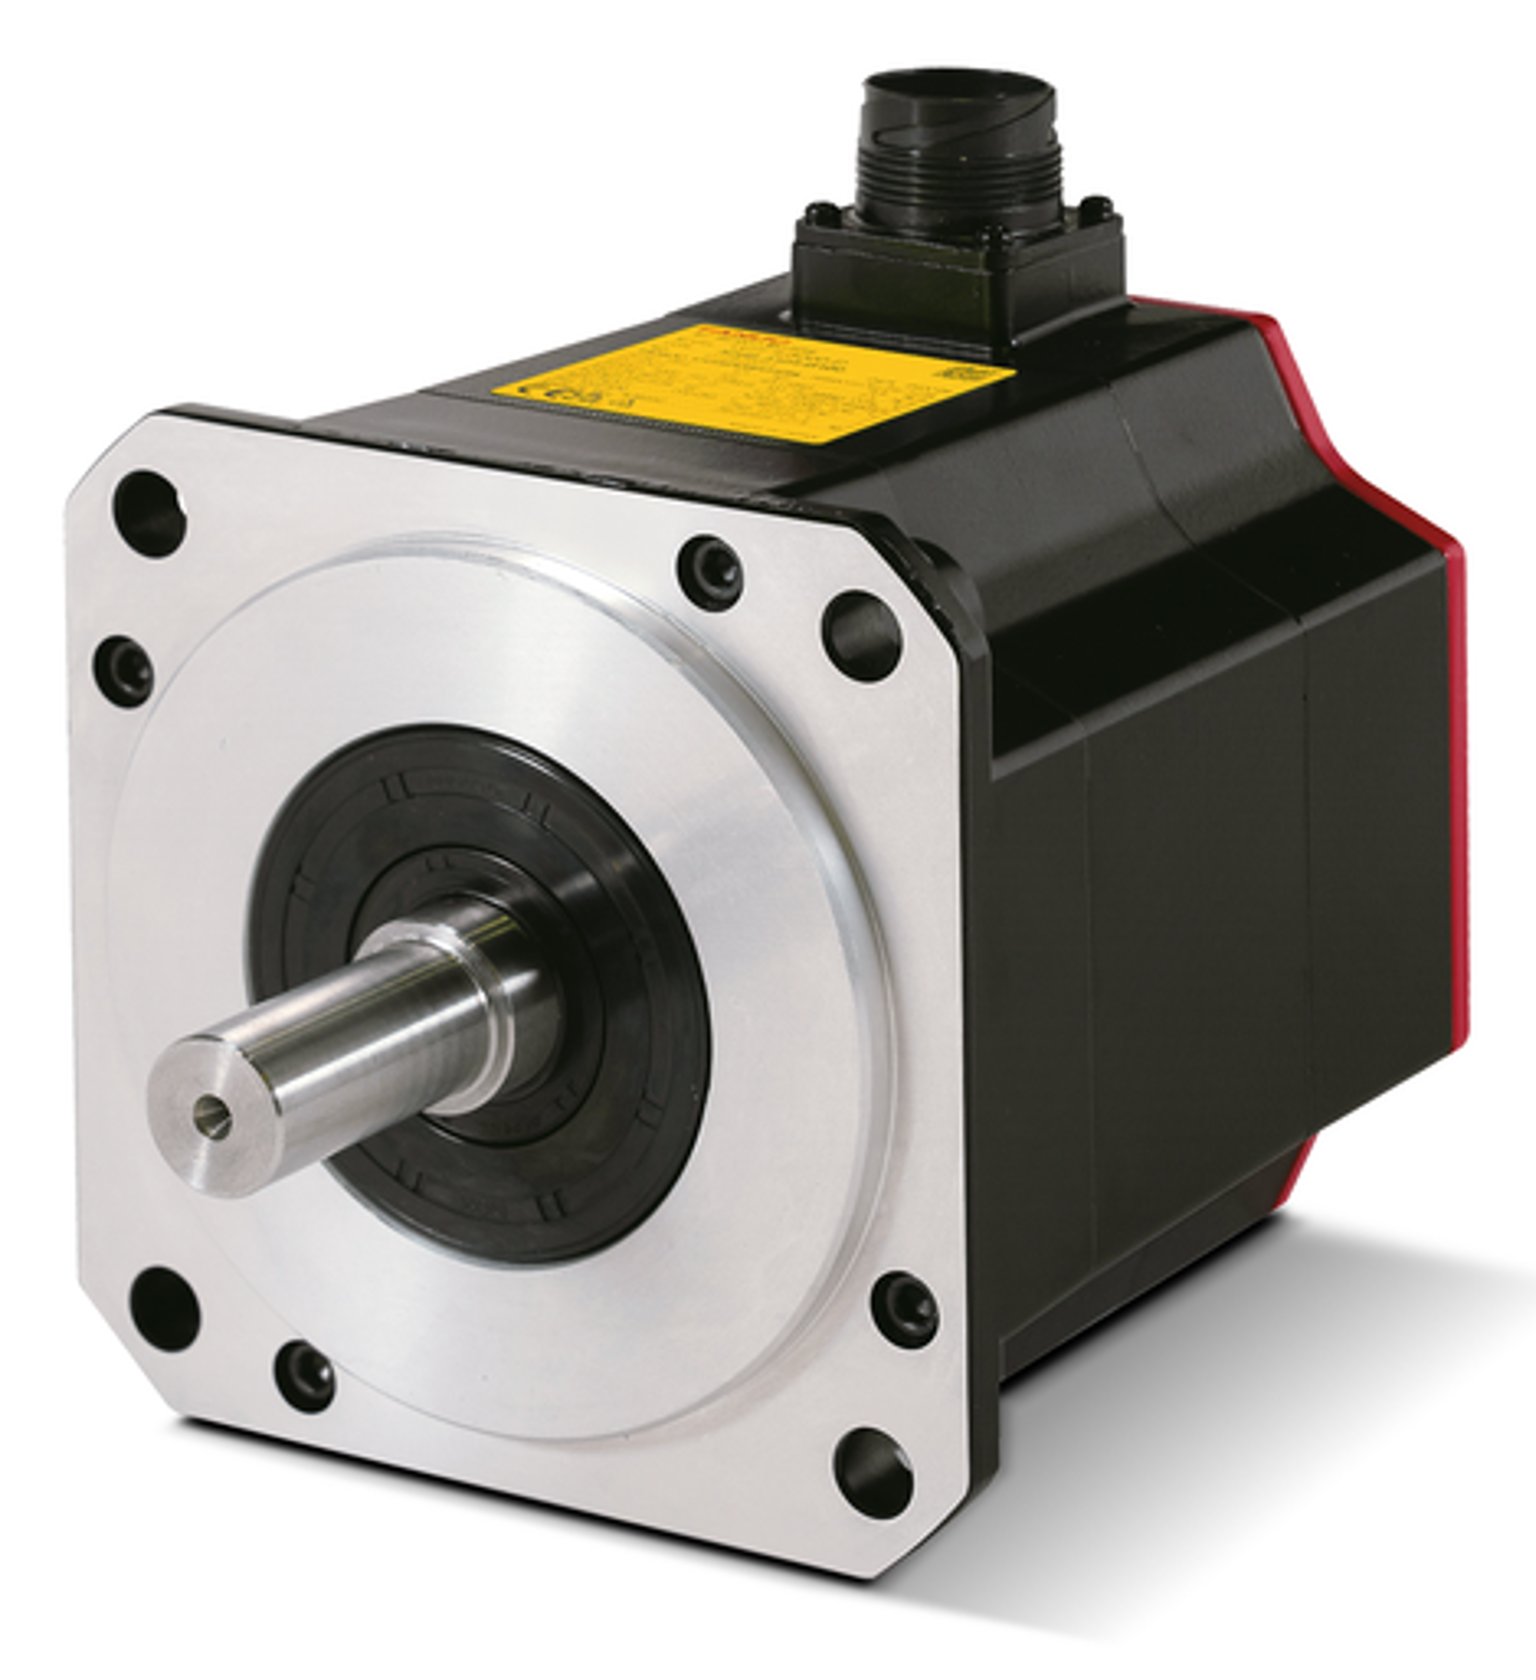
Un robot FANUC que llega a una posición incorrecta después de sustituir un servomotor requiere más que restablecer una alarma. Compruebe por separado la compatibilidad del motor, el montaje mecánico, la referencia de posición del encoder y la herramienta o el sistema de coordenadas seleccionados. Que un motor gire no demuestra que el robot conozca la posición correcta de la articulación. Conserve los datos originales antes de modificar los puntos programados.
Esta guía aborda la reparación y sustitución del servomotor FANUC cuando aparece un error de posición después del trabajo. Presenta una secuencia de diagnóstico, no una lista universal de comandos de calibración. El modelo de robot, el controlador, el software, el eje sustituido y las referencias disponibles determinan el procedimiento correcto. Un método previsto para conservar los datos del encoder puede no ser aplicable después de cambiar el motor o el encoder.
1. Registre las piezas sustituidas y el patrón de errores de posición
Guarde las etiquetas completas del motor antiguo y del nuevo, la identificación del controlador, el eje afectado y la secuencia de trabajo. Indique si se ha intervenido en el encoder, el freno, el acoplamiento, el reductor o el cable. Conserve junto con la documentación del trabajo las copias de seguridad, los registros originales de calibración de ejes, los datos de la herramienta y los sistemas de coordenadas de usuario. Registre qué archivos corresponden a este robot; el nombre de un archivo por sí solo no demuestra que los datos estén actualizados ni que puedan utilizarse.
Describa si el error es constante, cambia según la dirección o aparece solo bajo carga. Mantenga la misma herramienta, el mismo sistema de coordenadas, la misma carga útil y la misma referencia para la comparación. Un utillaje desplazado o una herramienta modificada pueden mover el punto del proceso sin cambiar la referencia de las articulaciones. No compare puntos de producción distintos ni presente la diferencia como un error medido de puesta a cero de los ejes.
2. Compruebe que el motor, la realimentación y el freno correspondan al eje instalado
Compruebe el número de pieza completo, el sufijo y la relación de sustitución aprobada. Compare el dispositivo de realimentación, la opción de freno, el eje, la brida y los conectores con la información de las piezas instaladas en el robot. Una potencia nominal o un patrón de pernos similares no bastan. La reparación de servomotores de CA FANUC también se aplica a máquinas herramienta; que un producto figure en un catálogo de CNC no demuestra su compatibilidad con una articulación robótica.
Antes de las pruebas con alimentación, el personal cualificado debe comprobar el conjunto montado conforme al procedimiento requerido de aislamiento e inmovilización de ejes. Inspeccione el asentamiento, los elementos de fijación, el acoplamiento, los seguros de los conectores y la sujeción de los cables. Utilice los valores y métodos especificados para el modelo concreto. No suponga el par de apriete, no libere un eje sometido a carga ni utilice un freno como único medio de soporte durante el mantenimiento.
3. Distinga entre errores de referencia de las articulaciones, del sistema de coordenadas de la herramienta y mecánicos
| Observación | Datos para comparar | Evite esta suposición |
|---|---|---|
| Desplazamiento repetible de la referencia de una articulación | Historial de sustituciones y referencia física válida | Todos los puntos programados necesitan corrección |
| Desplazamiento de la punta de la herramienta con resultados coherentes en las comprobaciones de las articulaciones | Registros de la herramienta seleccionada, del sistema de coordenadas, de la brida y del dispositivo de sujeción | La referenciación del motor tiene que ser incorrecta |
| El error cambia según la dirección o la carga | Hallazgos sobre el montaje, el acoplamiento, el freno y los componentes mecánicos | Una compensación por software puede corregir el desgaste |
| Alarma de realimentación o indicación de posición inestable | Mensaje exacto e identificación del cable y de la realimentación | Repetir la puesta a cero de los ejes reparará la comunicación |
Trate el patrón como una línea de investigación, no como un diagnóstico definitivo. Puede haber más de un cambio implicado. Si se introdujeron a la vez un motor nuevo, una herramienta diferente y modificaciones de los sistemas de coordenadas, restablezca una comparación controlada con los registros aprobados. Compruebe una variable documentada cada vez. Un solo movimiento satisfactorio no permite aislar la causa.
4. Elija el procedimiento de calibración de referencia del robot FANUC correspondiente a la intervención de mantenimiento realizada
El referenciado establece la relación entre la información del encoder y una referencia mecánica conocida de la articulación. Antes de elegir un método, determine qué referencia sigue siendo válida y qué cambió durante el trabajo. Una copia de seguridad del controlador, una marca en la carcasa y un recuento guardado del encoder son formas distintas de información. No deben considerarse intercambiables sin seguir el procedimiento correspondiente para el robot.
Si un método depende de una referencia anterior y de que las condiciones de realimentación no hayan cambiado, sustituir un motor o un encoder puede invalidar esas condiciones. Confirme el método permitido en la documentación de mantenimiento del robot y el controlador concretos. No copie los valores de recuento de otro robot, no seleccione una referencia por conveniencia ni fuerce un indicador de estado válido. Si faltan pruebas de la referencia, se necesita un plan de recuperación adecuado antes de poner el robot en movimiento.
5. Investigue por separado los fallos de realimentación y el comportamiento del freno
Si persisten las alarmas de realimentación, conserve el mensaje completo y el orden de los eventos. Inspeccione el recorrido del cable indicado, los conectores y la identificación del dispositivo antes de considerar que se trata de un problema de calibración. Una conexión de realimentación intermitente puede invalidar una comparación de posiciones. Las pruebas eléctricas requieren el esquema adecuado y límites de prueba aislados; no utilice un comprobador de aislamiento en componentes electrónicos de realimentación conectados.
Si se sospecha que el freno de un servomotor FANUC necesita reparación, distinga entre un problema con la orden de liberación y un freno que roza o no retiene según lo especificado. Registre las condiciones de prueba aprobadas y los datos medidos. La liberación del freno, la rotación del motor y la estabilidad de la posición de la articulación son resultados distintos. No anule el circuito del freno ni modifique las compensaciones de posición para ocultar un fallo mecánico o de retención.
6. Verifique la posición antes de autorizar el trabajo de producción
Tras el procedimiento aprobado de montaje y establecimiento de referencias, compruebe los ejes afectados con respecto a las referencias especificadas. Después, verifique la herramienta y el sistema de coordenadas seleccionados, las holguras y la trayectoria pertinente mediante la secuencia autorizada con las medidas de protección correspondientes. La ausencia de alarmas en el controlador no constituye una medición de la precisión geométrica. Defina claramente el fallo original y el método de aceptación antes de cualquier ejecución en producción.
El registro de pruebas debe identificar el robot, la pieza sustituida, el método de referencia, la herramienta, el sistema de coordenadas, la carga y las observaciones reales. Indique el instrumento, los puntos de medición y los límites de aceptación cuando se hayan realizado mediciones. Distinga los resultados de las pruebas en banco de la verificación en la célula instalada y enumere las condiciones no probadas. No invente una duración de funcionamiento estándar, una tolerancia de posición ni un resultado satisfactorio de la reparación.
¿Qué debe enviar para evaluar la reparación de un servomotor FANUC?
Envíe las etiquetas de ambos motores, los datos del robot y del controlador, el eje afectado, la alarma completa y la secuencia de trabajo. Incluya la copia de seguridad disponible y el estado de referencia, además de una descripción clara de la diferencia de posición. Indique si se cambiaron el motor, el encoder, el freno o el montaje. Esto ayuda a distinguir entre la compatibilidad de las piezas, la reparación del sistema de realimentación, el trabajo de montaje y la recuperación de la posición instalada.
Repuestos FANUC: número de pieza completo y evidencias de compatibilidad
Reparación de servoaccionamientos FANUC: comprobaciones de alarmas y circuitos conectados
Comprobaciones de fallos del encoder y de la realimentación del servomotor
El freno del servomotor no se libera: diagnóstico y comprobaciones para la reparación
Evaluación y consulta sobre la reparación de servomotores
Referencia del fabricante: identificación del robot FANUC y del equipo para el servicio técnico