

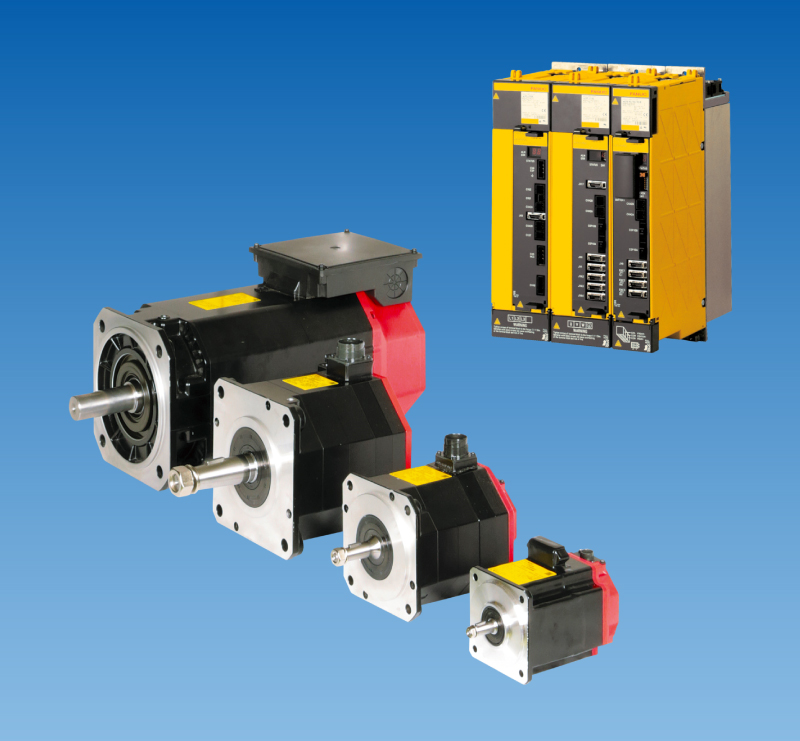
A reparação de um servomotor após um alarme do encoder começa pelo rastreio do circuito de retorno. O motor, o encoder, o cabo e a entrada do accionamento formam um sistema único. Um conector danificado ou a falta de alimentação podem provocar uma avaria semelhante a uma falha do encoder. Registe o alarme completo e o respetivo subcódigo antes de substituir componentes. Este plano explica como distinguir essas causas e definir o teste de reparação.
O método aplica-se à avaliação de reparações em sistemas industriais de servomotores de CA utilizados com equipamentos ABB, KUKA, FANUC e YASKAWA. As atribuições dos pinos, os protocolos de realimentação, o alinhamento e as etapas de recuperação dependem da unidade exacta. O exemplo de alarme YRC1000 abaixo tem uma origem definida; não é um número de alarme universal para outros controladores.
Reparação e avaliação de servomotores industriais
1. Registe o primeiro alarme do encoder e preserve os dados de posição
Registe as etiquetas do motor e do accionamento, a versão do controlador, o eixo afetado, o primeiro alarme, o subcódigo e a hora do evento. Indique se a avaria começou ao ligar, ao ativar o servo, numa determinada posição da junta ou após a manutenção. Guarde o histórico de alarmes e a cópia de segurança aprovada do controlador. Preserve o conjunto de parâmetros existente e os registos de calibração antes de alterar o hardware.
Distinga um alarme de comunicação de um alarme de bateria de reserva fraca ou de perda dos dados de posição absoluta. Podem exigir trabalhos de recuperação diferentes. Desligar um encoder absoluto ou retirar a respetiva bateria pode afetar a posição armazenada. Determine primeiro o procedimento de retenção de dados específico do modelo. Uma reposição bem-sucedida não prova que o circuito de realimentação ou a referência de posição estejam em boas condições.
| Avaria observada | Evidências a recolher | Ramo seguinte |
|---|---|---|
| Em cada ligação | Eixo/subcódigo e alterações recentes na cablagem | Conector, alimentação e percurso de comunicação |
| Apenas perto de uma posição de articulação | Posição, direção e encaminhamento dos cabos | Flexão da cablagem móvel e tensão nos conectores |
| Após uma substituição do motor ou do encoder | Etiquetas completas antigas e novas e cópias de segurança | Protocolo, compatibilidade e alinhamento |
| Mensagem da bateria ou da posição | Texto exato do alarme e histórico de falhas de alimentação | Circuito da bateria e recuperação da posição |
2. Inspecione o cabo de feedback e os conectores do servomotor
Isole a máquina e aguarde o tempo de descarga do controlador antes de abrir conectores. Apoie os eixos sujeitos à gravidade de acordo com o procedimento da máquina. Fotografe as etiquetas dos cabos e a orientação dos conectores. Verifique se existem contactos dobrados ou recuados, óleo ou líquido de refrigeração, vedantes danificados, elementos de bloqueio soltos e alívios de tensão partidos. Inspecione os pontos de flexão nas articulações do robô e as entradas dos cabos no armário.
Com ambas as extremidades isoladas conforme exigido pelo esquema eléctrico, um técnico pode verificar a continuidade dos condutores, as ligações indevidas e o percurso de blindagem especificado. Utilize o mapa correcto dos terminais; um cabo com a mesma ficha pode ter uma disposição de pinos diferente. Registe cada circuito suspeito e as condições de medição. Não utilize um aparelho de ensaio de isolamento através do encoder, da entrada do accionamento ou da electrónica de feedback.
3. Distinga a perda de alimentação de um erro de comunicação do encoder
Um encoder necessita de alimentação adequada e de um percurso de sinal em boas condições. Com o adaptador de teste aprovado e o procedimento específico do modelo, pessoal qualificado pode comparar o comportamento da alimentação na origem e no ponto de receção da realimentação. Uma leitura normal sem carga pode diminuir quando o circuito está ligado. Diferencie um cabo em curto-circuito, um mau contacto e uma alimentação sobrecarregada antes de condenar o sensor.
Utilize o protocolo instalado para escolher o teste de sinal. Os canais incrementais, resolvers e encoders absolutos seriais não partilham a mesma forma de onda nem o mesmo método de teste. Um medidor de continuidade não permite validar dados seriais. Qualquer medição com alimentação requer isolamento e sondas adequados, bem como um ponto de ligação documentado. Não injecte um comboio de impulsos genérico nem ligue ou desligue a quente um conector de realimentação para provocar a avaria.
4. Utilize a topologia dos alarmes: código YRC1000 exemplo 1325
O manual de códigos de alarme Yaskawa YRC1000 identifica 1325 como COMMUNICATION ERROR(ENCODER). Na configuração multidrop aí descrita, uma falha de comunicação também pode assinalar os encoders seguintes na cadeia. Por conseguinte, a indicação de vários eixos não prova que tenham falhado vários motores. Siga o subcódigo e a ordem efetiva da cablagem.
O manual indica verificações em torno do primeiro eixo comunicado e da ligação do encoder anterior. Os ramos de diagnóstico enumerados incluem cabos, conectores multipostos, módulos de encoder e componentes de hardware do lado do controlador. Este exemplo diz respeito apenas a essa configuração YRC1000. Obtenha o procedimento de manutenção correspondente antes de selecionar pinos de conectores, variantes de placas ou uma substituição. Uma mensagem de encoder não leva, por si só, a concluir que a placa do controlador está avariada.
5. Confirme a secção suspeita antes de encomendar a reparação do encoder do servomotor
Altere um elemento verificado de cada vez. Um cabo de teste compatível e documentado pode ajudar a isolar o chicote; uma configuração de bancada aprovada pode separar o dispositivo de retroação do motor do accionamento instalado. Registe a substituição exata, as definições mantidas e se a mesma falha volta a ocorrer nas mesmas condições. Não utilize componentes de aspeto semelhante como substitutos de teste.
Se a avaria persistir com um chicote verificado e uma alimentação correta, avalie o encoder e a respetiva ligação interna. Se um motor avaliado funcionar numa bancada compatível, mas falhar na máquina, analise o restante percurso da instalação e do controlador. Esse resultado restringe a investigação, mas não certifica, por si só, todas as entradas do controlador ou as condições de produção.
6. Repare a avaria confirmada e preserve a correspondência do motor
Se uma falha do cabo estiver confirmada, utilize o cabo, os contactos, a blindagem, a vedação e a configuração de curvatura especificados. Substitua os contactos danificados ou o conjunto de cabos, em vez de ocultar um ponto de fadiga numa emenda rígida. Em caso de contaminação, determine como entrou o fluido e inspecione se há corrosão; limpar apenas o conector não comprova que a falha foi eliminada.
A substituição do encoder pode exigir um dispositivo específico, um método de montagem, o alinhamento da comutação e a recuperação da posição. Preserve o sufixo completo do motor, a opção de travão e o tipo de realimentação. Antes de abrir o conjunto, uma oficina de reparação tem de confirmar o alinhamento e dispor de meios para realizar o ensaio correspondente. Não rode o corpo do encoder nem reescreva os desvios por tentativa e erro para silenciar um alarme.
7. Verifique o feedback e, em seguida, autorize o regresso da máquina instalada ao serviço
Antes de ligar o equipamento, verifique a montagem, os conectores, as ligações de proteção à terra e quaisquer circuitos afetados. Numa bancada adequada, registe a identificação do sistema de realimentação, a leitura estável da posição, as verificações de rotação aprovadas, o sentido, a corrente e os alarmes recorrentes. Teste a condição de avaria original quando a instalação o permitir. Indique no relatório as condições não testadas.
Após a instalação, confirme a referência de posição necessária, a trajetória da ferramenta e o eixo afetado antes do funcionamento automático. Siga a sequência de verificação aprovada, a baixa velocidade e com as proteções ativas; em seguida, execute o ciclo de produção acordado. Verifique os ciclos repetidos de desligamento e ligação, o movimento dos cabos, o histórico de alarmes e a repetibilidade posicional face aos requisitos da máquina. Registe os resultados reais; não comunique uma reparação concluída com base num único reinício sem alarmes.
Envie os indícios para a reparação do servomotor
Partilhe as etiquetas completas do motor e do acionamento, o modelo do controlador, o primeiro alarme/subcódigo, o momento da avaria e fotografias dos conectores. Indique se algum cabo, encoder ou bateria foi manipulado e que cópias de segurança existem. Estes dados permitem definir a avaliação, os requisitos de alinhamento e o âmbito dos testes antes de organizar a reparação do encoder do servomotor.
Sobreaquecimento do servomotor: verificações da carga e do travão
Feedback e testes de servomotores industriais
Referência do fabricante
Referência técnica: códigos de alarme Yaskawa YRC1000, manual 178644-1CD, RE-CER-A600, páginas de alarmes principais 325–326, código 1325. Os ramos de diagnóstico que começam pelos cabos são um plano de avaliação; não são resultados documentados de uma reparação a um cliente.
Lista oficial de alarmes da Yaskawa YRC1000
SGM7G-13APK Reparação de encoders: correspondência de YR1 e YR2
Erro de posição após substituição do motor FANUC: verificações de referência, travão e estrutura