

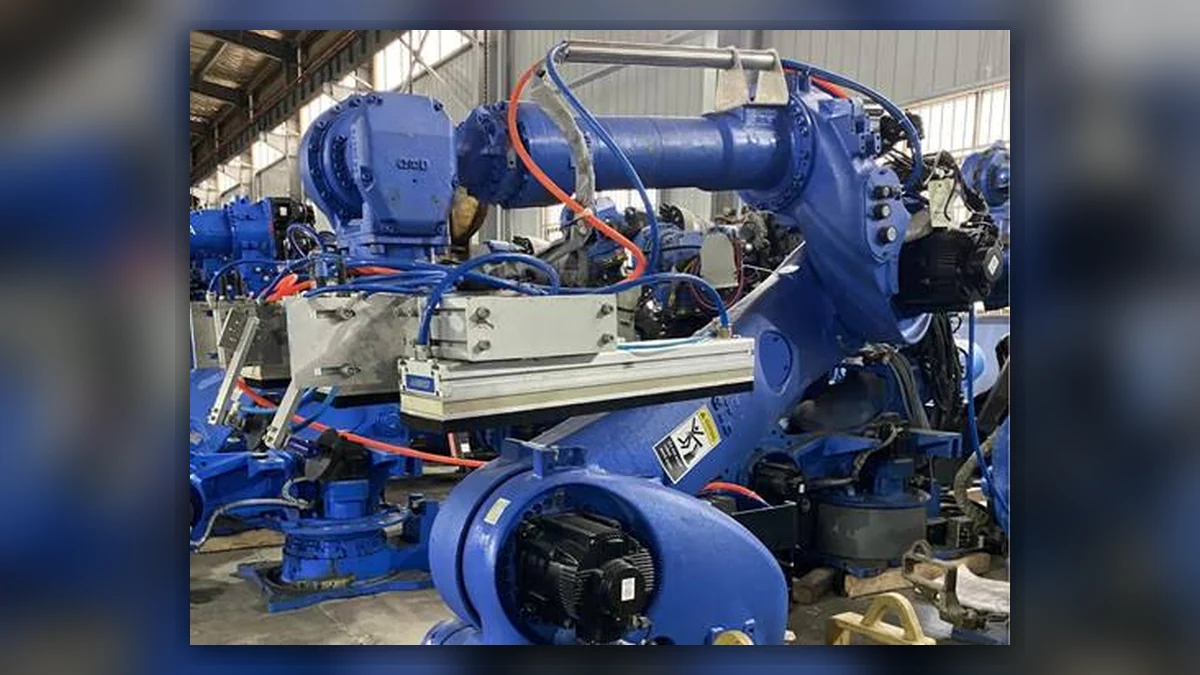
O YASKAWA MH180 é um robô industrial para trabalhos pesados, amplamente utilizado em aplicações exigentes, como o manuseamento de cargas pesadas, a carga e descarga de componentes mecânicos e a transferência de moldes de grandes dimensões. A exposição prolongada a choques de cargas pesadas e a mudanças frequentes de posição do robô sujeita os circuitos de ligação à terra dos cabos do corpo a esforço contínuo durante o funcionamento. Ao contrário do equipamento ligeiro, este modelo utiliza um sistema distribuído de ligações à terra multiponto para apoiar o funcionamento estável do seu sistema de servoaccionamento de alta potência.
Uma ligação à terra deficiente não desencadeia diretamente uma falha que provoque uma paragem; em vez disso, causa várias anomalias elétricas intermitentes, difíceis de localizar através do diagnóstico de avarias de rotina. A reparação dos cabos do corpo do robô para robôs YASKAWA exige uma abordagem adaptada à disposição dos cabos dos modelos para cargas pesadas. Avaliar o circuito de ligação à terra como um todo ajuda a resolver falhas subjacentes que podem passar despercebidas num diagnóstico de avarias convencional e demasiado restrito.
Sintomas de avaria
As anomalias causadas por uma ligação à terra deficiente nos cabos do corpo do robô MH180 podem ser muito enganadoras, tornando-se uma fonte frequente de diagnósticos errados durante reparações de robôs no local YASKAWA. Na maioria das condições de funcionamento, o robô executa trajetórias suaves sem carga útil e os movimentos dos servomotores não revelam hesitações evidentes. As flutuações dos sinais dos servomotores, as interferências de arcos elétricos e os ligeiros desvios de posição só ocorrem durante operações com cargas elevadas, mudanças de direção a alta velocidade ou deslocações de longa distância.
Alguns robôs apresentam intermitentemente códigos de falha relativos a erros de comunicação do servoaccionamento ou a desvios na amostragem de sinais e, depois de reiniciados, regressam brevemente ao funcionamento normal. É fácil atribuir estes sintomas intermitentes a desvios dos parâmetros do accionamento ou a ligações deficientes dos cabos de sinal, ignorando a falha de ligação à terra subjacente. Isto pode levar à repetição dos trabalhos de reparação sem resolver o problema.
Interferências e ligação à terra
Quando o circuito de ligação à terra da estrutura do robô se deteriora, a interferência eletromagnética não é dissipada corretamente. Isto afeta continuamente a precisão do servossistema e dificulta consideravelmente o diagnóstico de avarias. Os servomotores de elevada potência geram ruído eletromagnético de alta frequência ao arrancar e parar. Um circuito de ligação à terra estável dissipa rapidamente este ruído, mantendo a integridade do sinal. Com uma ligação à terra deficiente, o ruído permanece nos circuitos internos do equipamento e interfere com a transmissão dos sinais de feedback do encoder e do servoaccionamento.
Durante o funcionamento com carga elevada, a intensidade da interferência duplica, causando diretamente problemas de processo, como desvios de trajetória, vibrações durante o movimento e resposta tardia do servomotor. Estas avarias secundárias decorrentes de problemas de ligação à terra apresentam sintomas variados e abrangentes, pelo que exigem um diagnóstico preciso durante as reparações no local.
Métodos de medição
As simples verificações de resistência não são suficientes para diagnosticar falhas de ligação à terra no MH180 de serviço pesado. Um processo de reparação normalizado exige testes mais detalhados. As medições de resistência convencionais permitem confirmar a continuidade do circuito, mas podem não detetar problemas ocultos, como ligações soltas, oxidação ou fadiga dos condutores. A reparação profissional de robôs YASKAWA exige medições da resistência de continuidade por secções em cada ponto de ligação à terra no corpo do robô, ao longo dos cabos de ligação à terra do corpo e na barra de ligação à terra do armário.
Os resultados devem ser comparados com as especificações de fábrica do equipamento para identificar pontos com resistência anormal. Deve prestar-se especial atenção aos condutores flexíveis de ligação à terra junto das articulações móveis, às ligações oxidadas nos blocos de terminais e ao terminal comum de ligação à terra no corpo do robô. Estas verificações ajudam a localizar a secção avariada e a fornecer dados precisos para reparações direcionadas.
Verificações por secção e reparação
As reparações para corrigir problemas de ligação à terra nos cabos do corpo do robô MH180 devem avançar secção a secção e ligação a ligação, para evitar que persistam problemas subjacentes após uma reparação parcial. Desmonte e limpe todos os terminais de ligação à terra no corpo do robô. Remova camadas de óxido, pontos de ferrugem, óleo e outros contaminantes das superfícies de contacto dos terminais para restabelecer um contacto plano e condutor entre metais e, em seguida, volte a apertar os elementos de fixação dos terminais com o binário especificado para o equipamento.
Substitua os cabos de ligação à terra com danos por fadiga ou uma secção transversal do condutor reduzida por peças originais do fabricante com as mesmas especificações. A flexibilidade e a condutividade devem ser adequadas às condições de movimento do equipamento pesado, para evitar a repetição de falhas por fadiga. Disponha os cabos de ligação à terra cuidadosamente ao longo do percurso e deixe folga suficiente para a flexão e extensão, de modo que as alterações de postura do robô não exerçam tração sobre eles, melhorando a estabilidade mecânica do circuito de ligação à terra.
Proteção de ligação à terra
Depois de restabelecer o circuito de ligação à terra, reforçar as medidas de protecção é uma etapa final fundamental na reparação de robôs YASKAWA. Aplique massa lubrificante de protecção específica nas superfícies de contacto dos terminais de terra limpos e fixos para proteger contra o ar, a humidade e o pó, abrandar a oxidação do metal e manter a continuidade da ligação à terra estável ao longo do tempo. Inspeccione os revestimentos isolantes dos cabos de terra e repare danos ligeiros para evitar interferências e acoplamento eléctrico involuntário entre os cabos de terra e os cabos de alimentação.
Normalize o encaminhamento dos cabos de ligação à terra em todos os pontos, para evitar a acumulação de interferências eletromagnéticas causada por cabos desorganizados e sobrepostos, e restabeleça o desempenho original de fábrica do sistema de ligação à terra.
Verificação do funcionamento
Após concluir a reparação do robô YASKAWA, efectue verificações específicas em condições de carga elevada para confirmar a qualidade da reparação e a estabilidade de funcionamento. Meça novamente a resistência em todo o circuito de ligação à terra para garantir que cada ponto cumpre os requisitos especificados, sem resistência anormal nem ligações soltas. Faça o robô funcionar sem carga útil em toda a amplitude de movimento e em todas as posições, verificando a existência de vibrações na trajectória, flutuações de sinal ou outras anomalias. Em seguida, execute ciclos contínuos prolongados com uma peça à carga nominal para simular condições de produção exigentes.
Monitorize continuamente os sinais dos servomotores, a precisão de posicionamento e os registos de avarias para confirmar que as interferências eletromagnéticas foram eliminadas e que o funcionamento é preciso e estável. Estas verificações confirmam que foram resolvidas as avarias subjacentes causadas por uma ligação à terra deficiente nos cabos do corpo do robô e contribuem para o funcionamento seguro e contínuo da linha de produção a longo prazo, mesmo em condições de serviço exigentes.
Como distinguir falhas de ligação à terra de avarias no servo
Um problema de ligação à terra num robô YASKAWA MH180 deve ser investigado como um circuito, não inferido a partir de um único alarme intermitente do servo. Comece pelos pontos de ligação à terra da estrutura do robô, pelos condutores flexíveis em torno das juntas móveis e pelo barramento de terra do armário. Compare os segmentos em condições de isolamento iguais e, em seguida, repita as verificações com o conjunto de cabos colocado em poses representativas, se o procedimento do equipamento o permitir.
- Registe os pontos de teste, o instrumento, a gama e as especificações do equipamento utilizadas para comparação.
- Antes de concluir que um accionamento ou encoder está avariado, inspecione os terminais para detetar oxidação, folgas, marcas de calor e fadiga dos condutores.
- Mantenha os resultados da resistência de terra separados dos testes do encoder, do motor e da comunicação, para evitar misturar as evidências.
Libertação da reparação e verificação da produção
Após limpar ou substituir um condutor de ligação à terra, volte a verificar cada secção afetada e confirme que a folga, o raio de curvatura e o encaminhamento do cabo não exercem força sobre o terminal durante o movimento MH180. Verifique primeiro a reparação sem carga útil e, em seguida, durante o ciclo acordado com carga pesada, monitorizando os sinais do servoacionamento, o comportamento da posição e o registo de avarias.
Ver serviços de reparação de robôs YASKAWA MOTOMAN
Para conhecer o âmbito dos serviços relativos a equipamentos relacionados, consulte Robôs YASKAWA MOTOMAN
Reparação de YASKAWA MH180: avarias intermitentes do encoder e do chicote de cabos