

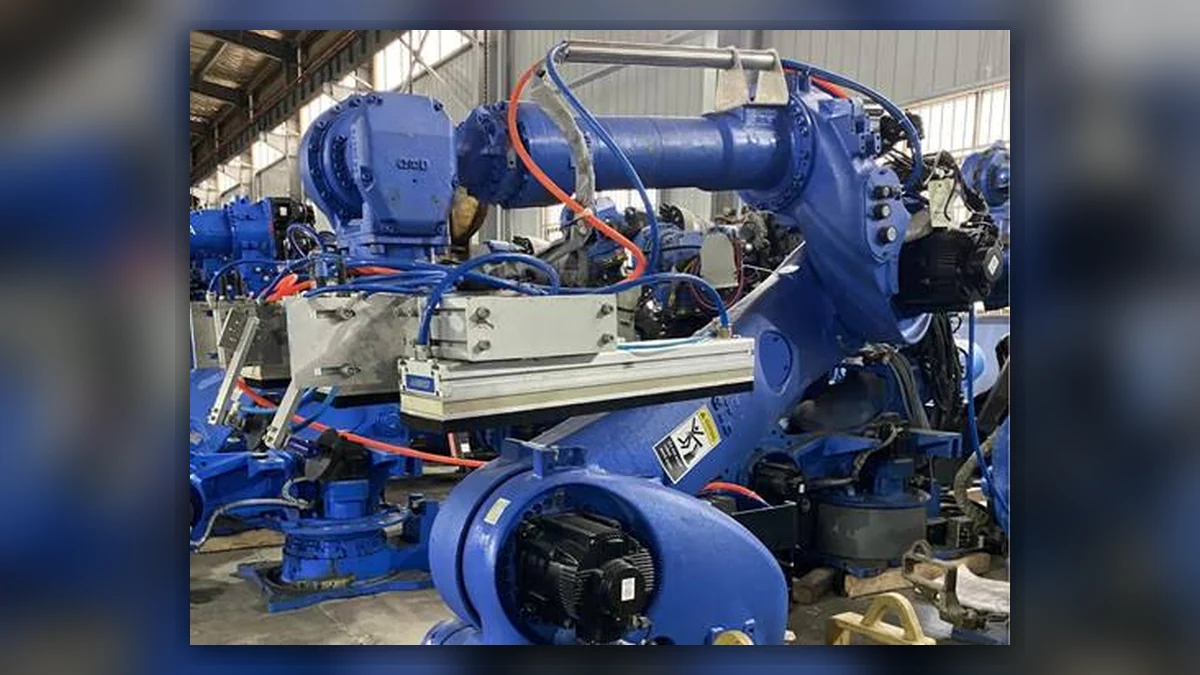
El YASKAWA MH180 es un robot industrial de gran capacidad utilizado ampliamente en aplicaciones exigentes, como la manipulación de cargas pesadas, la carga y descarga de componentes mecánicos y el traslado de moldes grandes. La exposición prolongada a impactos de cargas pesadas y los cambios frecuentes de postura del robot someten los circuitos de puesta a tierra de los cables de su cuerpo a esfuerzos continuos durante el funcionamiento. A diferencia de los equipos de menor capacidad, este modelo utiliza un sistema distribuido de puesta a tierra multipunto para favorecer el funcionamiento estable de su sistema servo de alta potencia.
Una puesta a tierra deficiente no provoca directamente un fallo que detenga el robot; en cambio, causa diversas anomalías eléctricas intermitentes difíciles de localizar mediante el diagnóstico de fallos habitual. La reparación del cableado del cuerpo de los robots YASKAWA requiere un enfoque adaptado a la disposición de los cables de los modelos de servicio pesado. Evaluar el circuito de puesta a tierra en su conjunto ayuda a abordar fallos subyacentes que un diagnóstico de fallos convencional y limitado a componentes concretos podría pasar por alto.
Síntomas de fallo
Las anomalías causadas por una puesta a tierra deficiente en los cables del cuerpo del robot MH180 pueden resultar muy engañosas y son una causa frecuente de diagnósticos erróneos durante las reparaciones in situ de robots YASKAWA. En la mayoría de las condiciones de funcionamiento, el robot sigue trayectorias suaves sin carga útil y sus servomotores no muestran vacilaciones evidentes. Las fluctuaciones de las señales de los servos, las interferencias por arcos eléctricos y las ligeras desviaciones de posición solo se producen durante el funcionamiento con cargas pesadas, los cambios de dirección a alta velocidad o los desplazamientos largos.
Algunos robots muestran de forma intermitente códigos de fallo por errores de comunicación de los servos o desviaciones en el muestreo de señales y, tras reiniciarlos, vuelven brevemente a la normalidad. Estos síntomas pueden atribuirse fácilmente a una deriva de los parámetros del accionamiento o a conexiones deficientes de los cables de señal, mientras pasa inadvertido el fallo de puesta a tierra subyacente. Esto puede dar lugar a reparaciones repetidas sin resolver el problema.
Interferencias y puesta a tierra
Cuando el circuito de puesta a tierra del cuerpo del robot se deteriora, las interferencias electromagnéticas no pueden disiparse correctamente. Esto afecta de forma continua a la precisión del sistema servo y dificulta considerablemente el diagnóstico de fallos. Los servomotores de alta potencia generan ruido electromagnético de alta frecuencia al arrancar y detenerse. Un circuito de puesta a tierra estable conduce rápidamente este ruido hacia tierra para mantener la integridad de las señales. Si la puesta a tierra es deficiente, el ruido permanece en los circuitos internos del equipo e interfiere en la transmisión de las señales del encoder y de realimentación del sistema servo.
Durante el funcionamiento con cargas pesadas, la intensidad de las interferencias se duplica, lo que provoca directamente problemas en el proceso, como desviaciones de trayectoria, vibraciones del movimiento y retrasos en la respuesta del servo. Estos fallos secundarios derivados de problemas de puesta a tierra presentan síntomas amplios y variados, por lo que requieren un diagnóstico preciso durante las reparaciones en las instalaciones.
Métodos de medición
Las comprobaciones básicas de resistencia por sí solas no bastan para diagnosticar fallos de puesta a tierra en el equipo de servicio pesado MH180. Un proceso de reparación estandarizado requiere pruebas más detalladas. Las mediciones ordinarias de resistencia permiten comprobar la continuidad del circuito, pero pueden no detectar problemas ocultos, como conexiones flojas, oxidación o fatiga de los conductores. Las reparaciones profesionales de robots YASKAWA requieren medir por tramos la resistencia de continuidad en cada punto de puesta a tierra del cuerpo del robot, a lo largo de sus cables de tierra y en la barra de puesta a tierra del armario.
Los resultados deben compararse con las especificaciones de fábrica del equipo para identificar puntos con una resistencia anómala. Debe prestarse especial atención a los conductores flexibles de puesta a tierra alrededor de las articulaciones móviles, las conexiones oxidadas de las regletas de bornes y el borne común de puesta a tierra del cuerpo del robot. Estas comprobaciones ayudan a localizar la sección defectuosa y proporcionan datos precisos para reparaciones específicas.
Comprobaciones por secciones y reparación
Las reparaciones para corregir una puesta a tierra deficiente en los cables del cuerpo del robot MH180 deben realizarse sección por sección y conexión por conexión, para evitar que queden problemas subyacentes tras una reparación parcial. Desmonte y limpie todos los terminales de puesta a tierra del cuerpo del robot. Elimine las capas de óxido, los puntos de corrosión, el aceite y otros contaminantes de las superficies de contacto de los terminales para restablecer un contacto plano y conductor entre metales; después, vuelva a apretar los elementos de fijación de los terminales al par especificado para el equipo.
Sustituya los cables de puesta a tierra que presenten daños por fatiga o una reducción de la sección del conductor por piezas originales del fabricante con las mismas especificaciones. Su flexibilidad y conductividad deben ser adecuadas para las condiciones de movimiento de los equipos de servicio pesado, a fin de evitar fallos recurrentes por fatiga. Disponga los cables de puesta a tierra de forma ordenada a lo largo de sus recorridos y deje holgura suficiente para la flexión y la extensión, de modo que los cambios de postura del robot no tiren de ellos y se mejore la estabilidad mecánica del circuito de puesta a tierra.
Protección mediante puesta a tierra
Tras restablecer el circuito de puesta a tierra, reforzar sus medidas de protección es un paso final clave en la reparación de robots YASKAWA. Aplique grasa protectora específica a las superficies de contacto de los terminales de tierra limpios y fijados para protegerlas del aire, la humedad y el polvo, ralentizar la oxidación del metal y mantener la continuidad de la puesta a tierra a lo largo del tiempo. Inspeccione las cubiertas aislantes de los cables de tierra y repare los daños menores para evitar interferencias y acoplamientos eléctricos no deseados entre los cables de tierra y los cables de alimentación.
Estandarice el recorrido de los cables de puesta a tierra en todos los puntos para evitar la acumulación de interferencias electromagnéticas causada por cables desordenados y superpuestos, y restablezca el rendimiento del sistema general de puesta a tierra conforme a los estándares de fábrica.
Verificación del funcionamiento
Tras completar la reparación del robot YASKAWA, realice comprobaciones específicas en condiciones de carga pesada para verificar la calidad de la reparación y la estabilidad de funcionamiento. Vuelva a medir la resistencia en todo el circuito de puesta a tierra para asegurarse de que cada punto cumple los requisitos especificados, sin resistencias anómalas ni conexiones sueltas. Haga funcionar el robot sin carga útil en todo su rango de movimiento y en distintas posturas, y compruebe si hay vibraciones en la trayectoria, fluctuaciones de señal u otras anomalías. A continuación, realice ciclos continuos prolongados con una pieza de trabajo a la carga pesada nominal para simular condiciones de producción exigentes.
Supervise continuamente las señales de los servos, la precisión de posicionamiento y los registros de fallos para confirmar que se han eliminado las interferencias electromagnéticas y que el funcionamiento es preciso y estable. Estas comprobaciones verifican que se han resuelto los fallos subyacentes causados por una puesta a tierra deficiente en los cables del cuerpo del robot y respaldan el funcionamiento seguro y continuo de la línea de producción para cargas pesadas a largo plazo.
Cómo distinguir los fallos de puesta a tierra de los fallos del servosistema
Un problema de puesta a tierra de YASKAWA MH180 debe investigarse como un circuito, no deducirse de una única alarma intermitente del servo. Comience por los puntos de puesta a tierra del cuerpo del robot, los conductores flexibles alrededor de las articulaciones móviles y la barra de puesta a tierra del armario. Compare los tramos bajo las mismas condiciones de aislamiento y, después, repita las comprobaciones colocando el conjunto de cables en posiciones representativas, cuando el procedimiento del equipo lo permita.
- Registre los puntos de prueba, el instrumento, el rango y la especificación del equipo utilizada para la comparación.
- Inspeccione los terminales para detectar oxidación, holgura, marcas de sobrecalentamiento y fatiga de los conductores antes de concluir que ha fallado un accionamiento o un encoder.
- Mantenga separados los resultados de resistencia de puesta a tierra de las pruebas del encoder, el motor y la comunicación para no mezclar las evidencias.
Liberación tras la reparación y verificación en producción
Después de limpiar o sustituir un conductor de puesta a tierra, vuelva a comprobar cada tramo afectado y confirme que la holgura, el radio de curvatura y el recorrido del cable no ejerzan tracción sobre el terminal durante el movimiento de MH180. Verifique la reparación primero sin carga útil y después durante el ciclo acordado con carga pesada, mientras supervisa las señales del servoaccionamiento, el comportamiento de la posición y el registro de fallos.
Ver los servicios de reparación de robots YASKAWA MOTOMAN
Para conocer el alcance del servicio del equipo relacionado, consulte Robots YASKAWA MOTOMAN
Reparación de YASKAWA MH180: fallos intermitentes del encoder y del mazo de cables