

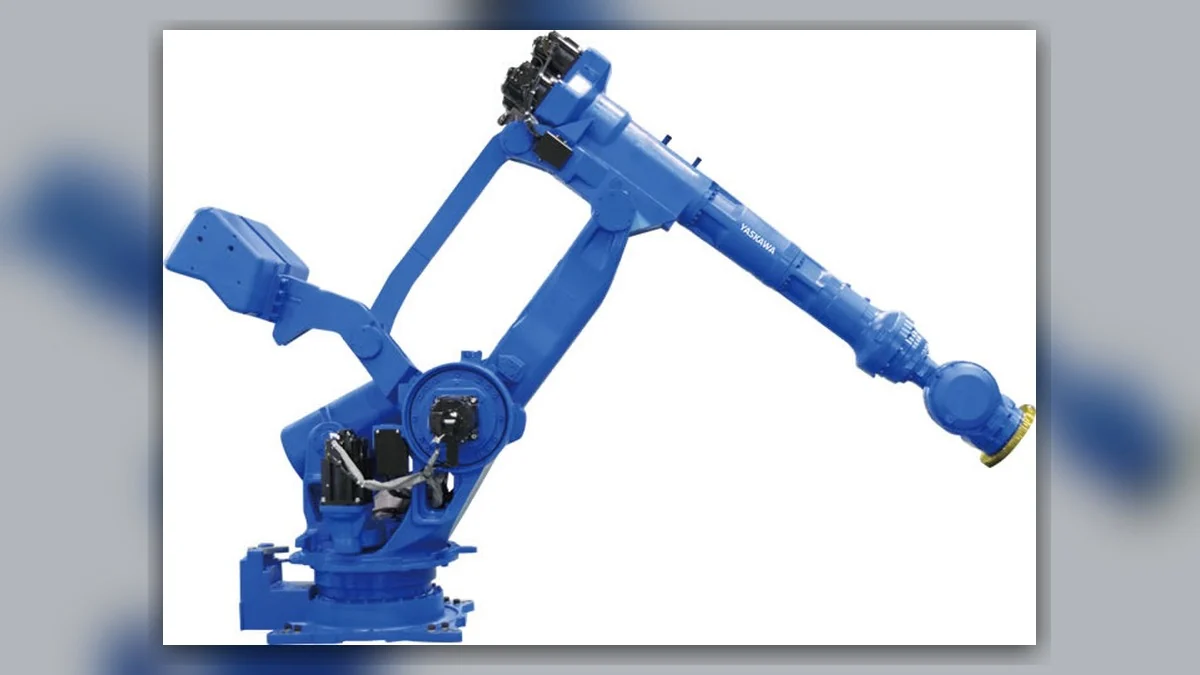
YASKAWA robôs com alarme 4315 exigem uma verificação da causa antes do reinício. Para o controlador YRC1000, o manual oficial de alarmes designa esta mensagem como COLLISION DETECT. Pode envolver contacto, carga ou definições de movimento, cablagem e componentes do accionamento. O código, por si só, não prova que o braço do robô ou o motor estejam danificados. Este plano de reparação separa essas possibilidades e define as evidências necessárias para a autorização de retoma.
Este artigo diz respeito ao alarme YRC1000 4315. Confirme o controlador, o software, o robô e o subcódigo do alarme nos manuais correspondentes ao equipamento instalado. Não presuma que um código num DX100, DX200, YRC1000micro ou noutro controlador tem a mesma sequência de recuperação. Guarde a ferramenta, a carga útil, o programa e a cópia de segurança antes de efetuar qualquer ajuste.
Robôs YASKAWA: guias de reparação e diagnóstico de avarias
1. Registe a paragem, o eixo e o segmento de movimento exato
Registe a mensagem completa, o subcódigo, o eixo/grupo afetado, o nome da tarefa e a linha. Guarde a direção comandada, o número da ferramenta, a carga útil, a velocidade e se o robô estava a iniciar, a travar ou já estava em movimento. Registe o estado do dispositivo de fixação e as alterações recentes à ferramenta, ao cabo, ao programa ou à peça. Uma captura de ecrã do alarme sem o contexto do movimento é incompleta.
Guarde fotografias de quaisquer marcas de referência, peças deslocadas ou mangueiras esticadas. Guarde o histórico de alarmes e uma cópia de segurança do controlador, utilizando o procedimento aprovado e incluindo CMOS.BIN quando aplicável. Não apague os indícios reiniciando repetidamente o mesmo segmento. A inspecção e os testes controlados devem decorrer segundo o procedimento de isolamento e recuperação da célula.
| Estado | Observação útil | Ramo de trabalho |
|---|---|---|
| Contacto com o dispositivo de fixação ou a peça de trabalho | Marcas, peça deslocada, posição de trabalho | Elimine as interferências e inspecione os danos |
| Sem contacto visível após a mudança de ferramenta | Número, massa e centro de gravidade da ferramenta | Verificar os dados da ferramenta e da carga instaladas |
| Alarme durante o arranque ou a paragem | Segmento, sentido e histórico de paragens | Analisar as condições de movimento/carga |
| O alarme acompanha um eixo ou uma pose | Percurso do cabo, travão e dados de corrente | Inspecione o arnês de cabos, o motor e a carga mecânica |
2. Verifique se existe contacto efetivo antes de alterar as definições
Com a célula imobilizada e protegida, compare a posição de paragem com o dispositivo de fixação, a peça, a pinça, a tocha e o equipamento próximo. Procure peças soltas, uma posição incorreta no alojamento, um localizador deslocado ou uma alteração da ferramenta. Verifique todo o percurso varrido, não apenas a flange do robô. Um conjunto de mangueiras ou um cabo preso pode aplicar força sem deixar uma marca de impacto metálica evidente.
Remova a obstrução confirmada e reponha a condição documentada do dispositivo de fixação ou da ferramenta. Após um impacto, inspecione a montagem, o alinhamento da ferramenta, as fixações dos cabos e o conjunto mecânico afetado antes de mover o robô. Guarde as peças danificadas para avaliação. A reposição do alarme não comprova que o alinhamento, o estado do redutor ou o movimento seguinte sejam aceitáveis.
3. Verifique a ferramenta ativa, a carga útil e o programa
Verifique se o número da ferramenta ativa corresponde à ferramenta instalada. Compare a respetiva massa, os dados do centro de gravidade e quaisquer definições de inércia exigidas pelo sistema instalado. Inclua a peça transportada e o estado da pinça. Analise o que mudou desde o último ciclo estável; não copie definições de um robô semelhante nem utilize a carga útil nominal do braço como valor da ferramenta.
O manual do YRC1000 inclui informações sobre a ferramenta, o trabalho, a velocidade e a ACC/DEC entre as verificações das definições do 4315. O programador deve comparar o segmento em que ocorre a avaria com o trabalho aprovado e os dados de carga. Mantenha um registo antes e depois de cada correção. Não desative a deteção de colisões nem aumente um limite apenas para suprimir o sintoma.
4. Distinga os efeitos da carga de movimento de uma avaria de componente
Determine se a paragem ocorre após uma colisão, uma paragem HOLD/categoria-1 ou num segmento específico de aceleração. O manual oficial descreve uma situação de carga excessiva relacionada com as posições inicial e final e as condições de paragem. Este é um motivo para rever a trajetória real e a carga com o integrador; não prova que todas as ocorrências exijam novo hardware de servomotor.
Se for aprovado um teste controlado, altere uma condição documentada de cada vez e compare o mesmo segmento. Utilize o modo de teste seguro prescrito e mantenha a distância de segurança. Uma avaria que desaparece a uma velocidade reduzida pode continuar relacionada com atrito, carga ou cablagem; por si só, a velocidade reduzida não permite concluir que a reparação foi eficaz. Registe os valores de corrente e carga, se o controlador instalado os disponibilizar.
5. Inspecione a cablagem de alimentação e do travão do motor
Em caso de avaria recorrente sem interferências, desligue a alimentação e fixe os eixos sujeitos à gravidade antes de trabalhar nos cabos. Verifique a cablagem de potência do motor do eixo afetado, as ligações U/V/W, o circuito do travão, o encaixe dos conectores e os pontos de flexão dos cabos. Procure danos por calor, corrosão, contactos recuados, isolamento danificado e sinais de tensão mecânica. Utilize o esquema exato para identificar cada circuito.
A secção do YRC1000 4315 inclui, como linhas de diagnóstico, as fases de alimentação do motor desligadas e a cablagem do travão. Teste os circuitos isolados pelo método especificado, em vez de abrir um travão sob carga ou testar um pino presumido. Proteja os componentes electrónicos de realimentação durante os testes de isolamento. Os nomes dos conectores das placas do armário indicados no manual são específicos de cada configuração; confirme a placa instalada e a respetiva revisão antes de lhes mexer.
6. Escolha os trabalhos de reparação com base nas conclusões
Se estiver confirmado que um cabo de alimentação ou do travão está partido, é necessário reparar o chicote ou o contacto conforme especificado e corrigir o encaminhamento. Se o travão não desbloquear, é necessário distinguir problemas na alimentação e na cablagem de problemas mecânicos. Para suspeitas relativas ao motor ou ao amplificador, utilize uma configuração de avaliação compatível e aprovada; o alarme, por si só, não justifica encomendar peças. Registe a identificação da unidade e a medição que fundamenta a recomendação.
Se a cablagem externa e as definições estiverem corretas, verifique a resistência ao movimento, o ruído anormal, a folga e o estado do redutor, seguindo o método de manutenção do fabricante. O manual inclui o desgaste do redutor e a manutenção mecânica entre os ramos de diagnóstico. Os trabalhos internos no redutor exigem o procedimento, as peças e as verificações de montagem corretos para o modelo. Preserve a cópia de segurança antes de substituir qualquer placa do controlador.
7. Verifique a reparação e restabeleça a célula por etapas
Antes de ligar, verifique a montagem, os cabos fixos, os conectores, as ligações equipotenciais de proteção e quaisquer circuitos que tenham sido afetados. Confirme que o trabalho, as ferramentas e os dados de carga útil estão aprovados. Após a reposição prescrita, verifique o eixo afetado e a folga através da sequência de ensaio protegida aprovada. Siga o procedimento do controlador para quaisquer verificações de posição, calibração ou ferramentas exigidas pelo trabalho realizado.
Em seguida, verifique o segmento original com a peça, a carga, a velocidade e as condições de aquecimento acordadas. Registe o histórico de alarmes, o comportamento da corrente/carga, o movimento dos cabos e as observações mecânicas efetivas. Verifique tanto a condição reparada como a sequência automática normal. Indique quais os testes concluídos e quais permanecem pendentes; um ciclo sem carga bem-sucedido não constitui aceitação para o funcionamento em plena produção.
Organize a reparação do robô YASKAWA com os dados adequados
Envie as etiquetas do robô/controlador, o alarme 4315 e o subcódigo, a linha do programa afetada, os dados da ferramenta/carga, as alterações recentes e fotografias nítidas. Indique se houve contacto e que procedimentos de isolamento ou ensaios já foram realizados. Com esses dados, podemos definir uma avaliação da reparação do robô YASKAWA e acordar se é necessário inspecionar um chicote de cabos, motor, acionamento ou componentes mecânicos.
YASKAWA Robôs sem movimento: verificações de ativação e de E/S
Reparação de alarmes do encoder e de feedback do servomotor
Referência do fabricante e âmbito do controlador
Fonte: Códigos de alarme Yaskawa YRC1000, 178644-1CD, RE-CER-A600, páginas de alarmes de menor gravidade 272–273, código 4315. O manual inclui procedimentos relativos a componentes mecânicos, definições, cabos e componentes. Os passos aqui apresentados organizam um plano de avaliação e verificação; não alegam medições efetuadas junto do cliente nem resultados de reparações concluídas.