

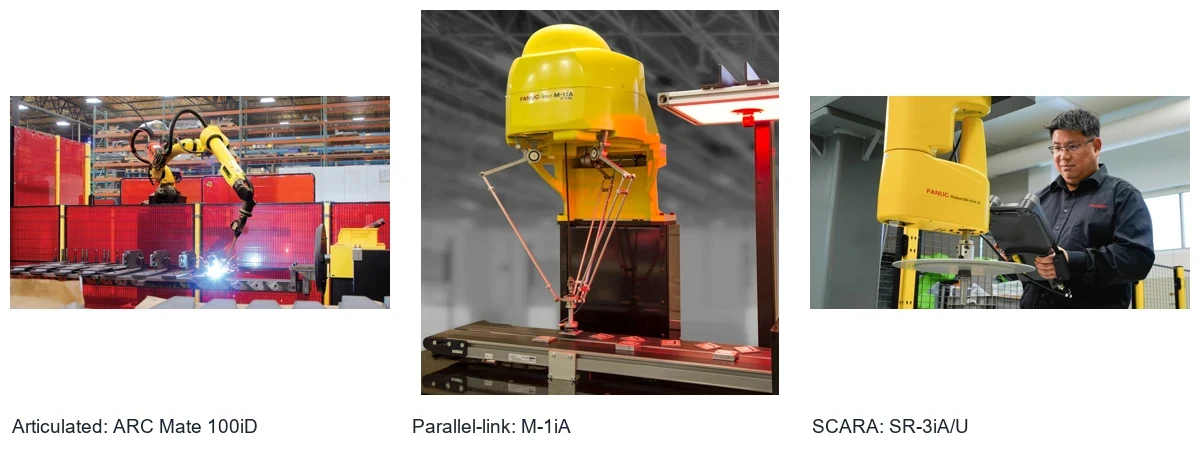
La reparación de un brazo robótico industrial comienza por distinguir el síntoma de la pieza averiada. Un brazo detenido puede deberse a una condición de arranque no cumplida, una alarma del accionamiento, un fallo de cableado o un problema de carga mecánica. Registre cuándo se produce el fallo y qué ejes están afectados antes de elegir una prueba o un repuesto.
Esta guía explica cómo funcionan conjuntamente los componentes del brazo robótico y qué indicios ayudan a distinguir sus fallos. Abarca equipos industriales utilizados para manipulación, soldadura, pintura y montaje. Un brazo didáctico de sobremesa puede utilizar un sistema de control distinto, por lo que su método de reparación no establece un procedimiento para un robot de fábrica. La reparación de robots industriales también requiere tener en cuenta los controles de la célula, las herramientas y el historial de funcionamiento.
Antes de investigar un fallo, revise componentes y tipos de brazos robóticos para distinguir el brazo, la herramienta y los controles de la célula.
¿Qué componentes del brazo robótico pueden causar el fallo?
El brazo, el controlador del robot, los servoaccionamientos, los servomotores y los cables forman un único sistema de movimiento. Un fallo en una parte puede generar una alarma en otra. Utilice la identificación completa del sistema y la secuencia de eventos para acotar el diagnóstico.
| Pieza o sistema | Observación útil | Lo que la observación no demuestra |
|---|---|---|
| Controlador del robot y controles de la célula | Modo, selección de programa, alarmas activas y señales externas de disponibilidad. | Que la pantalla esté encendida no demuestra que el movimiento esté habilitado. |
| Servoaccionamiento | La alarma exacta, el eje afectado y la fase en la que vuelve a aparecer. | La sobrecorriente por sí sola no indica que el accionamiento haya fallado. |
| Servomotor y realimentación | Ruido, calor, estado del freno y alarmas de realimentación de posición. | Que un eje esté inmóvil no demuestra que el devanado esté quemado. |
| Cables y conectores | Daños visibles, etiquetas de las piezas y fallos relacionados con la posición del brazo. | Un síntoma que cambia con la posición no identifica por sí solo un cable concreto. |
| Carga mecánica y herramientas | Cambios recientes de herramienta, contactos, atascamientos u holguras inusuales. | Un error de posición no demuestra que el reductor esté desgastado. |
Empiece por el patrón del fallo
Se detienen todos los ejes o no se inicia el movimiento automático
Compare primero el estado del controlador con los controles de la celda. Anote el modo seleccionado, el programa activo, el estado de pausa y las señales de equipo listo. Si el movimiento manual funciona, pero el automático no, conserve la secuencia de arranque y las señales del PLC. Este patrón requiere revisar las condiciones de control antes de atribuir el fallo a un componente del eje.
Un eje se detiene, vibra o pierde la posición
Registre el eje, la dirección, la velocidad y la carga. Anote si el síntoma aparece durante el arranque, al acelerar, en una posición determinada o después de que la célula se caliente. Conserve tanto la primera alarma como los mensajes posteriores. Un accionamiento, un motor, una conexión de realimentación o una carga mecánica pueden causar síntomas de movimiento similares.
Separar las pruebas eléctricas, de cables y mecánicas
El diagnóstico de fallos de robots funciona mejor cuando cada prueba responde a una pregunta. Una inspección puede detectar un conector suelto o una cubierta de cable dañada. Las comprobaciones eléctricas pueden evaluar después el circuito indicado en la alarma. Las comprobaciones mecánicas examinan la carga y la trayectoria de movimiento. Mantenga estos hallazgos separados en el registro de reparación.
- Compare el último ciclo normal con el primer ciclo defectuoso. Registre los trabajos realizados en la herramienta, los cambios de software, las colisiones y las sustituciones recientes.
- Conserve las etiquetas exactas del accionamiento y del motor. Identifique las conexiones de realimentación, freno y alimentación en los esquemas correspondientes.
- Siga el procedimiento del equipo para el aislamiento y la comprobación de la energía almacenada antes de trabajar en el armario o en un eje.
- Registre los resultados medidos, las condiciones de prueba y el instrumento utilizado. Una anotación de apto o no apto sin indicar las condiciones es difícil de evaluar.
Evite utilizar reinicios repetidos en lugar de realizar un diagnóstico. Pueden ocultar el orden de los acontecimientos y alterar el patrón del fallo. El diagnóstico de fallos debe preservar las funciones de protección y utilizar el estado de prueba aprobado para la célula.
Reparación de robots industriales: ¿qué prueba permite distinguir el fallo?
Las reparaciones de robots industriales requieren un plan verificable. Comience reproduciendo la misma herramienta, carga, trayectoria y fase en la que se produce el fallo. Compare el primer fallo con el último ciclo normal. Alarmas similares pueden tener causas distintas; utilice el esquema de decisión siguiente para determinar qué pruebas recopilar, no qué pieza sustituir.
| Patrón de fallos | Comparación útil | Evidencias necesarias antes de decidir una reparación |
|---|---|---|
| El eje se detiene al habilitar el movimiento | Compare la primera alarma, la orden del freno y el estado de la señal de respuesta en el mismo evento. | Una orden de accionamiento del freno no demuestra que este se haya liberado. Registre la prueba del circuito aplicable y el método de soporte de la carga. |
| El fallo aparece en una posición concreta | Compare la misma posición de la articulación teniendo en cuenta el recorrido del cable y el estado del conector. | Inspeccione todo el recorrido del cable con el equipo aislado. Realice pruebas de continuidad entre pines según el esquema correcto; no flexione un cable junto a un brazo en movimiento. |
| La posición cambia después de sustituir la herramienta | Compare la masa de la herramienta, el centro de gravedad, el TCP y la referencia del dispositivo de sujeción con la configuración aprobada. | Un cambio de herramienta o de sistema de coordenadas puede alterar el resultado sin que el motor haya fallado. Distinga los errores de referencia de los errores de movimiento de las articulaciones. |
| La alarma aparece solo después del calentamiento | Compare el mismo ciclo desde el arranque en frío hasta que se produzca el fallo, incluidos los registros de corriente y temperatura. | Anote el tiempo transcurrido, las condiciones ambientales y el estado de enfriamiento. El calor en un solo punto no identifica por sí mismo un componente averiado. |
Para las pruebas eléctricas, aísle el circuito indicado de los accionamientos y de los dispositivos de realimentación sensibles según lo exija el manual del equipo. Registre el método de prueba y el límite. No aplique una prueba de aislamiento de devanados a un encoder ni a un accionamiento conectado. Un resultado de continuidad tampoco demuestra que un cable esté en buen estado en las condiciones originales de funcionamiento.
Para un eje que permanece bloqueado, utilice el Comprobaciones cuando el freno del servomotor no se libera. Para los fallos de realimentación, compare la alarma con el circuito correcto del cable, la alimentación y el encoder antes de sustituir el motor.
¿Qué información se necesita para reparar un brazo robótico?
Prepare un registro de la máquina completa, no solo del componente sospechoso. Incluya el modelo y el número de serie del robot, la versión del controlador, los datos del software y la herramienta instalada. Añada fotografías nítidas de las etiquetas, el texto completo de las alarmas y la tarea que se estaba realizando cuando comenzó el fallo.
Si un brazo robótico se desvía o presenta una repetibilidad deficiente, determine cómo se midió la desviación. Distinga el movimiento del robot de un dispositivo de sujeción flojo, una herramienta desgastada o una referencia de pieza que se mueve. Mantenga la misma referencia, carga y trayectoria de prueba al comparar los resultados. Un cambio en la configuración puede hacer que dos mediciones parezcan incoherentes.
Para ver un ejemplo de un problema del estado de control, lea El robot FANUC no se mueve después del encendido. Ese artículo distingue los fallos de movimiento manual de los de arranque automático.
¿Reparar o sustituir un componente del brazo robótico?
Defina el alcance de la reparación según los hallazgos, la identificación de la pieza y la verificación requerida. El precio más bajo ofertado para una pieza es solo uno de los factores. El acceso, la preparación, el trabajo con parámetros y las pruebas de producción también influyen en la decisión. Reparar un accionamiento no resolverá el problema de un cable de motor dañado que causó el fallo original.
Antes de instalar una pieza de repuesto, compruebe su número de pieza completo, revisión, conexiones y compatibilidad con la configuración del controlador. Una carcasa o unos conectores similares no demuestran que sea compatible. Confirme qué copias de seguridad, ajustes o pasos de calibración exige el procedimiento aplicable. Si la compatibilidad es incierta, identifique primero la pieza en lugar de instalarla a modo de prueba.
Para consultar los registros específicos del accionamiento y las comprobaciones de compatibilidad, véase Reparación del servoaccionamiento FANUC y diagnóstico de fallos.
Verifique la reparación en condiciones definidas
Acuerde el plan de pruebas antes de comenzar el trabajo. Registre qué se reparó, qué se sustituyó y qué ajustes cambiaron. Compruebe las funciones afectadas por etapas siguiendo el procedimiento aprobado. Una prueba en banco y una prueba de movimiento con el equipo instalado responden a cuestiones distintas.
- Confirme las conexiones, la realimentación y la comunicación correspondientes al trabajo realizado.
- Compruebe el movimiento controlado a la velocidad de prueba permitida y, después, revise la causa que desencadenó el fallo original.
- Defina la herramienta, la carga, la trayectoria y la duración de funcionamiento para la prueba del sistema instalado.
- Registre las alarmas, la temperatura, la corriente y los resultados de posicionamiento cuando corresponda, junto con los criterios de aceptación.
Reduzca los fallos recurrentes con el mantenimiento del brazo robótico
Utilice el plan de mantenimiento correspondiente al modelo instalado y a sus condiciones de trabajo. Compruebe el recorrido de los cables, las vías de refrigeración, las conexiones, los puntos de lubricación y las fijaciones de las herramientas en los intervalos especificados. Ajuste el plan según los resultados de las inspecciones y las condiciones de funcionamiento. Un intervalo o lubricante genérico no sustituye al manual del modelo.
La documentación del fabricante es el punto de partida para los trabajos específicos de cada modelo. La página de servicio para robots FANUC describe la asistencia en servicio y mantenimiento de robots. El centro de descargas KUKA explica cómo acceder a la información técnica específica de cada producto. Estas referencias indican dónde obtener la documentación aplicable, no un procedimiento de reparación universal.
Referencia del fabricante: Servicio para robots FANUC.
Documentación técnica: Centro de descargas de KUKA.
Envíe el modelo y el registro del fallo para su evaluación
Una consulta útil indica la identificación de la máquina, el fallo observado, el eje afectado y los cambios recientes. Añada fotos de la etiqueta y las pruebas ya realizadas. Esto permite centrar la evaluación en la pieza adecuada y en la siguiente cuestión por resolver, y fundamentar en pruebas la decisión de reparar o sustituir.
Explorar servicios de reparación de robots o envíe el registro al equipo de servicio.
Envíe los datos del modelo a través de la página de contacto.
Referencias de movimiento y sustitución del brazo completo
Para cuestiones relativas a la posición y la referencia, consulte comprobaciones del movimiento del brazo robótico.
Si se está considerando un conjunto completo, revise el brazo para la lista de comprobación de sustitución del robot.