

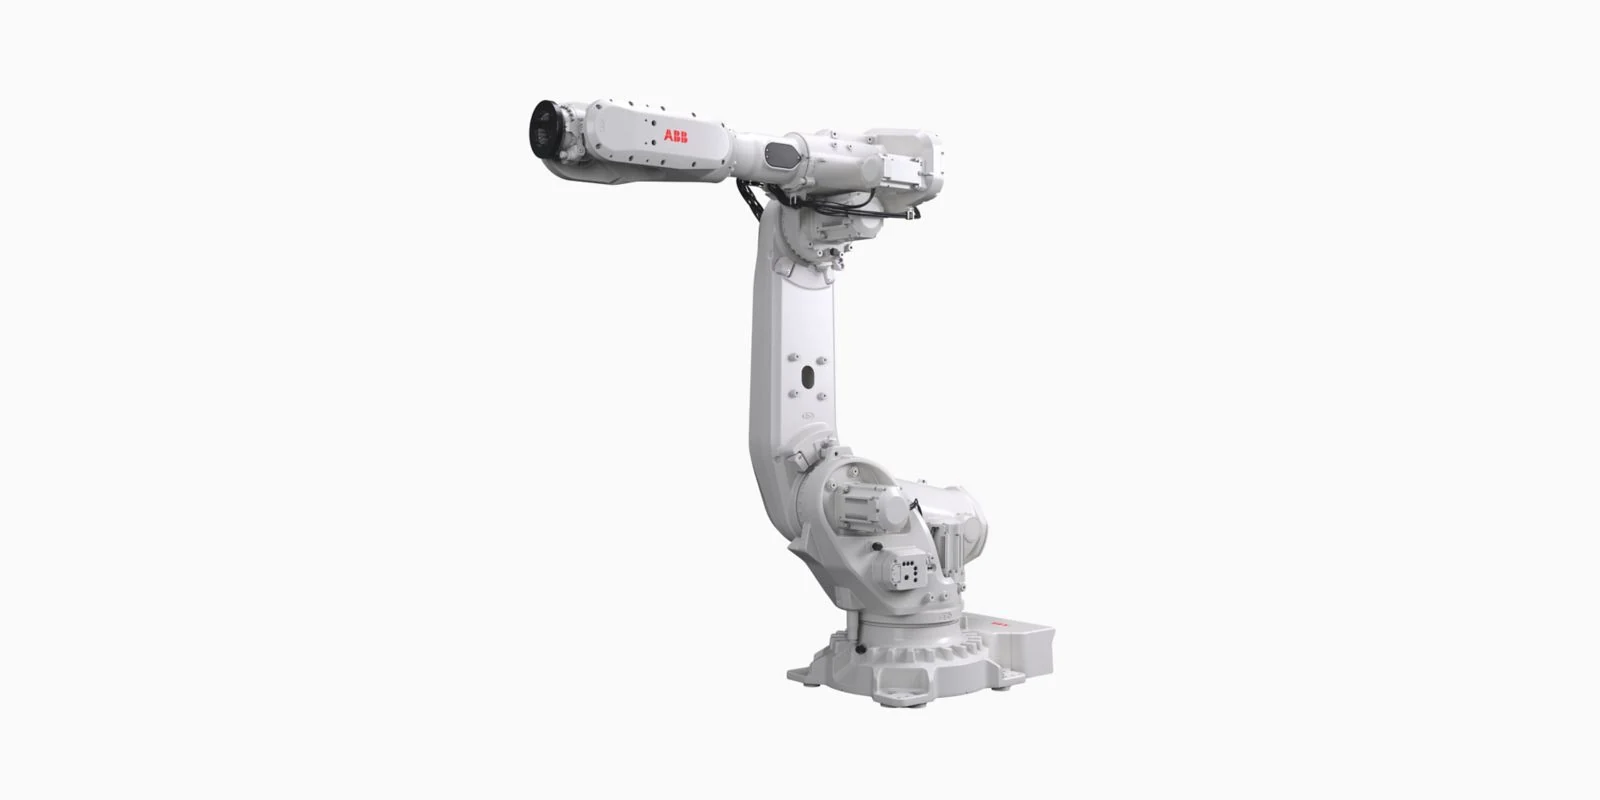
El ABB IRB 6730 es un robot industrial de seis ejes con una elevada capacidad de carga, ampliamente utilizado en aplicaciones exigentes como la manipulación de materiales pesados, la alimentación de máquinas, la soldadura de vehículos y el traslado de componentes grandes. Las cargas elevadas, los recorridos largos y el funcionamiento continuo e intensivo someten al robot al desgaste progresivo característico de los equipos de servicio pesado. Muchos talleres siguen únicamente rutinas generales de mantenimiento y realizan tareas básicas como cambios de aceite, limpieza y apriete de elementos de fijación, mientras pasan por alto detalles de mantenimiento específicos de la estructura de este modelo.
Esto puede dar lugar a un mantenimiento incompleto, desgaste no detectado y medidas que tratan los síntomas sin resolver sus causas subyacentes. Las técnicas de mantenimiento adaptadas al diseño estructural del IRB 6730, sus patrones de desgaste por trabajo pesado y los problemas habituales en campo pueden subsanar las deficiencias del mantenimiento rutinario, ralentizar el envejecimiento del equipo y ayudar a mantener la estabilidad y la precisión de funcionamiento bajo cargas elevadas a largo plazo.
Conexiones de la base y del brazo superior
El apriete adaptado de los elementos de fijación de la base y el brazo superior de este robot de gran capacidad es un aspecto clave del mantenimiento de este modelo. En los modelos estándar, el apriete rutinario suele consistir en volver a apretar los elementos de fijación con un par uniforme. Sin embargo, el considerable peso y la capacidad de carga del IRB 6730 hacen que una carga prolongada en una misma dirección pueda distribuir las fuerzas de forma desigual entre las bridas de unión de la base y el brazo superior, lo que provoca que los elementos de fijación de un lado se fatiguen y aflojen más rápido. El apriete uniforme convencional no puede corregir estos desequilibrios de carga acumulados y puede dejar una ligera holgura estructural.
Durante el mantenimiento del robot ABB, compruebe primero la dirección predominante de la carga durante su funcionamiento habitual e inspeccione detenidamente los pernos de las zonas donde se concentran las fuerzas. Aflójelos antes de apretarlos de manera uniforme para equilibrar las tensiones estructurales y evitar daños por fatiga causados por una precarga local excesiva. Elimine también los depósitos finos de aceite y las manchas de óxido de las superficies de unión de las bridas para evitar que los contaminantes creen holguras y reducir así el movimiento del brazo y el desplazamiento del extremo debidos a la estructura.
Lubricante del reductor
Perfeccionar las prácticas de cambio de aceite de los reductores de los seis ejes puede mejorar considerablemente la calidad del mantenimiento del sistema de transmisión de alta carga. Este modelo tiene carcasas de reductores de gran tamaño, y el funcionamiento con cargas elevadas genera abundantes depósitos de lodo. Limitarse a vaciar el aceite y añadir aceite nuevo puede dejar contaminantes antiguos en el interior, que contaminan rápidamente el aceite nuevo y reducen significativamente la eficacia de la lubricación. Durante el mantenimiento del robot ABB, los cambios de aceite por etapas, combinados con el funcionamiento a baja velocidad, pueden ayudar a limpiar los reductores.
Tras el vaciado inicial, añada una pequeña cantidad de aceite limpio y mueva el robot lentamente por varias posiciones para arrastrar los lodos y residuos metálicos acumulados en las carcasas. Vacíe por completo el aceite contaminado restante antes de llenar con aceite lubricante nuevo. En los ejes 1, 2 y 3, que suelen soportar cargas elevadas, el período de rodaje puede prolongarse según corresponda para que el aceite nuevo impregne por completo las superficies de contacto de los engranajes y rodamientos.
Esto mejora la estabilidad de la película de aceite bajo cargas elevadas y reduce el ruido anómalo y el desgaste posteriores de la transmisión.
Juntas de las articulaciones
Evaluar previamente el estado de las juntas de sellado de las articulaciones y realizar mantenimiento preventivo puede ayudar a abordar los patrones de envejecimiento de los robots de servicio pesado. Las articulaciones del IRB 6730 realizan grandes movimientos de rotación y soportan cargas elevadas. El envejecimiento inicial de las juntas de sellado puede no causar filtraciones de aceite visibles y, en cambio, producir cambios sutiles, como una menor elasticidad y un ligero aumento de las holguras de sellado, difíciles de detectar mediante una inspección visual rutinaria. Durante el mantenimiento, el estado de las holguras de las articulaciones una vez limpias y el grado de deformación superficial pueden ayudar a evaluar el estado de las juntas de sellado.
Las juntas de las articulaciones que llevan mucho tiempo en servicio y funcionan frecuentemente con cargas pesadas pueden sustituirse de forma preventiva antes de que se produzcan fugas de aceite. Al retirar el aceite y la grasa alrededor de las articulaciones, evite dirigir aire a alta presión hacia los espacios entre las juntas, ya que puede introducir polvo en las carcasas y acelerar el desgaste de los componentes. Prestar atención a estos detalles puede prolongar la vida útil de las juntas y los componentes de transmisión.
Cables y mangueras
Proteger y organizar el paquete de cables y mangueras ayuda a abordar los fallos ocultos causados por vibraciones prolongadas. Este modelo opera con una amplia amplitud de movimiento y experimenta impactos pronunciados durante los arranques y las paradas. Al seguir el movimiento del brazo, los clips sueltos, la compresión y abrasión de cables y mangueras, y la tensión o la holgura de los mazos de cables son problemas habituales sobre el terreno. Ordenar el paquete de cables y mangueras no resuelve por sí solo los desplazamientos repetidos de su posición.
Durante el mantenimiento de ABB robots, ajuste la holgura de los cables y las mangueras según las posiciones extremas de cada eje para evitar que los mazos de cables queden tensos o sufran tirones al alcanzar la extensión máxima. Al volver a fijar las abrazaderas, distribuya la carga de manera uniforme para evitar daños por fatiga debidos a una carga prolongada en un solo punto. Elimine también el aceite y la grasa de las superficies de cables y mangueras para ralentizar el envejecimiento de los materiales de caucho y mantener estable la transmisión de energía y señales.
Comprobaciones de refrigeración y eléctricas del servomotor
El mantenimiento detallado de los sistemas de refrigeración de los servos y de los componentes eléctricos ayuda a mantener un funcionamiento estable a largo plazo. El trabajo intensivo somete a los servomotores y a las unidades de accionamiento a cargas elevadas sostenidas, y el aumento excesivo de temperatura causado por la acumulación de polvo es uno de los principales desencadenantes de alarmas eléctricas en este modelo. Al limpiar el sistema de refrigeración, no se limite a una limpieza superficial con aire: retire los filtros y los conductos de aire de refrigeración, y limpie por etapas estos elementos y las aletas de refrigeración del motor. Elimine a fondo el polvo fibroso y los contaminantes aceitosos acumulados en el interior de las ranuras.
Después de la limpieza, pruebe el funcionamiento de los ventiladores y compruebe si presentan velocidad irregular, ruidos anómalos o bloqueos intermitentes para mantener una refrigeración constante en condiciones de alta temperatura. Al mismo tiempo, compruebe que los terminales eléctricos estén bien apretados y elimine la oxidación de los contactos para evitar conexiones deficientes y alarmas intermitentes asociadas a fluctuaciones de corriente bajo cargas elevadas.
Verificación de la precisión
Restablecer la precisión y ajustar el robot a sus condiciones de funcionamiento ayuda a mantener la estabilidad del proceso después del ABB mantenimiento del robot. Tras un mantenimiento exhaustivo del hardware, algunos robots funcionan normalmente sin carga, pero presentan ligeras desviaciones a plena carga porque no se realizó la calibración para el funcionamiento con cargas pesadas. Al finalizar el IRB 6730 mantenimiento, realice por etapas pruebas sin carga en todo el recorrido y pruebas con carga nominal simulada.
Céntrese en el funcionamiento en posiciones extremas, el mantenimiento de la posición bajo cargas pesadas y los arranques y paradas rápidos, y corrija en consecuencia las desviaciones acumuladas de la trayectoria y los errores de posicionamiento. Un ajuste detallado vuelve a alinear los tiempos de movimiento del robot, las holguras de la transmisión y los parámetros de los servomotores con las condiciones de producción con cargas pesadas, y elimina los problemas pendientes tras el mantenimiento.
Planificación del mantenimiento
Un conjunto específico de técnicas de mantenimiento de robots ABB aborda las características estructurales y los patrones de desgaste del robot de servicio pesado ABB IRB 6730, más allá del mantenimiento general básico de robots. Medidas detalladas como la optimización de las fijaciones estructurales, la mejora de las prácticas de cambio de aceite, la evaluación y protección preventivas de las juntas de estanqueidad, la disposición precisa del paquete de cables, la limpieza eléctrica exhaustiva y la calibración de la precisión bajo cargas elevadas abordan las limitaciones del mantenimiento rutinario.
La aplicación constante de estas prácticas detalladas de mantenimiento puede reducir la tasa de fallos de los equipos para la industria pesada, mantener la precisión, la capacidad de carga y la estabilidad de funcionamiento, y proporcionar un respaldo fiable para la producción continua en líneas de automatización de la industria pesada.
Para conocer el alcance del servicio del equipo relacionado, consulte Robots ABB