

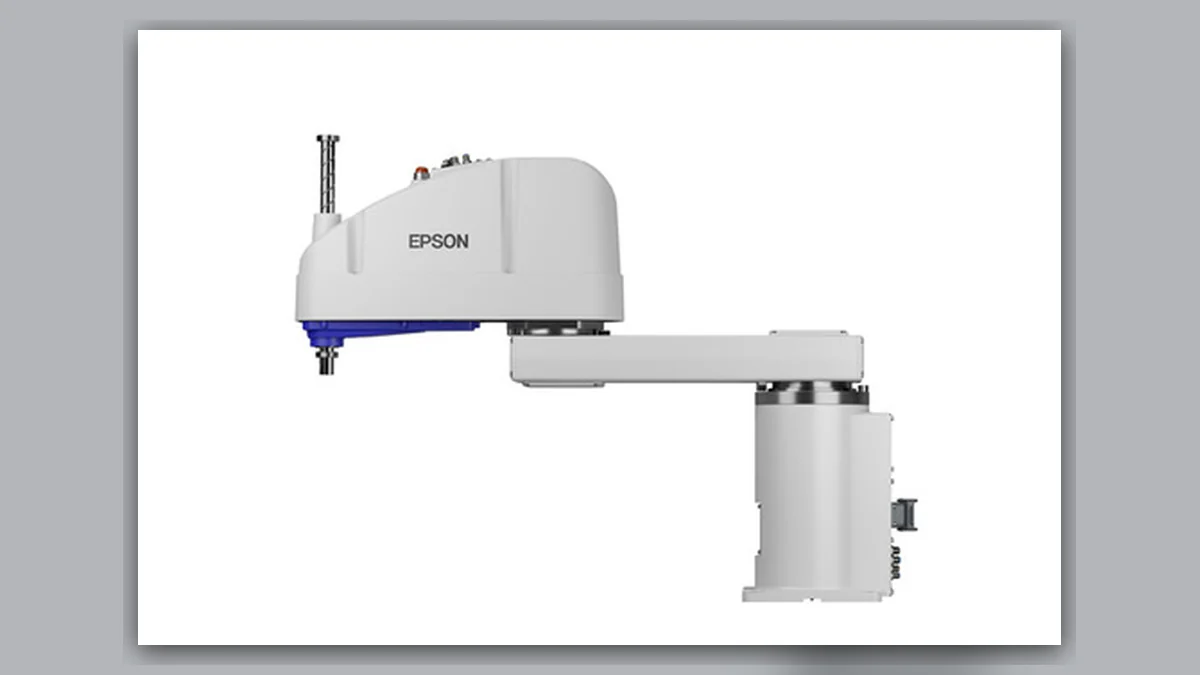
El Epson GX10-C651S es un robot SCARA de cuatro ejes y alta precisión, utilizado habitualmente para ensamblar componentes electrónicos, aplicar material con precisión y clasificar piezas pequeñas a alta velocidad. Su servomotor se caracteriza por su baja inercia, alta capacidad de respuesta y funcionamiento suave a baja velocidad, lo que lo hace adecuado para movimientos de pequeña amplitud y alta frecuencia, así como para el posicionamiento de alta precisión. A diferencia de las unidades de potencia utilizadas en robots para trabajos pesados, el servomotor de este modelo tiene una estructura de precisión y una salida de par controlada con exactitud. El funcionamiento prolongado con arranques y paradas continuos de pequeña amplitud e inversiones de sentido frecuentes puede provocar un desgaste específico de los componentes de precisión.
La mayoría de los fallos no activan directamente un error de parada; en cambio, se manifiestan como desviaciones sutiles del rendimiento durante los ciclos de alta velocidad y el posicionamiento a baja velocidad. Con el tiempo, estas desviaciones pueden causar errores de posicionamiento y reducir la fluidez de funcionamiento. Una reparación específica del robot Epson puede corregir el desgaste que afecta a la precisión y restablecer la exactitud de funcionamiento original del equipo.
Vibración y ruido
La vibración a baja velocidad y el ruido anómalo de alta frecuencia son los síntomas más habituales de fallos leves del servomotor de este modelo y constituyen indicios clave de desgaste incipiente de los componentes de precisión. Cuando el equipo realiza operaciones lentas de ajuste o posicionamiento de precisión, pequeñas fluctuaciones en la velocidad del motor pueden provocar leves sacudidas y vibraciones en el brazo robótico. También puede producirse un leve zumbido constante durante el funcionamiento continuo a alta velocidad.
En la reparación de robots Epson, estas anomalías no se deben, en este caso, a parámetros del accionamiento incompatibles; por lo general, están relacionadas con el desgaste de los pequeños rodamientos internos del motor y con el secado y la pérdida de la grasa lubricante superficial. Los rodamientos del motor GX10-C651S tienen tolerancias de precisión estrictas en cuanto a holgura, por lo que incluso un ligero desgaste puede alterar la coaxialidad de giro, causar una leve excentricidad del rotor y reducir la uniformidad de la velocidad. Esto afecta directamente a la estabilidad del robot durante el funcionamiento a baja velocidad y, si el problema progresa, puede aumentar gradualmente el desgaste de los componentes internos.
Respuesta al par y a la carga
La pérdida de par y la respuesta tardía a la carga son los principales indicios de fallos en fase intermedia y pueden afectar directamente a la calidad de producción. Durante la recogida con carga y los pequeños ajustes de postura, la salida del servosistema del robot responde más lentamente y proporciona un par instantáneo insuficiente, lo que provoca movimientos tardíos y una amortiguación excesiva al alcanzar la posición. El sistema del equipo no muestra ningún código de fallo evidente; el problema solo aparece durante operaciones de alta precisión, en forma de mayores desviaciones de posicionamiento y desalineación al encajar piezas pequeñas.
Las causas subyacentes suelen ser entrehierros desiguales en el estátor del motor, una disminución del magnetismo de los imanes permanentes y ligeras variaciones en la resistencia de los devanados. Con el funcionamiento prolongado con corriente alterna, la eficiencia de conversión electromagnética disminuye gradualmente, lo que reduce la estabilidad de la potencia de salida e impide que el motor cumpla los requisitos de par instantáneo de las estaciones de trabajo de precisión.
Diagnóstico por etapas
Las pruebas por etapas antes de la reparación de robots Epson permiten distinguir con precisión el desgaste mecánico de los fallos eléctricos y evitar desmontajes innecesarios. Se utilizan equipos especializados para medir la resistencia de los devanados trifásicos y el aislamiento del motor, comparar la uniformidad de las lecturas y sus desviaciones respecto al rango estándar e identificar problemas eléctricos como el envejecimiento de los devanados, pequeños cortocircuitos y una disminución de la capacidad de aislamiento.
Al comparar las formas de onda de corriente en condiciones sin carga y con carga, los técnicos pueden evaluar la estabilidad del flujo magnético del rotor y la resistencia al giro de los rodamientos, y localizar con precisión el desgaste mecánico y el deterioro del rendimiento eléctrico. La gravedad del fallo se determina a partir de los datos de las pruebas para distinguir el desgaste reparable de los daños irreversibles por envejecimiento. Esto permite elaborar un plan de reparación específico y evitar reparaciones incompletas derivadas de un mantenimiento genérico.
Evaluación mecánica
El desmontaje del motor y la reparación de los componentes mecánicos son procedimientos esenciales de mantenimiento, y todo el proceso sigue las normas de desmontaje y montaje de motores de precisión. La carcasa del motor, las tapas de los extremos y las placas de retención se retiran de forma ordenada, y el conjunto del rotor se extrae de manera estable para evitar golpes en los imanes de precisión y la atracción de impurezas metálicas. Los rodamientos miniatura desgastados o envejecidos se sustituyen como conjunto completo por piezas que correspondan al grado de precisión del fabricante original, para asegurar que la holgura de giro cumpla los requisitos.
Se eliminan la grasa carbonizada, el polvo metálico fino y los contaminantes depositados en la cavidad interna para evitar los efectos secundarios de los residuos de desgaste en la estructura de transmisión de precisión. La superficie del rotor y las zonas de los imanes se limpian en un entorno libre de polvo, y se trata la oxidación superficial leve para restablecer una distribución uniforme del flujo magnético y garantizar una conversión electromagnética fluida y eficiente.
Devanados y comprobaciones eléctricas
El mantenimiento detallado de los devanados del estator y de la estructura eléctrica estabiliza la potencia de salida del motor. En los devanados con desviaciones de resistencia o aislamiento superficial envejecido, se refuerza el aislamiento, se eliminan los contaminantes y se equilibran las resistencias para corregir las desviaciones de los parámetros eléctricos trifásicos y garantizar una transmisión de corriente uniforme y estable. Los terminales oxidados y los puntos con mal contacto se pulen y reajustan para restablecer conexiones eléctricas firmes y evitar fluctuaciones de corriente y calentamiento anormal durante el funcionamiento.
Tras el mantenimiento, se vuelven a comprobar el aislamiento de los devanados, el equilibrio de resistencias y la capacidad de soportar tensión. Todos los parámetros deben cumplir las normas del fabricante original antes de que el motor pueda pasar al montaje, para abordar el riesgo de pérdida de par a nivel eléctrico.
Montaje y verificación
El montaje con alineación de precisión y la calibración de las condiciones de funcionamiento de la máquina completa son los pasos finales clave para garantizar la precisión de la reparación del robot Epson. Durante el montaje, se controlan estrictamente la holgura de la tapa de extremo, la coaxialidad del rotor y el ajuste de las juntas para evitar una pérdida adicional de precisión causada por desviaciones de montaje. Se instalan nuevos elementos de sellado para restablecer la protección general del motor frente al polvo. Tras la instalación, se vuelven a ajustar los parámetros del servo y se completan la calibración de la posición de referencia del motor, el ajuste fino de la ganancia y la calibración de adaptación a la carga.
El motor se hace funcionar en todo el rango de velocidades sin carga mientras se supervisan la suavidad del arranque y la parada, la estabilidad de la corriente y el ruido de funcionamiento. Después se simulan condiciones de ensamblaje de precisión y clasificación a alta velocidad bajo carga para verificar la precisión de posicionamiento y la velocidad de respuesta del equipo. El proceso de reparación del robot Epson puede abordar diversos fallos por desgaste del servomotor GX10-C651S, estabilizar el rendimiento de alta precisión del equipo, prolongar la vida útil de la unidad motriz principal y favorecer el funcionamiento estable a largo plazo de las líneas de producción automatizadas de precisión.
Para conocer el alcance del servicio del equipo relacionado, consulte Reparación de servomotores