

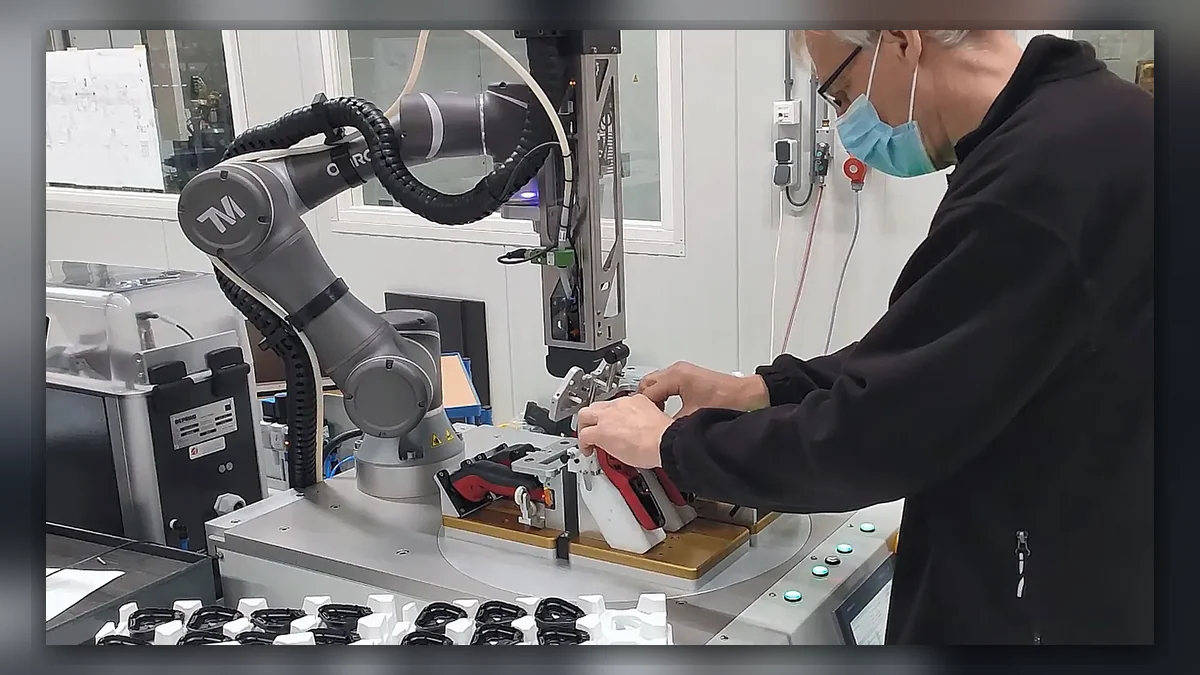
La evaluación de la reparación de un Omron TM5-700 debe comenzar por el síntoma notificado, el primer suceso y la configuración instalada. Una parada, un desplazamiento del punto de recogida y una advertencia de comunicación requieren comprobaciones diferentes. Registre el controlador, el software, la herramienta y la carga antes de optar por un restablecimiento, una calibración o una sustitución. El nombre del modelo por sí solo no permite determinar qué componente está defectuoso.
Un robot colaborativo forma parte de una aplicación completa. La herramienta, la pieza, el útil de sujeción y la tarea operativa influyen en la protección necesaria. Las directrices de Omron destacan la importancia de evaluar peligros como los riesgos de atrapamiento y los relacionados con la herramienta. La necesidad de resguardos debe determinarse para la aplicación instalada; no queda establecida por la designación TM5-700 ni por una demostración satisfactoria.
Compruebe la correspondencia entre el robot, el controlador y la documentación de servicio
Fotografíe las etiquetas completas del robot y de la caja de control, y conserve la información del software instalado. Distinga TM5-700 de otras designaciones TM al seleccionar la documentación de servicio o los conjuntos de repuesto. Identifique las E/S reales de la herramienta y cualquier PLC o sistema de visión conectado. El manual de un modelo similar no es prueba suficiente para determinar la asignación de pines de los conectores, el significado de las alarmas o las instrucciones de calibración.
- Texto original del evento, hora y paso del trabajo afectado.
- Definición de la herramienta y la carga útil, estado de la pieza y cambios recientes.
- Si el síntoma depende de la posición, la dirección, el calentamiento o el reinicio.
- Copias de seguridad aprobadas, información del cableado y fotografías del defecto observado.
Clasifique la parada antes de cambiar los ajustes
Distinga entre una espera de la aplicación, una parada de protección notificada y un fallo de hardware o comunicación mediante la documentación de la instalación. Registre el estado antes de borrar el mensaje. Una confirmación de la pinza o un resultado del sistema de visión pueden detener la tarea sin que exista un defecto interno del robot. En cambio, una parada durante un movimiento puede requerir investigar la carga, un contacto, los cables o las articulaciones.
No dé por hecho que una parada repetida demuestra una deriva del sensor de fuerza o que es necesario restablecer los umbrales de seguridad. Identifique las funciones de detección y protección implementadas a partir de la documentación aplicable. Cualquier trabajo relacionado con la seguridad requiere su propio procedimiento controlado y su validación. Borrar repetidamente una parada no demuestra que se haya reparado su causa.
Compruebe la herramienta, la carga y la referencia de posición
Si la ubicación de la pieza cambia después de intervenir en la herramienta, compare primero el montaje físico de la herramienta, la referencia de herramienta seleccionada y la ubicación del dispositivo de fijación. Conserve los valores anteriores antes de realizar un ajuste autorizado. Que un robot alcance un objetivo guardado no demuestra que la geometría de la pinza instalada siga coincidiendo con los datos. Revise la carga transportada y su distribución, además de su masa.
| Síntoma | Primera comparación | Aún no determinado |
|---|---|---|
| La tarea queda en espera sin un fallo de eje | Condiciones de E/S, visión y programa | Daños en los componentes de las articulaciones |
| Cambios de posición tras la intervención en la herramienta | Montaje, datos de la herramienta y utillaje de sujeción | Pérdida de calibración del robot |
| El fallo depende de la posición de la muñeca | Recorrido identificado de cables y herramienta | Fallo del mazo de cables interno |
| El movimiento es irregular en condiciones equivalentes | Pruebas mecánicas y de retroalimentación aplicables | Es adecuado un restablecimiento general de la sensibilidad |
Inspeccione los recorridos y las conexiones de los cables
Con el movimiento y las fuentes de energía pertinentes aislados, inspeccione los cables accesibles de la herramienta, los conectores, los elementos de alivio de tensión y el recorrido documentado. Busque tramos atrapados o dañados y registre la identificación del circuito. Mantenga separados los cables de alimentación, realimentación y periféricos. Una prueba de continuidad estática es una comprobación limitada; las pruebas de aislamiento deben seleccionarse teniendo en cuenta el circuito desconectado y la electrónica conectada.
Base los trabajos en las articulaciones o el controlador en las pruebas disponibles
Si la configuración y las condiciones de los equipos periféricos son correctas, pero el fallo persiste, seleccione la siguiente prueba mecánica, eléctrica o de realimentación según la documentación de servicio aplicable. El técnico debe registrar el método de prueba y los resultados antes de elegir una pieza. No presuponga el uso de un medio de amortiguación interno, un diseño de sensor o un método de lubricación específicos sin consultar la documentación de ese conjunto.
Un defecto confirmado en un conector, un cable dañado, una pieza mecánica desgastada o un problema del controlador requieren trabajos diferentes. Compruebe los números de pieza y las revisiones de los repuestos, así como la configuración que debe conservarse. Cuando una reparación identificada requiera establecer referencias o calibrar, siga el procedimiento específico y registre el motivo. Evite usar un restablecimiento de fábrica no documentado como primer paso en todas las investigaciones de fallos.
Verifique la reparación en la tarea real
Comience con las comprobaciones necesarias del montaje y la configuración; después, realice una operación controlada conforme a los procedimientos aprobados para la aplicación. Reproduzca las condiciones pertinentes de herramienta, pieza, postura, carga y reinicio. Verifique que el síntoma corregido no reaparece y que las respuestas del proceso son las requeridas. Las pruebas no deben utilizar a una persona como objetivo de impacto ni basarse en interacciones humanas informales para aprobar las funciones de protección.
Acuerde el número de ciclos y los límites de aceptación antes de la entrega. Conserve los registros de eventos, las mediciones pertinentes y cualquier registro independiente de validación de la protección. El resultado de una prueba de un componente en banco tiene un alcance más limitado que la aceptación de la célula robótica instalada. Si no se pudo reproducir la condición de funcionamiento original, indique qué comprobaciones quedan pendientes en las instalaciones en lugar de declarar restaurada toda la aplicación.
Prepare una solicitud de servicio
Para evaluar la reparación del Omron TM5-700, proporcione las etiquetas completas, el evento original, el paso del programa y la condición afectada. Incluya la configuración actual de la herramienta, la copia de seguridad aprobada y cualquier diferencia medida. Un informe preciso ayuda a determinar si el siguiente trabajo corresponde a la aplicación, al equipo periférico o a un componente del robot, y evita atribuir el fallo a un componente antes de realizar pruebas.
Distinguir las funciones de repetibilidad, referencia y protección
Varios resultados agrupados en torno a un punto desplazado son distintos de resultados muy dispersos obtenidos con la misma configuración. Registre la referencia de medición y las condiciones de la tarea antes de describir un fallo de precisión. Un cambio de herramienta o fijación puede desplazar una tarea que, por lo demás, es repetible. Una comprobación satisfactoria de la posición tampoco valida una función de protección; esta requiere su propio método documentado y criterios de aceptación.
Mantenga esos hallazgos en secciones separadas del informe de servicio. Así se evita utilizar una demostración informal de guiado manual como prueba de la precisión de posicionamiento o de la seguridad de la aplicación.
Reparación de brazos robóticos industriales y comprobación de fallos
Contacte con Suntech e indique las etiquetas TM5-700 y el evento
Referencia del fabricante
Aplicaciones de robots colaborativos Omron y consideraciones de seguridad