Análisis sobre reparación de robots — Página 7

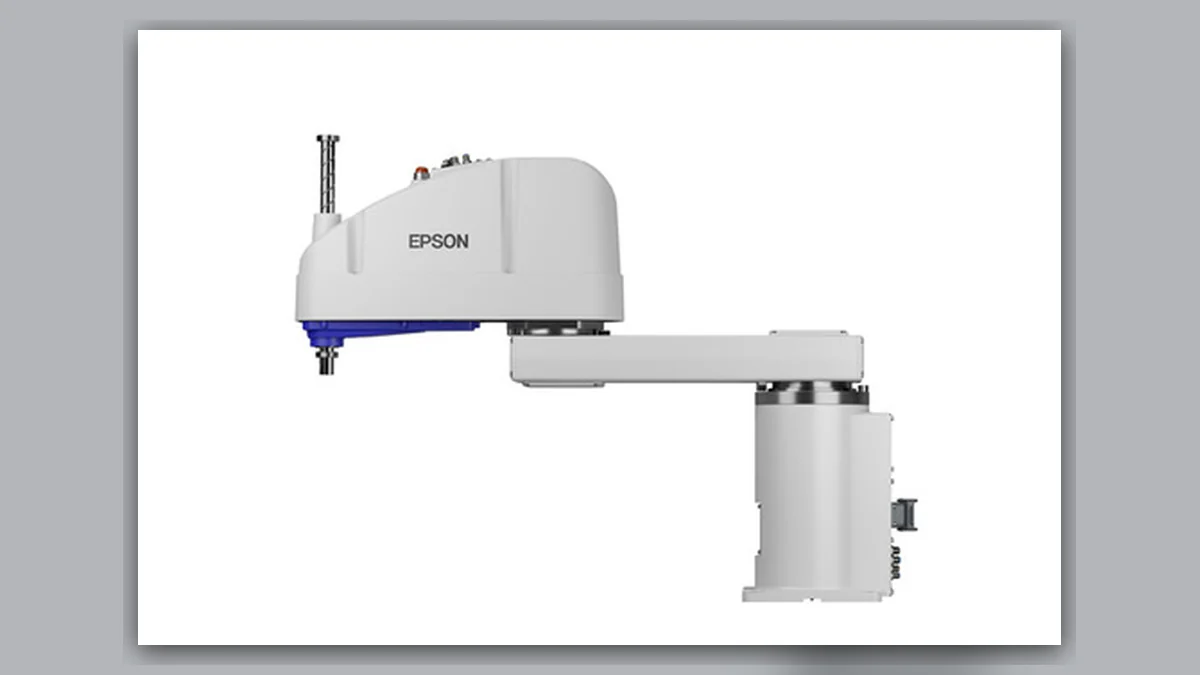
Epson G20-A01S: mantenimiento de robots SCARA

El Epson G20-A01S es un robot SCARA ligero, rápido y preciso, diseñado para estaciones de trabajo de alta productividad y precisión, como las de montaje de componentes electrónicos, unión de componentes, manipulación de piezas pequeñas e inspección de precisión.

Leer artículo →
Reparación de un cable del cuerpo del robot FANUC roto A660-4005-T215

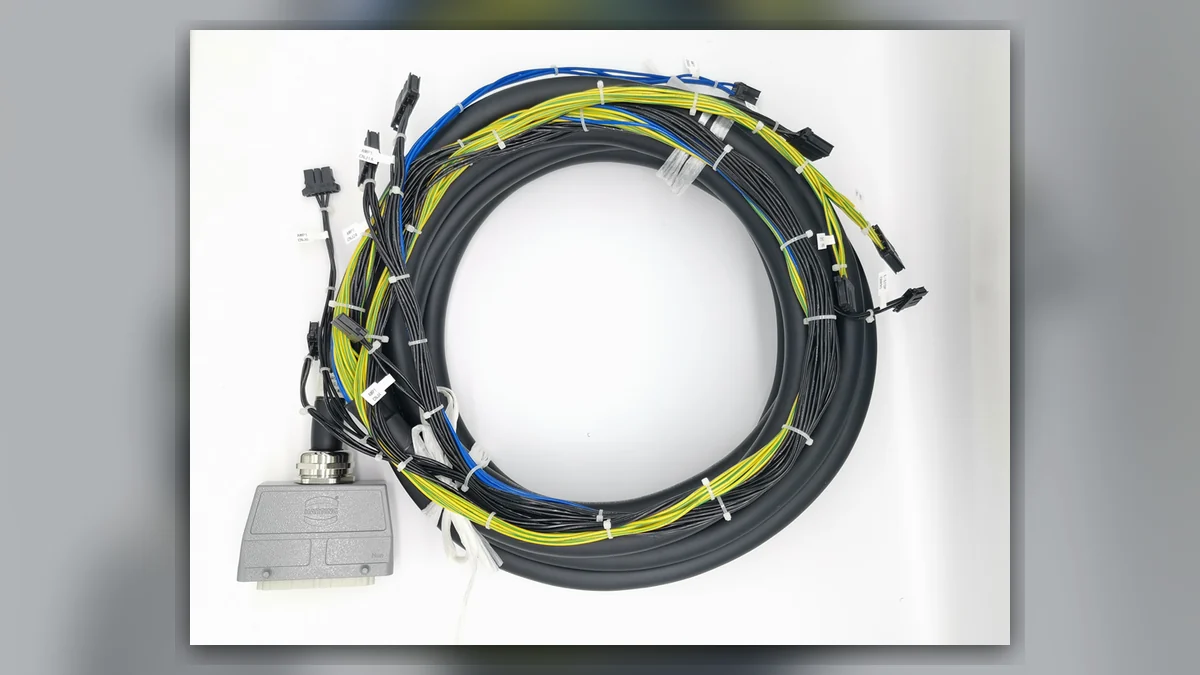
Reparación de un cable del cuerpo del robot FANUC roto A660-4005-T215

El cable del cuerpo del robot FANUC A660-4005-T215 es un mazo de cables específico e integrado que combina la transmisión de potencia con la realimentación de señales de los servos. Cumple las normas de tendido de cables del brazo para varios modelos de uso general de seis ejes y desempeña funciones esenciales como el suministro de potencia a los ejes, la realimentación de señales de posición y el intercambio de parámetros de los servos.

Leer artículo →

Reparación de un servomotor de robot OTC-DAIHEN que no gira

Los servomotores de los robots de soldadura de la serie OTC son las unidades de accionamiento principales para el movimiento de los ejes, la reproducción de trayectorias y el ajuste de la orientación. Su estado de funcionamiento determina directamente la precisión de la trayectoria de soldadura y la estabilidad del movimiento coordinado del robot.

Leer artículo →

Reparación de servomotores de robots CLOOS

Los robots CLOOS se utilizan ampliamente en líneas de soldadura automatizadas, donde sus motores arrancan, se detienen y realizan pequeños cambios de dirección repetidamente al seguir las trayectorias de soldadura. Las fluctuaciones de carga someten continuamente a esfuerzo los componentes internos de los servomotores, lo que los hace susceptibles a diversos fallos difíciles de detectar durante el funcionamiento prolongado.

Leer artículo →

Directrices de mantenimiento para el robot Epson C12XL-B

El Epson C12XL-B es un robot industrial ligero de precisión y seis ejes, con una estructura compacta y alta repetibilidad de posicionamiento. Diseñado principalmente para operaciones frecuentes de recorrido corto, se utiliza ampliamente en el ensamblaje de componentes de precisión, la clasificación de componentes electrónicos, el pegado de piezas pequeñas y la inspección de precisión.

Leer artículo →
Reparación del cable del cuerpo del robot 3HAC024385-001 ABB IRB6600

3HAC024385-001 es un cable principal del cuerpo diseñado específicamente para el robot de alta capacidad de carga ABB IRB6600, que combina la transmisión de potencia y la realimentación de señales. Se adapta al gran alcance, la alta inercia y las cargas pesadas del modelo, suministrando energía y transmitiendo señales de posición durante el funcionamiento coordinado de varios ejes.

Leer artículo →
Línea de atención para reparación de robots de 24 horas: +86 18122406596 (reparación)