

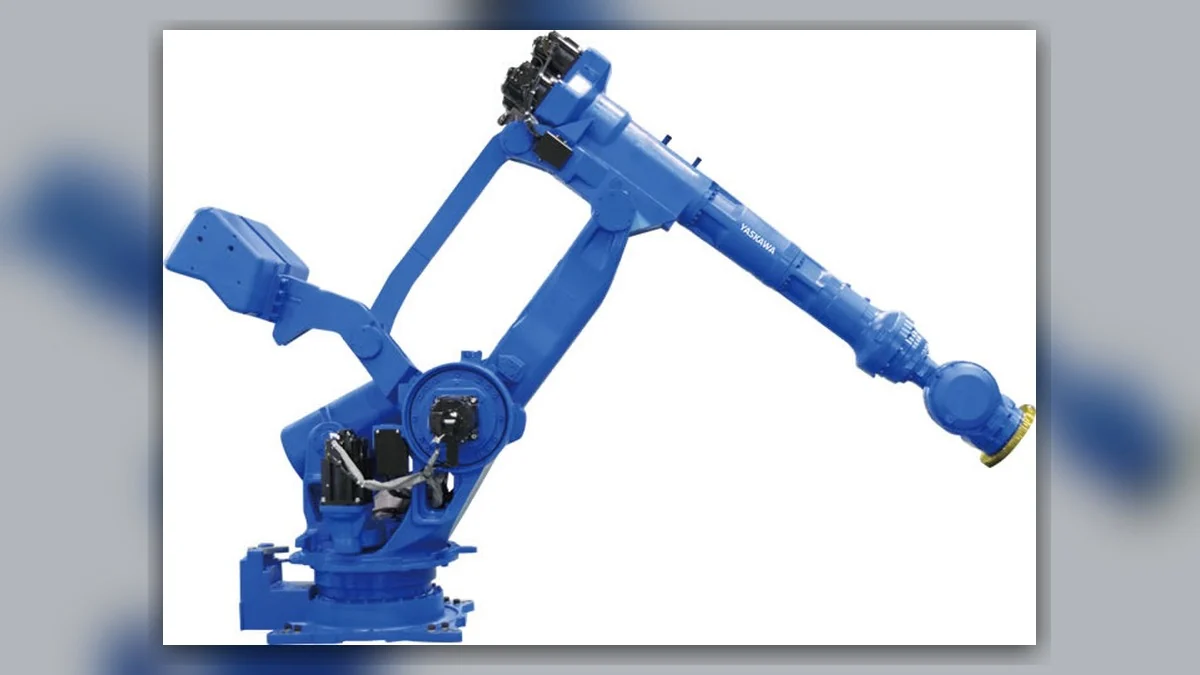
O YASKAWA GP400 é um robô industrial de elevada capacidade de carga, amplamente utilizado em aplicações exigentes em linhas de produção, incluindo o manuseamento de materiais pesados, a paletização de peças de grandes dimensões, a carga e descarga de componentes industriais pesados e a montagem de componentes automóveis, graças à sua construção rígida e ao seu desempenho consistente sob cargas pesadas. Durante o funcionamento prolongado, o robô arranca e pára repetidamente cargas com elevada inércia, mantém cargas pesadas imobilizadas e muda frequentemente de orientação.
O desgaste concentra-se no mecanismo de contrabalanço, na transmissão dos eixos para trabalhos pesados, no sistema de travagem e nos vedantes do corpo do robô, acumulando-se muito mais rapidamente do que nos modelos típicos de carga leve e média. As rotinas genéricas de manutenção de robôs não contemplam o projeto para trabalhos pesados deste modelo, e uma assistência superficial pode não detetar problemas estruturais ocultos. A falta de manutenção prolongada pode, gradualmente, provocar deriva do braço quando mantém uma posição, fugas de óleo nas articulações, deslizamento do travão e redução da precisão de posicionamento.
Manter o YASKAWA GP400 de acordo com as normas de concepção originais e os padrões de desgaste observados na produção pode ajudar a preservar o seu desempenho sob cargas elevadas, prolongar a vida útil dos componentes principais da transmissão e apoiar a estabilidade da linha de produção a longo prazo.
Mecanismo de contrapeso
A inspeção e manutenção específicas do sistema de cilindro de contrabalanço são um requisito de serviço essencial para o modelo de carga elevada YASKAWA GP400 e a tarefa prioritária na respetiva rotina de manutenção. Este modelo utiliza um cilindro mecânico de contrabalanço para compensar o peso do braço principal e a força exercida pela carga nominal, reduzindo significativamente a carga sobre os servomotores e os redutores. É um mecanismo fundamental para manter a posição de forma estável e garantir movimentos precisos.
A pressão sustentada durante o funcionamento prolongado com cargas pesadas provoca o envelhecimento gradual dos vedantes do cilindro, podendo causar pequenas perdas de pressão e fugas de óleo. A vibração contínua também pode reduzir a pré-carga dos parafusos de fixação, alterando diretamente o equilíbrio das forças no braço. A manutenção deve incluir uma inspeção cuidadosa do exterior do cilindro para detetar fugas, pressão instável e outras anomalias, bem como uma verificação completa do aperto dos parafusos de fixação. Aplique critérios de binário uniformes para eliminar a distribuição desigual das cargas.
Substitua prontamente os vedantes envelhecidos ou avariados e calibre a pressão para garantir que o desempenho de compensação do cilindro satisfaz os requisitos de funcionamento do robô com cargas pesadas. Estas medidas ajudam a prevenir a descida do braço e os desvios de posicionamento, ao mesmo tempo que tratam o desgaste que, de outro modo, poderia permanecer oculto.
Accionamentos dos eixos e vedantes
A manutenção cuidadosa do sistema de transmissão dos eixos de serviço pesado e do sistema de vedação afeta diretamente a estabilidade e a vida útil da transmissão, sendo uma parte essencial da manutenção de rotina do robô YASKAWA. Os redutores dos eixos do GP400 estão sujeitos a forças de compressão elevadas e contínuas, bem como a cargas de impacto transitórias. Sob esforço contínuo, a massa lubrificante no interior oxida-se e deteriora-se gradualmente, reduzindo a sua fluidez e capacidade de suportar cargas. As partículas finas resultantes do desgaste do metal podem acumular-se nos alojamentos, aumentando a fricção entre as engrenagens e os rolamentos.
Inspecione e substitua o lubrificante de cada eixo rigorosamente de acordo com os intervalos de horas de funcionamento especificados. Drene completamente a massa lubrificante antiga e degradada, remova os contaminantes residuais das caixas e volte a enchê-las com o lubrificante para serviço pesado especificado para o modelo. Inspecione também as interfaces de vedação de cada redutor e unidade do punho. Verifique se as tampas das extremidades e as juntas apresentam deformações, fissuras ou sinais de fuga de óleo e substitua prontamente os componentes de vedação avariados.
Manter as caixas da transmissão livres de poeiras e humidade preserva um ambiente de funcionamento limpo para os componentes de transmissão de precisão e ajuda a abrandar o desgaste dos eixos.
Sistema de travão de retenção
A verificação da fiabilidade dos travões de imobilização do servomotor e dos mecanismos de travagem é essencial para o funcionamento seguro com cargas pesadas e constitui uma verificação de segurança abrangente no processo de manutenção do robô YASKAWA. O sistema de travagem de um robô de carga útil elevada desempenha funções críticas, incluindo manter o robô imóvel, impedir movimentos após uma falha de alimentação e travar nos limites do curso. O funcionamento do GP400 com cargas pesadas impõe requisitos exigentes à precisão de retenção e à velocidade de resposta dos travões.
A travagem repetida ao longo do tempo pode desgastar os componentes do travão e reduzir a força de retenção, criando riscos ocultos, como atraso na travagem, bloqueio incompleto e deslizamento, mesmo sem carga. Teste o travão de retenção de cada motor, verifique os parâmetros da tensão do travão e a resposta do mecanismo de bloqueio e compare os resultados com os valores de referência para identificar a deterioração do desempenho. Remova o pó e os resíduos de óleo das superfícies do mecanismo de travagem para evitar que os contaminantes afetem o coeficiente de atrito. Repare ou substitua os componentes do travão cujo desgaste exceda os limites permitidos.
Estas medidas ajudam a garantir um bloqueio rápido e estável ao sustentar cargas pesadas ou durante paragens de emergência, reduzindo o risco de queda do braço e das peças e respondendo tanto aos requisitos de desempenho como aos de segurança.
Ligações estruturais e cabos
A verificação dos elementos de fixação estruturais e a manutenção dos sistemas de cabos e mangueiras ajudam a detetar o desgaste oculto causado por vibrações. Esta tarefa crítica pode ser esquecida durante a manutenção frequente. As vibrações inerciais resultantes de arranques e paragens repetidos e de mudanças de direção sob cargas pesadas atuam continuamente sobre pontos estruturais importantes, incluindo as fixações da base, as flanges de ligação dos braços e as tampas das extremidades das juntas. Com o tempo, os parafusos podem desapertar-se e as folgas entre as estruturas de contacto podem aumentar.
O robô pode não apresentar anomalias evidentes sem carga útil, mas desenvolver vibração no braço ou erros na posição final ao transportar uma peça. Inspecione individualmente todas as ligações que suportam carga e confirme o respetivo aperto, para corrigir concentrações de tensão e folgas estruturais. Disponha corretamente os cabos e tubos externos, ajuste as abraçadeiras de retenção soltas ou deslocadas e alivie a torção e a tensão de tração acumuladas. Verifique se os revestimentos dos cabos de alimentação e de sinal estão danificados e remova a oxidação e o pó dos terminais de ligação para manter uma transmissão estável e ininterrupta de alimentação e sinais.
A manutenção de rotina ajuda a preservar a rigidez estrutural e a fiabilidade da cablagem.
Verificações de controlo e precisão
A manutenção do arrefecimento do sistema de controlo elétrico e a recuperação da precisão global do robô são etapas essenciais da verificação final da manutenção do robô YASKAWA. O pó do ambiente de produção acumula-se gradualmente nos filtros do armário de controlo, nos módulos de accionamento e nas superfícies de arrefecimento dos motores, obstruindo o fluxo de ar e elevando a temperatura de funcionamento dos componentes elétricos. Isto pode provocar flutuações na resposta dos servomotores e desvios dos parâmetros. Depois de desligar a alimentação, remova cuidadosamente o pó dos componentes de arrefecimento do compartimento de controlo elétrico para manter a dissipação de calor desobstruída e a temperatura estável.
Inspecione e substitua a bateria de reserva do armário de controlo de acordo com os procedimentos exigidos, utilizando métodos adequados para evitar a perda dos dados da posição de referência e preservar referências de funcionamento precisas. Termine testando o robô sem carga útil e com uma carga simulada. Verifique a posição de referência e a repetibilidade do posicionamento e corrija os desvios de trajetória acumulados durante o funcionamento prolongado com cargas pesadas. Estas verificações ajudam a alinhar a precisão e a suavidade do movimento com os padrões do processo de produção e a confirmar a eficácia da manutenção.
Planeamento da manutenção
O programa completo de manutenção do robô YASKAWA GP400 é adaptado às características estruturais e aos padrões de desgaste de um robô para cargas elevadas. Vai além de uma manutenção genérica e superficial, concentrando-se em cinco áreas fundamentais: sistema de contrabalanço, transmissão para trabalhos pesados, proteção dos travões, rigidez estrutural e controlo eléctrico e precisão de posicionamento. A manutenção padronizada do robô YASKAWA, realizada segundo o calendário previsto, pode ajudar a detectar danos ocultos por fadiga antes de estes progredirem, reduzir o tempo de paragem devido a avarias e manter o desempenho com cargas elevadas e a precisão de posicionamento ao longo dos exigentes e prolongados ciclos de produção das linhas de automação da indústria pesada.
Para conhecer o âmbito dos serviços relativos a equipamentos relacionados, consulte Robôs YASKAWA MOTOMAN
YASKAWA GP400 Reparação: erro de posição após a substituição de um motor