

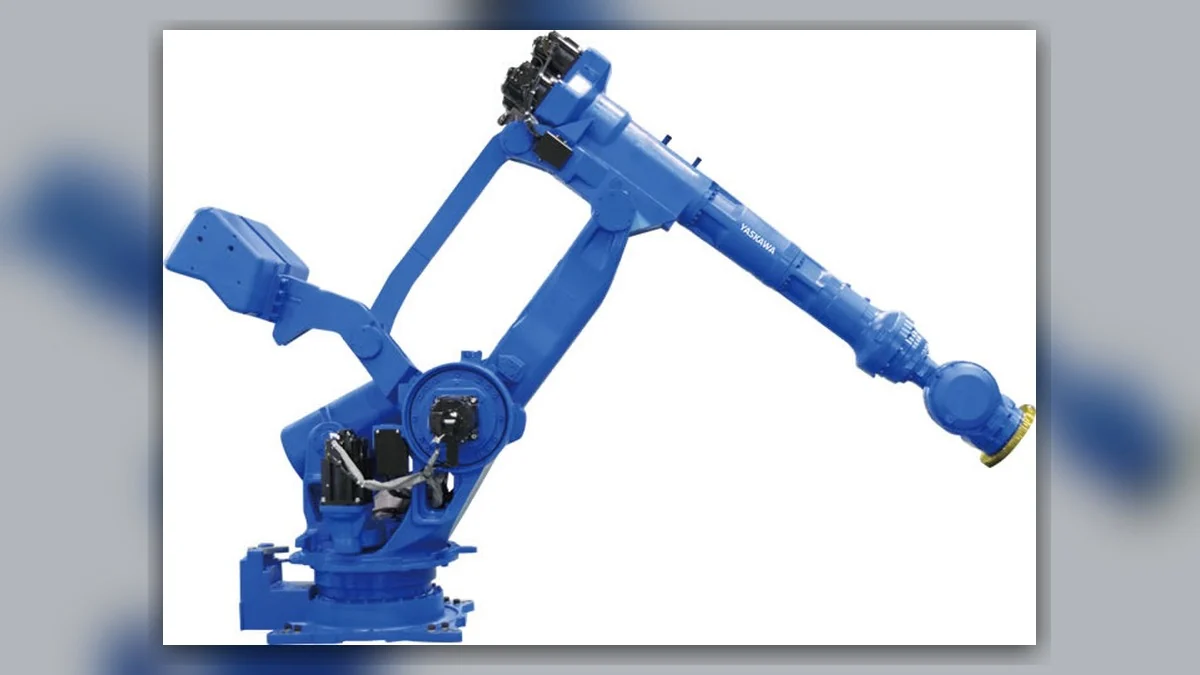
El YASKAWA GP400 es un robot industrial de gran capacidad de carga ampliamente utilizado en aplicaciones exigentes de líneas de producción, como la manipulación de materiales pesados, el paletizado de piezas grandes, la carga y descarga de componentes industriales pesados y el ensamblaje de componentes de automóviles, gracias a su construcción rígida y su rendimiento constante bajo cargas pesadas. Durante periodos prolongados de funcionamiento, el robot arranca y detiene repetidamente cargas de alta inercia, mantiene inmóviles cargas pesadas y cambia de orientación con frecuencia.
El desgaste se concentra en el mecanismo de contrapeso, la transmisión de los ejes de alta carga, el sistema de frenado y las juntas del cuerpo del robot, y se acumula mucho más rápido que en los modelos habituales de carga ligera y media. Las rutinas genéricas de mantenimiento de robots no contemplan el diseño para cargas pesadas de este modelo, y una intervención superficial puede no detectar problemas estructurales ocultos. Una desatención prolongada puede provocar gradualmente la desviación del brazo mientras mantiene la posición, filtraciones de aceite en las articulaciones, deslizamiento de los frenos y una menor precisión de posicionamiento.
El mantenimiento del YASKAWA GP400 conforme a sus estándares de diseño originales y a los patrones de desgaste observados en producción puede ayudar a conservar su rendimiento con cargas pesadas, prolongar la vida útil de los componentes principales de la transmisión y favorecer un funcionamiento estable de la línea de producción a largo plazo.
Mecanismo de contrapeso
La inspección y el mantenimiento específicos del sistema de cilindro de contrapeso son un requisito esencial del servicio para el modelo de alta carga útil YASKAWA GP400 y la tarea específica de mayor prioridad en su rutina de mantenimiento. Este modelo utiliza un cilindro de contrapeso mecánico para compensar el peso del brazo principal y la fuerza ejercida por la carga útil nominal, lo que reduce considerablemente la carga sobre los servomotores y los reductores. Es un mecanismo clave para mantener la posición de forma estable y lograr movimientos precisos.
La presión sostenida durante el funcionamiento prolongado con cargas elevadas envejece gradualmente las juntas del cilindro, lo que puede causar pequeñas pérdidas de presión y fugas de aceite. La vibración continua también puede reducir la precarga de los pernos de montaje y alterar directamente el equilibrio de fuerzas en el brazo. El mantenimiento debe incluir una inspección cuidadosa del exterior del cilindro para detectar fugas, presión inestable y otras anomalías, así como una comprobación completa del apriete de los pernos de montaje. Aplique criterios de par de apriete uniformes para evitar una distribución desigual de la carga.
Sustituya sin demora las juntas envejecidas o defectuosas y calibre la presión para que el contrapesado del cilindro cumpla los requisitos de funcionamiento del robot con cargas pesadas. Estas medidas ayudan a prevenir la caída del brazo y la desviación de la posición, además de abordar desgastes que, de otro modo, podrían pasar desapercibidos.
Accionamientos de ejes y juntas
El mantenimiento cuidadoso de la transmisión y el sistema de sellado de los ejes de alta carga afecta directamente a la estabilidad y la vida útil de la transmisión, por lo que constituye una parte fundamental del mantenimiento rutinario del robot YASKAWA. Los reductores de los ejes del GP400 soportan fuerzas de compresión elevadas y sostenidas, así como cargas de impacto transitorias. Bajo esfuerzos continuos, la grasa lubricante del interior se oxida y deteriora gradualmente, lo que reduce su fluidez y capacidad de carga. Las partículas finas de desgaste metálico pueden acumularse dentro de las carcasas y aumentar la fricción entre engranajes y rodamientos.
Inspeccione y sustituya el lubricante de cada eje siguiendo estrictamente los intervalos de horas de funcionamiento especificados. Drene por completo la grasa vieja y degradada, elimine los contaminantes residuales de las carcasas y rellene con el lubricante para cargas elevadas especificado para el modelo. Al mismo tiempo, inspeccione las superficies de sellado de cada caja de engranajes y unidad de muñeca. Compruebe si las tapas de los extremos y las juntas presentan deformaciones, grietas o signos de filtración de aceite, y sustituya sin demora los componentes de sellado defectuosos.
Impedir la entrada de polvo y humedad en las carcasas del sistema de transmisión mantiene un entorno de funcionamiento limpio para los componentes de transmisión de precisión y ayuda a ralentizar el desgaste de los ejes.
Sistema de freno de retención
Verificar la fiabilidad de los frenos de retención del motor y de los mecanismos de frenado es esencial para el funcionamiento seguro con cargas pesadas y proporciona una comprobación integral de seguridad dentro del proceso de mantenimiento del robot YASKAWA. El sistema de frenado de un robot de alta carga útil desempeña funciones críticas, como mantener el robot inmóvil, evitar movimientos tras un corte de alimentación y frenar en los límites de recorrido. El funcionamiento con cargas pesadas del GP400 exige una elevada precisión de retención y rapidez de respuesta de los frenos.
El frenado repetido con el tiempo puede desgastar los componentes del freno y reducir la fuerza de retención, lo que genera riesgos difíciles de detectar, como frenado tardío, bloqueo incompleto y deslizamiento incluso sin carga útil. Pruebe el freno de retención de cada motor, verifique los parámetros de tensión del freno y la respuesta de bloqueo, y compare los resultados con los valores estándar para detectar una pérdida de rendimiento. Elimine el polvo y los residuos de aceite de las superficies del mecanismo de frenado para evitar que los contaminantes afecten al coeficiente de fricción. Repare o sustituya los componentes del freno cuyo desgaste supere los límites permitidos.
Estas medidas ayudan a garantizar un frenado rápido y estable al sostener cargas pesadas o durante las paradas de emergencia, lo que reduce el riesgo de que caigan el brazo o las piezas y contribuye tanto al rendimiento operativo como a la seguridad.
Conexiones estructurales y cables
Comprobar los elementos de fijación estructurales y mantener los sistemas de cables y mangueras ayuda a detectar el desgaste oculto causado por las vibraciones. Es una tarea importante que puede pasarse por alto durante el mantenimiento frecuente. Las vibraciones inerciales de los arranques y paradas repetidos y de los cambios de dirección con cargas pesadas actúan continuamente sobre los puntos que soportan cargas, incluidos los anclajes de la base, las bridas de conexión del brazo y las tapas de los extremos de las articulaciones. Con el tiempo, los pernos pueden aflojarse y las holguras entre las estructuras acopladas pueden aumentar.
Es posible que el robot no presente anomalías evidentes sin carga útil, pero que aparezcan vibraciones en el brazo o errores de posición final al transportar una pieza. Inspeccione todas las uniones que soportan carga y compruebe individualmente que estén bien apretadas para abordar las concentraciones de tensiones y las holguras estructurales. Disponga correctamente los cables y las mangueras externos, ajuste las abrazaderas de sujeción sueltas o desplazadas y alivie las tensiones acumuladas por torsión y tracción. Compruebe si las cubiertas de los cables de alimentación y señal están dañadas, y elimine la oxidación y el polvo de los terminales de conexión para mantener una transmisión estable e ininterrumpida de la alimentación y las señales.
El mantenimiento rutinario ayuda a conservar la rigidez estructural y la fiabilidad del cableado.
Comprobaciones de control y precisión
Mantener la refrigeración del sistema de control eléctrico y recuperar la precisión general del robot son pasos esenciales de la verificación final en el mantenimiento de robots YASKAWA. El polvo del entorno de producción se acumula gradualmente en los filtros del armario de control, los módulos de accionamiento y las superficies de refrigeración de los motores, lo que obstruye el flujo de aire y eleva la temperatura de funcionamiento de los componentes eléctricos. Esto puede provocar fluctuaciones en la respuesta de los servos y desviaciones de los parámetros. Después de desconectar la alimentación, elimine cuidadosamente el polvo de los componentes de refrigeración del compartimento de control eléctrico para mantener una disipación de calor sin obstrucciones y un control estable de la temperatura.
Inspeccione y sustituya la batería de respaldo del armario de control conforme a los procedimientos requeridos, utilizando métodos adecuados para evitar la pérdida de los datos de posición cero y conservar referencias de funcionamiento precisas. Termine probando el robot sin carga útil y con una carga simulada. Verifique su posición de origen y la repetibilidad del posicionamiento, y corrija las desviaciones de trayectoria acumuladas durante el funcionamiento prolongado bajo cargas elevadas. Estas comprobaciones ayudan a ajustar la precisión y la suavidad del movimiento a los estándares del proceso de producción y a verificar la eficacia del mantenimiento.
Planificación del mantenimiento
El programa completo de mantenimiento de YASKAWA GP400 se adapta a las características estructurales y los patrones de desgaste de un robot de gran capacidad de carga. Va más allá de un servicio genérico y superficial para centrarse en cinco áreas principales: el sistema de contrapeso, el tren de transmisión de alta resistencia, la protección del freno, la rigidez estructural y el control eléctrico y la precisión de posicionamiento. Realizar el mantenimiento programado y estandarizado del robot YASKAWA puede ayudar a abordar los daños por fatiga ocultos antes de que progresen, reducir el tiempo de inactividad por averías y mantener el rendimiento con cargas pesadas y la precisión de posicionamiento durante los exigentes y prolongados ciclos de producción de las líneas de automatización de la industria pesada.
Para conocer el alcance del servicio del equipo relacionado, consulte Robots YASKAWA MOTOMAN
Reparación de YASKAWA GP400: error de posición tras un cambio de motor