

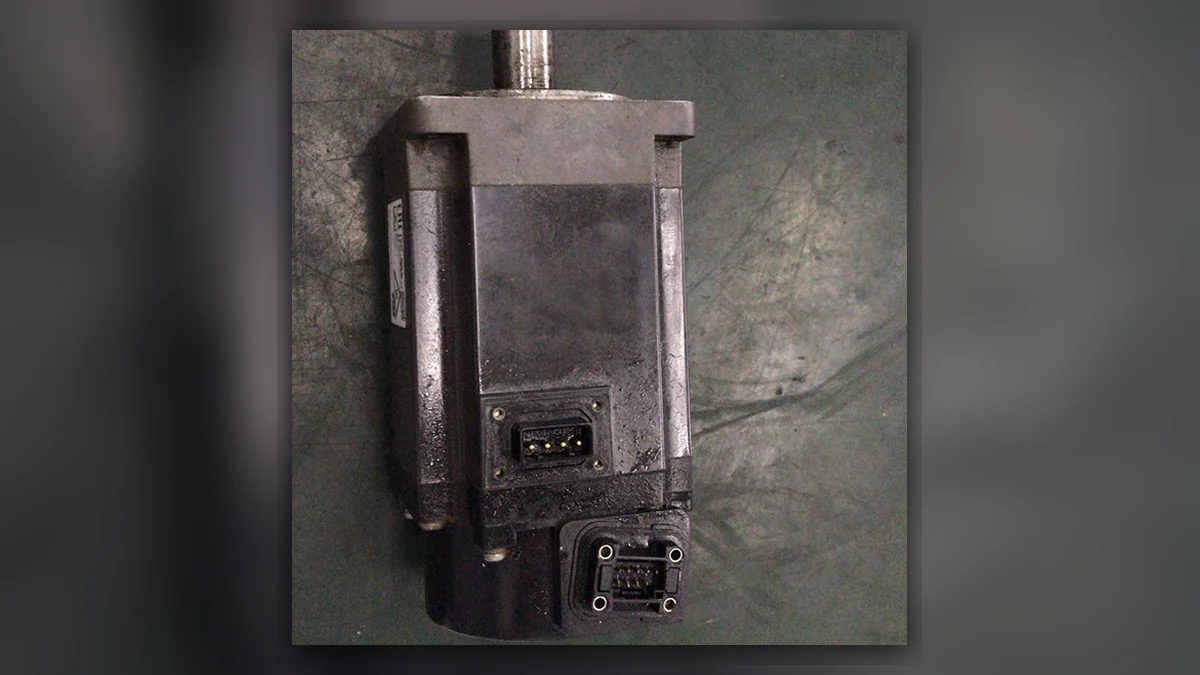
Um servomotor funciona como parte de um sistema de movimento com realimentação. O sistema compara o comando de movimento com o resultado medido e ajusta a saída do accionamento. Isto ajuda um eixo a controlar a sua posição, velocidade ou binário. Os limites dependem da máquina no seu conjunto.
Este guia abrange servomotores industriais em robôs e sistemas fabris. Explica quatro componentes: o motor, o acionamento, a realimentação e a carga. Cada um desempenha um papel diferente. Os pequenos servos para passatempos podem utilizar sinais e métodos de ensaio diferentes. Os respetivos guias podem não se aplicar a um robô industrial.
O que significam o feedback de posição e o sinal de erro?
Num sistema de controlo de posição, a posição comandada é a localização solicitada para o eixo. A posição de realimentação é a localização medida. A diferença é o sinal de erro de posição, expresso nas mesmas unidades e no mesmo referencial. O controlador utiliza esse erro, juntamente com outros termos de controlo, para ajustar o movimento. O sinal, a escala e os limites dependem da máquina. Um erro elevado pode resultar de uma carga bloqueada e não apenas de um motor avariado.
O controlo em malha aberta não utiliza a saída medida para a corrigir da mesma forma. Os sistemas de controlo em malha fechada utilizam feedback. Ainda assim, os sistemas com feedback têm limitações. O atraso, o ruído do sensor e um acoplamento solto podem reduzir a precisão do controlo. Teste o resultado na carga, bem como no veio do motor.
Os encoders absolutos podem indicar uma posição codificada do veio. Isso não significa que a referência do robô se mantenha após qualquer substituição de encoder ou motor. Verifique como a máquina guarda a sua referência. A resposta dinâmica descreve a forma como o eixo segue um comando variável. Avalie-a com um movimento e uma carga definidos. Um teste breve de binário de pico não comprova a capacidade nominal para funcionamento contínuo. Analise o calor e o ciclo de trabalho do sistema completo.
O que compõe um sistema de servomotor?
Para definir os requisitos do sistema de servocontrolo, comece pela tarefa. O que tem de se mover? Indique o curso ou o ângulo, a velocidade, a carga e o ciclo de trabalho. Em seguida, verifique como o sistema mede o movimento. A potência, por si só, não basta para escolher um motor. A inércia da carga, o tipo de feedback e o calor também são relevantes.
| Peça | Função | Identificação ou condição a verificar |
|---|---|---|
| Controlador de movimento | Executa o movimento solicitado | Configuração dos eixos, programa e referência |
| Accionamento servo | Controla a saída eléctrica para o motor | Modelo do accionamento, alimentação e feedback compatível |
| Motor | Converte a entrada elétrica em saída mecânica | Modelo, enrolamento e estado mecânico completos |
| Encoder ou resolver | Fornece o retorno utilizado pelo sistema | Tipo, interface, ligação e dados de referência |
| Acoplamento e transmissão | Ligue o veio à carga da máquina | Alinhamento, folga e carga real |
| Travão, quando instalado | Mantém ou interrompe o funcionamento conforme a função especificada | Classificação, controlo e procedimento da máquina |
A etiqueta do motor não descreve o sistema completo. Algumas unidades têm eletrónica integrada; outras necessitam de um servoaccionamento separado. Consulte primeiro a cablagem e o manual. Um teste adequado a um modelo pode não ser adequado a outro.
Como controlam a realimentação e os servoaccionamentos o movimento?
O controlador envia um comando de movimento. O accionamento ajusta a saída do motor. A realimentação comunica o movimento medido. Um eixo de posicionamento tem frequentemente várias malhas de controlo, umas dentro das outras. O projeto e a localização variam. Verifique as malhas utilizadas pelo motor e pela máquina em causa.
O sinal de realimentação não corrige peças soltas. Um encoder pode indicar o movimento do veio do motor mesmo quando um acoplamento solto desliza. A folga também pode afetar a carga. Compare o resultado na peça com os dados do eixo antes de atribuir a avaria ao encoder.
Servomotores CA, servomotores CC e servomotores de modelismo
Muitos sistemas industriais de servomotores CA utilizam um motor sem escovas com ímanes permanentes. O motor necessita de um servoaccionamento e de um dispositivo de feedback compatíveis. Outros sistemas utilizam outros tipos de motor. O termo servo descreve uma função de controlo. Não define o enrolamento, a tensão nem a ficha.
Um servomotor de hobby contém frequentemente um motor, engrenagens e uma placa de controlo numa única unidade compacta. Pode aceitar um sinal de comando simples. Este tipo de concepção não determina como se deve testar um eixo de robô. Para uma substituição industrial, verifique o modelo completo. O accionamento, o feedback, o travão e o veio têm de ser compatíveis.
Que condições de funcionamento são importantes na escolha de um motor?
Verifique a velocidade e o binário ao longo de todo o ciclo. Um valor de pico não é um valor nominal contínuo. Uma aceleração breve de uma carga é diferente de a manter durante todo o dia. Verifique também a temperatura ambiente, a refrigeração e a montagem, pois podem afetar o valor nominal utilizável.
A inércia da carga afeta a aceleração do eixo e a resposta aos comandos. Inclua a ferramenta, a carga útil, as engrenagens e outros componentes acionados. Utilize o método de dimensionamento do fabricante. Registe o ciclo assumido juntamente com o resultado. Nenhuma relação de inércia, por si só, comprova que todos os eixos vão funcionar corretamente.
Como distinguir falhas do motor, do cabo, do acionamento e da carga?
Registe quando começa a avaria e guarde o alarme completo. Ocorre no arranque ou na ativação dos servos? Está associado a uma determinada pose ou ao período de aquecimento? Identifique o primeiro evento. Os alarmes posteriores podem ser efeitos da mesma avaria. Use este registo para escolher a verificação seguinte.
| Sintoma | Distinção útil | Registos a conservar |
|---|---|---|
| O eixo não fica habilitado | Falta de autorização, problema de feedback ou avaria no accionamento | Estado do controlador e do servoaccionamento, alarmes completos e modo |
| Sobrecorrente durante o movimento | Avaria elétrica ou carga mecânica excessiva | Eixo, movimento, carga da ferramenta e eventos anteriores |
| Ruído ou vibração | Problema no rolamento, acoplamento, carga ou controlo | Gama de velocidades, sentido, localização e padrão de repetição |
| O erro de posição varia consoante a pose | Flexão do cabo, carga ou problema de referência | Posição, alarme de feedback e trabalhos recentes nos cabos |
| O motor aquece excessivamente | Regime de funcionamento, arrefecimento, carga ou condição elétrica | Tempo de funcionamento, condições ambientais e valores medidos |
A tabela serve para organizar os indícios. Um alarme não prova que um motor, encoder ou acionamento tenha avariado. Não ajuste parâmetros apenas para ocultar um problema mecânico ou elétrico cuja causa não foi explicada.
O que permitem determinar as verificações dos enrolamentos e do sinal de retorno?
Antes de realizar verificações sem alimentação, isole a máquina. Siga o procedimento de descarga e acesso. Utilize o método especificado para medir os enrolamentos do motor. Registe a temperatura e a resolução do multímetro. Estes fatores são importantes quando a resistência é baixa. Registe o método juntamente com as leituras, para que possam ser comparadas.
Para um ensaio de isolamento, utilize a tensão e as ligações especificadas. Desligue os dispositivos indicados no procedimento. Uma tensão de ensaio inadequada pode danificar o acionamento ou o circuito de feedback. As verificações do encoder e do resolver também requerem os detalhes corretos da interface. Não tente adivinhar a alimentação nem a disposição dos pinos.
Verifique os rolamentos e o veio face aos limites especificados. Registe a carga utilizada no ensaio. O travão pode exigir um teste separado. Muitos travões de motor mantêm um eixo imobilizado. Não são dispositivos de paragem de emergência de uso geral. Utilize o método de libertação e ensaio especificado.
Reparar ou substituir: o que tem de corresponder?
Registe o número de peça completo do motor, incluindo todos os sufixos. Verifique o veio, a flange, a realimentação, o travão, a ficha e a especificação elétrica. Utilize a documentação da máquina para esta verificação. Um motor que encaixa pode continuar a ser do tipo errado. Acorde as condições e o âmbito dos ensaios para uma peça usada.
Uma substituição pode afetar as referências de feedback, os dados de comutação ou a calibração do robô. Guarde as cópias de segurança aprovadas. Siga o procedimento do fabricante para a máquina exata. A deslocação de um encoder pode alterar a referência de posição. Um motor com aspeto idêntico não prova que a referência se tenha mantido correta.
Como deve ser testado um servomotor reparado?
Defina os ensaios que a oficina de reparação pode realizar. Algumas verificações exigem a máquina real. Registe o motor, o accionamento, o dispositivo de fixação e a gama de velocidades. Inclua os alarmes e os resultados medidos no relatório. Um ensaio sem carga não comprova o comportamento do eixo no ciclo completo do local de instalação.
Defina as verificações de carga, aquecimento, travão e realimentação com base nos limites do produto. Registe a duração e as condições de cada ensaio. Depois de instalar o motor, verifique a referência e a resposta do eixo. Siga o procedimento da máquina. O ensaio em bancada é apenas uma parte da aceitação. Não abrange todas as tarefas do robô.
Para um exemplo específico, consulte Avaliação de avaria do motor SCARA Epson. Para sintomas relacionados com o accionamento, compare Verificações de avarias no servoaccionamento FANUC. Estas páginas abordam diferentes partes do sistema.
Prepare um pedido de avaliação da reparação do motor
Envie as etiquetas do motor e do acionamento, o modelo da máquina, os alarmes completos e as condições que reproduzem a avaria. Inclua os trabalhos em cabos ou componentes mecânicos efetuados antes do início do problema. Utilize o Página de serviço de reparação de servomotores para analisar o âmbito da avaliação, ou contactar a Suntech com os registos.
Visão geral dos servos ALPHA i-B e BETA i-B da FANUC apresenta um exemplo de produtos servo de um fabricante. Não constitui uma declaração de compatibilidade com todos os robôs ou motores. As verificações deste guia são orientações técnicas, não resultados de uma reparação concluída para um cliente.
Em caso de avaria relacionada com o calor, compare as verificações da carga, do travão e da realimentação com o nosso guia de reparação de servomotores com sobreaquecimento.