

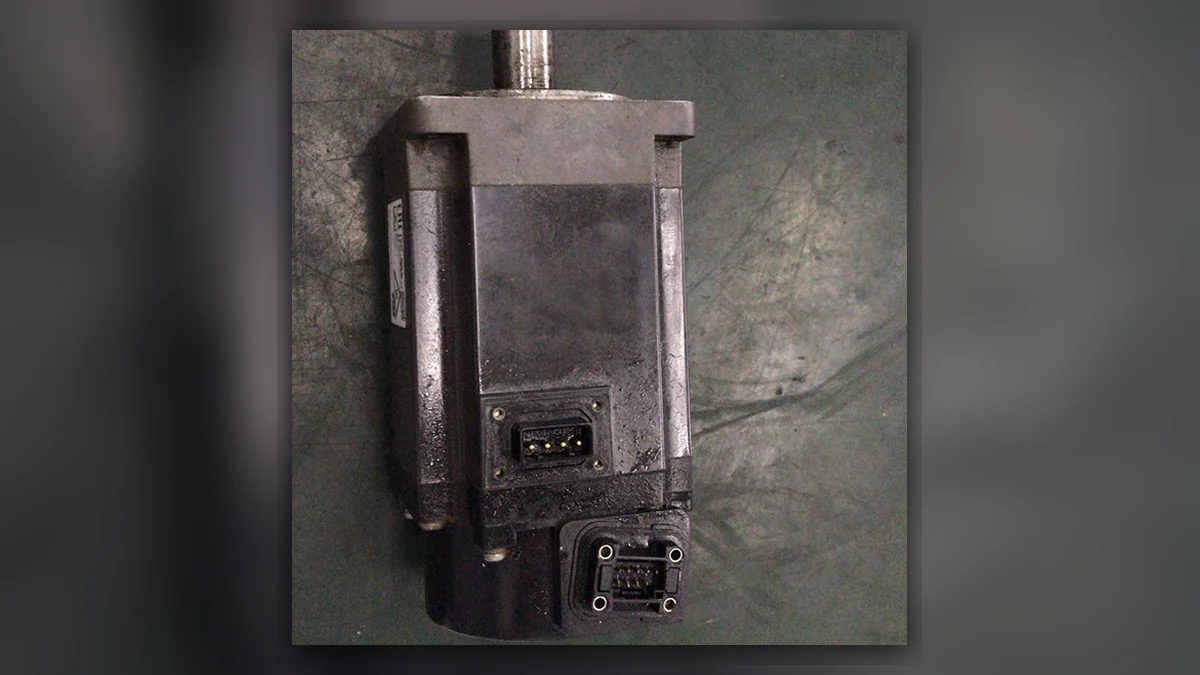
Un servomotor funciona como parte de un sistema de movimiento con realimentación. El sistema compara la orden de movimiento con el resultado medido y ajusta la salida del accionamiento. Esto ayuda a un eje a controlar su posición, velocidad o par. Los límites dependen de la máquina en su conjunto.
Esta guía trata sobre los servomotores industriales utilizados en robots y sistemas de fábrica. Explica cuatro elementos: el motor, el accionamiento, la realimentación y la carga. Cada uno cumple una función distinta. Los servos pequeños de uso recreativo pueden utilizar señales y métodos de prueba diferentes. Sus guías podrían no ser aplicables a un robot industrial.
¿Qué significan la retroalimentación de posición y la señal de error?
En un sistema de control de posición, la posición ordenada es la ubicación solicitada para el eje. La realimentación de posición es la ubicación medida. La diferencia es la señal de error de posición, expresada en las mismas unidades y en el mismo sistema de referencia. El controlador utiliza ese error junto con otros términos de control para ajustar el movimiento. El signo, la escala y los límites dependen de la máquina. Un error elevado puede deberse a una carga atascada, no solo a un motor averiado.
El control en lazo abierto no utiliza la salida medida para corregir esa misma salida. Los sistemas de control en lazo cerrado sí utilizan realimentación. Sin embargo, los sistemas con realimentación tienen limitaciones. Los retardos, el ruido de los sensores y un acoplamiento flojo pueden reducir la precisión del control. Compruebe el resultado tanto en la carga como en el eje del motor.
Los encoders absolutos pueden informar de la posición codificada del eje. Esto no significa que la calibración de referencia del robot se conserve tras cualquier sustitución del encoder o del motor. Compruebe cómo almacena la máquina su referencia. La respuesta dinámica describe cómo sigue el eje una consigna cambiante. Evalúela con un movimiento y una carga definidos. Una prueba breve de par máximo no demuestra la capacidad nominal para funcionamiento continuo. Revise el calor y el ciclo de trabajo en el sistema completo.
¿Qué contiene un sistema servo?
Para definir los requisitos del servosistema, empiece por la tarea. ¿Qué debe moverse? Indique el recorrido o ángulo, la velocidad, la carga y el ciclo de trabajo. Después, compruebe cómo mide el movimiento el sistema. La potencia por sí sola no basta para elegir un motor. También importan la inercia de la carga, el tipo de realimentación y el calor.
| Pieza | Función | Identidad o estado que se debe comprobar |
|---|---|---|
| Controlador de movimiento | Produce el movimiento solicitado | Configuración de ejes, programa y referencia |
| Servoaccionamiento | Controla la salida eléctrica hacia el motor | Modelo del accionamiento, alimentación y realimentación compatible |
| Motor | Convierte la entrada eléctrica en salida mecánica | Modelo completo, estado de los devanados y estado mecánico |
| Encoder o resolver | Proporciona información de retorno utilizada por el sistema | Datos de tipo, interfaz, conexión y referencia |
| Acoplamiento y transmisión | Conecte el eje a la carga de la máquina | Alineación, holgura y carga real |
| Freno, si está instalado | Mantiene la posición o se detiene según su función especificada | Valores nominales, control y procedimiento de la máquina |
La etiqueta del motor no describe todo el sistema. Algunas unidades incorporan electrónica integrada. Otras necesitan un accionamiento independiente. Compruebe primero el cableado y el manual. Una prueba válida para un diseño puede no ser adecuada para otro.
¿Cómo controlan el movimiento la realimentación y los servoaccionamientos?
El controlador envía una orden de movimiento. El accionamiento ajusta la salida del motor. La realimentación informa del movimiento medido. Un eje de posicionamiento suele tener varios lazos de control, unos dentro de otros. Su diseño y ubicación varían. Compruebe los lazos utilizados por el motor y la máquina concretos.
La realimentación no corrige las piezas sueltas. Un encoder puede registrar el movimiento del eje del motor aunque un acoplamiento suelto patine. La holgura también puede afectar a la carga. Compare el resultado en la pieza con los datos de los ejes antes de atribuir el problema al encoder.
Servomotores de CA, servomotores de CC y servos para aficionados
Muchos sistemas industriales de servomotores de CA utilizan un motor sin escobillas con imanes permanentes. El motor necesita un servoaccionamiento y un dispositivo de realimentación compatibles. Otros sistemas emplean otros diseños de motor. El término «servo» describe una función de control; no define el bobinado, la tensión ni el conector.
Un servomotor de uso aficionado suele integrar un motor, engranajes y una placa de control en una unidad pequeña. Puede aceptar una señal de mando sencilla. Ese diseño no determina cómo probar un eje de robot. Para una sustitución industrial, compruebe el modelo completo. El accionamiento, la realimentación, el freno y el eje deben ser compatibles.
¿Qué condiciones de funcionamiento importan al elegir un motor?
Compruebe la velocidad y el par durante todo el ciclo. Un valor nominal máximo no equivale a un valor nominal continuo. Un impulso breve para acelerar una carga es distinto de mantener esa carga durante toda la jornada. Compruebe también la temperatura ambiente, la refrigeración y el montaje. Estos factores pueden afectar al valor nominal utilizable.
La inercia de la carga afecta a la aceleración del eje y a su respuesta a las órdenes. Incluya la herramienta, la carga útil, los engranajes y las demás piezas accionadas. Utilice el método de dimensionamiento del fabricante. Guarde el ciclo supuesto junto con el resultado. Ninguna relación de inercias por sí sola demuestra que todos los ejes funcionarán.
¿Cómo distinguir entre fallos del motor, el cable, el accionamiento y la carga?
Registre cuándo comienza el fallo y guarde la alarma completa. ¿Ocurre al encender el equipo o al habilitar los servos? ¿Se produce en una posición determinada o tras un período de calentamiento? Identifique el primer evento. Las alarmas posteriores pueden ser efectos del mismo fallo. Utilice este registro para decidir la siguiente comprobación.
| Síntoma | Distinción útil | Evidencia que debe conservarse |
|---|---|---|
| No se puede habilitar el eje | Falta de autorización, problema de realimentación o fallo del accionamiento | Estado del controlador y del accionamiento, alarma completa y modo |
| Sobrecorriente durante el movimiento | Fallo eléctrico o carga mecánica excesiva | Eje, movimiento, carga de la herramienta y eventos anteriores |
| Ruido o vibración | Problema de rodamiento, acoplamiento, carga o control | Rango de velocidades, dirección, ubicación y patrón de repetición |
| El error de posición varía según la postura | Problema de flexión del cable, carga o referencia | Postura, alarma de realimentación y trabajos recientes en el cableado |
| El motor se calienta de forma inusual | Ciclo de trabajo, refrigeración, carga o estado eléctrico | Tiempo de funcionamiento, condiciones ambientales y valores medidos |
La tabla sirve para organizar las pruebas. Una alarma no demuestra que hayan fallado un motor, un encoder o un accionamiento. No ajuste los parámetros simplemente para ocultar un problema mecánico o eléctrico cuya causa no se haya explicado.
¿Qué permiten determinar las comprobaciones de los devanados y la realimentación?
Antes de realizar comprobaciones sin alimentación, aísle la máquina. Siga el procedimiento de descarga y acceso correspondiente. Utilice el método especificado para medir los devanados del motor. Anote la temperatura y la resolución del instrumento de medida. Estos datos son importantes cuando la resistencia es baja. Conserve el método junto con las lecturas para poder compararlas.
Para una prueba de aislamiento, utilice la tensión y las conexiones especificadas. Desconecte los dispositivos indicados en el procedimiento. Una tensión de prueba inadecuada puede dañar el accionamiento o el circuito de realimentación. Las comprobaciones del encoder y del resolver también requieren los datos correctos de la interfaz. No suponga cuáles son la alimentación ni la asignación de pines.
Compruebe que los rodamientos y el eje se ajustan a los límites especificados. Registre la carga utilizada para la comprobación. El freno puede requerir una prueba independiente. Muchos frenos de motor mantienen inmóvil un eje detenido. No son dispositivos generales de parada de emergencia. Utilice el método especificado para liberar y probar el freno.
¿Qué debe coincidir al reparar o sustituir?
Conserve el número de pieza completo del motor, incluidos todos los sufijos. Compruebe el eje, la brida, la realimentación, el freno, el conector y las especificaciones eléctricas. Utilice la documentación de la máquina para esta comprobación. Un motor puede encajar físicamente y, aun así, ser del tipo incorrecto. Acuerde el estado y el alcance de las pruebas de una pieza usada.
Una sustitución puede afectar a las referencias de realimentación, los datos de conmutación o la calibración de origen del robot. Conserve las copias de seguridad aprobadas. Siga el procedimiento del fabricante para la máquina concreta. Mover un encoder puede cambiar la referencia de posición. Que un motor tenga un aspecto idéntico no demuestra que la referencia se haya mantenido correcta.
¿Cómo debe probarse un servomotor reparado?
Acuerde qué pruebas puede realizar el taller de reparación. Algunas comprobaciones requieren la máquina instalada. Registre el motor, el accionamiento, el dispositivo de sujeción y el intervalo de velocidades. Adjunte al informe las alarmas y los resultados medidos. Una prueba de funcionamiento sin carga no demuestra cómo se comportará el eje durante el ciclo completo en la instalación.
Establezca las comprobaciones de carga, calentamiento, freno y realimentación según los límites del producto. Registre la duración y las condiciones de cada prueba. Después de instalar el motor, compruebe la referencia y la respuesta del eje. Siga el procedimiento de la máquina. Una prueba en banco es solo una parte de la aceptación. No abarca todas las tareas del robot.
Para ver un ejemplo concreto, consulte Evaluación de fallos del motor del robot SCARA Epson. Para los síntomas relacionados con el accionamiento, compare Comprobaciones de fallos del servoaccionamiento FANUC. Estas páginas tratan distintas partes del sistema.
Prepare una consulta sobre reparación de motores
Envíe las etiquetas del motor y del accionamiento, el modelo de la máquina, las alarmas completas y las condiciones que reproducen el fallo. Incluya los trabajos en cables o componentes mecánicos realizados antes de que comenzara el problema. Utilice el Página del servicio de reparación de servomotores para revisar el alcance de la evaluación, o contactar con Suntech con los registros.
Descripción general de los servosistemas ALPHA i-B y BETA i-B de FANUC ofrece un ejemplo de productos servo industriales de un fabricante. No constituye una declaración de compatibilidad con todos los robots o motores. Las comprobaciones de esta guía son orientaciones técnicas, no resultados de una reparación completada para un cliente.
Para un fallo relacionado con el calor, compare las comprobaciones de carga, freno y realimentación de nuestra guía sobre el sobrecalentamiento en la reparación de servomotores.