

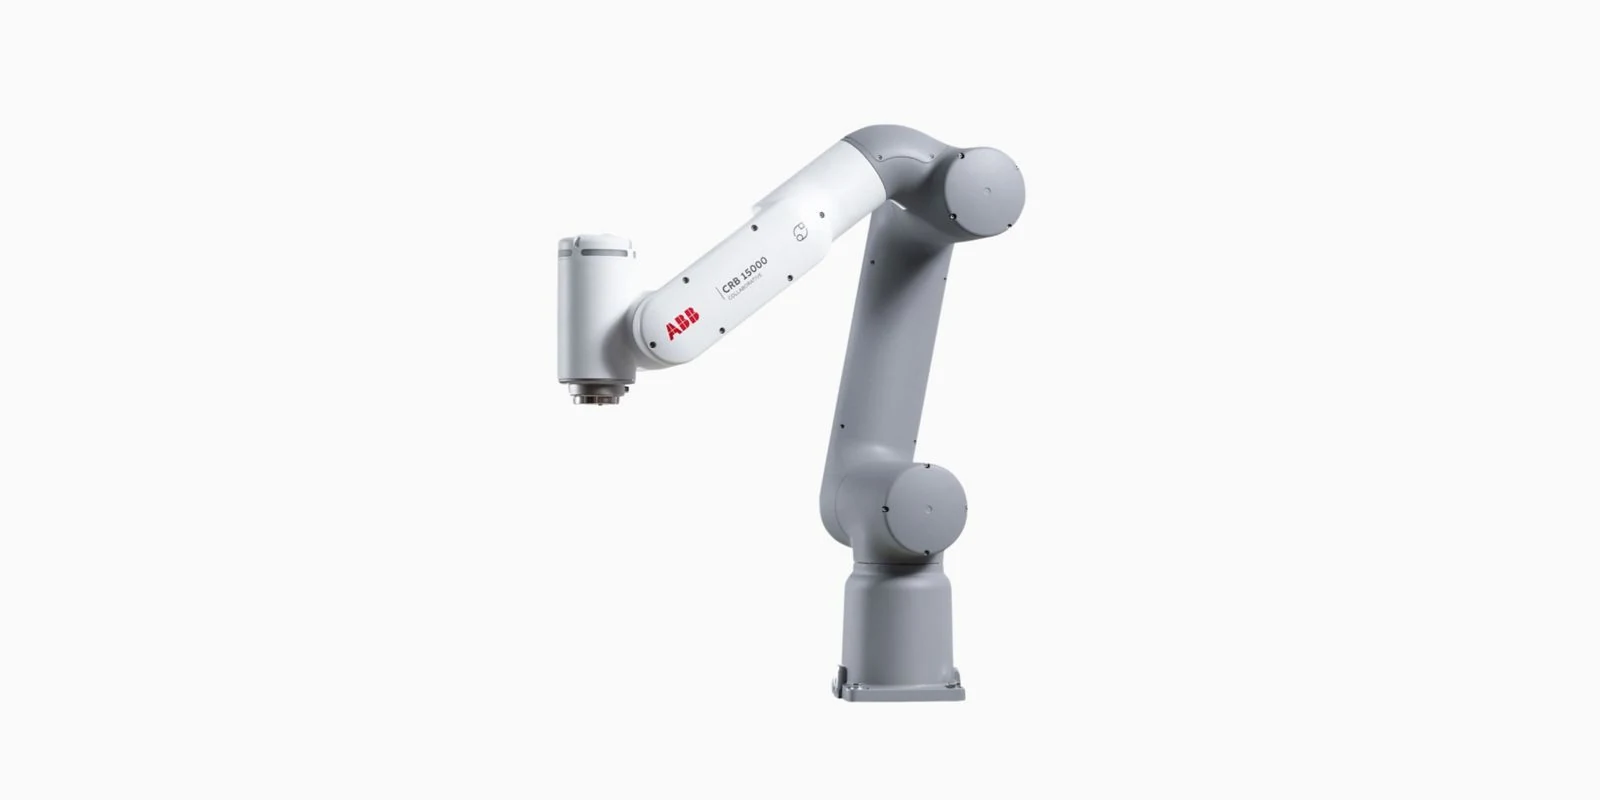
El ABB CRB 15000 es un robot colaborativo de seis ejes de uso habitual, con un cuerpo ligero, capacidad de colaboración entre personas y robots y alta repetibilidad de posicionamiento. Se utiliza ampliamente en estaciones de automatización para tareas ligeras, como el montaje de piezas pequeñas, la inspección de productos, la carga y descarga flexibles y la clasificación de precisión. A diferencia de los robots industriales convencionales para cargas pesadas, que sufren desgaste bajo cargas intensivas, este modelo experimenta principalmente desgaste por movimientos pequeños frecuentes, cambios repetidos de orientación y cargas sostenidas durante el funcionamiento en modo de conformidad.
El envejecimiento del equipo y la pérdida de precisión suelen desarrollarse gradualmente y pueden ser difíciles de detectar. Los planes de mantenimiento convencionales para equipos industriales pesados no se adaptan bien a la construcción de precisión de este robot colaborativo. Aplicar rutinas de mantenimiento estándar sin tener en cuenta estas diferencias puede dar lugar a un mantenimiento insuficiente o excesivo. Un plan de mantenimiento escalonado para el robot ABB, adaptado al CRB 15000 y con tareas programadas según las horas de funcionamiento, puede ayudar a conservar con el tiempo sus capacidades de funcionamiento adaptable y a mantener una colaboración estable y segura entre personas y robots.
Inspecciones diarias
Las inspecciones diarias rutinarias constituyen la base del programa de mantenimiento del CRB 15000 y tienen en cuenta los frecuentes ciclos de funcionamiento de los puestos de trabajo flexibles. No requieren desmontaje y se centran en comprobaciones visuales, pruebas de funcionamiento sin carga y observación de las condiciones de funcionamiento. Pueden incorporarse a las comprobaciones diarias antes y después de los turnos de producción.
Los operarios deben observar el robot durante todo su funcionamiento, inspeccionar la carcasa para detectar marcas de impacto, arañazos y grietas, y retirar el polvo, las fibras y los depósitos ligeros de aceite de los espacios entre articulaciones y las superficies exteriores para evitar que los contaminantes finos penetren gradualmente en las holguras de precisión. Arranque el robot sin carga y mueva todos los ejes a baja velocidad; compruebe que cada articulación gira con suavidad y preste atención a indicios leves de atascamiento, ruidos inusuales o pequeñas vibraciones.
Compruebe también que la herramienta del extremo del brazo esté bien fijada e inspeccione el estado de los cables externos. Confirme que las respuestas sean normales durante el arranque, la parada y los cambios de orientación para evitar que los fallos menores se acumulen y agraven.
Articulaciones y juntas de estanqueidad
El mantenimiento de intervalos cortos del robot ABB se centra en las articulaciones de precisión y las juntas, con intervenciones específicas para abordar el desgaste causado por pequeños movimientos durante la operación colaborativa. Los reductores de las articulaciones del CRB 15000 tienen mecanismos internos de precisión con holguras de transmisión muy pequeñas. Los ajustes finos frecuentes y prolongados pueden reducir la uniformidad de la distribución del lubricante, causando una falta localizada de lubricación y fricción que afectan gradualmente a la suavidad del movimiento. Al alcanzar el umbral de horas de funcionamiento para el mantenimiento de intervalos cortos, inspeccione minuciosamente las juntas de todos los ejes para detectar envejecimiento, ligeras deformaciones y pequeñas fugas de grasa.
Sustituya sin demora los componentes cuya capacidad de sellado haya disminuido para evitar que entren contaminantes externos en las carcasas. Compruebe el estado de la grasa lubricante de cada eje según el procedimiento prescrito y repóngala donde se detecte sequedad u oscurecimiento localizados. Esto ayuda a mantener una transmisión suave durante los movimientos de ángulo reducido y los ajustes finos con respuesta flexible, lo que favorece un movimiento flexible y estable.
Cables y periféricos
El mantenimiento periódico de los cables flexibles, las mangueras y los componentes auxiliares externos es un aspecto clave que distingue el mantenimiento de robots colaborativos del mantenimiento de robots industriales convencionales. Este modelo realiza tareas con amplios movimientos del brazo y cambios de orientación, que someten sus cables internos de señal, cables de alimentación y conductos neumáticos a flexiones, estiramientos y torsiones repetidos. Por ello, el desgaste por fatiga es mucho mayor que en equipos que operan siguiendo trayectorias fijas.
Durante el mantenimiento del robot ABB, revise el recorrido de todos los cables y mangueras, corrija los tramos desplazados, tensos o retorcidos y alivie la tensión mecánica acumulada. Inspeccione los clips de sujeción y las fundas protectoras, asegure los componentes sueltos y sustituya las piezas de protección desgastadas o envejecidas. Compruebe cuidadosamente las conexiones de los cables y elimine los contaminantes de las superficies de los terminales para mantener estable la transmisión de señales y energía y evitar fluctuaciones de señal o interrupciones del movimiento causadas por la fatiga de los cables y las mangueras.
Comprobaciones de precisión y detección
La calibración periódica de la precisión y la verificación del sistema de sensores ayudan a mantener la precisión de funcionamiento del robot colaborativo dentro de los límites exigidos. El CRB 15000 está equipado con componentes de detección de par y realimentación de posición de alta precisión, fundamentales para la protección frente a colisiones durante la interacción entre personas y robots, los ajustes finos adaptativos y la alineación precisa. El funcionamiento prolongado puede causar pequeñas desviaciones de los parámetros, que afectan directamente a la precisión del montaje y a la seguridad de la colaboración. Durante el mantenimiento intermedio, utilice instrumentos de medición profesionales para verificar la repetibilidad del posicionamiento y la precisión de la trayectoria, compare los resultados con los estándares de fábrica y corrija las desviaciones menores.
Compruebe la sensibilidad de respuesta del sensor de par, la lógica de activación de la detección de colisiones y los parámetros de amortiguación adaptable para garantizar que el robot pueda detectar con precisión los cambios de fuerza externa durante el contacto con personas y la manipulación de piezas, y ajustar oportunamente su orientación en consecuencia. Elimine por completo el polvo de los elementos de refrigeración, las placas de circuito impreso y los disipadores de calor del módulo de control eléctrico para mantener temperaturas de funcionamiento estables y favorecer un procesamiento y una emisión de órdenes precisos y constantes por parte del sistema.
Mantenimiento programado
El mantenimiento integral programado se centra en la sustitución del lubricante y la nueva inspección estructural para restablecer el estado general del robot. Durante el funcionamiento prolongado, la grasa lubricante interna se oxida y deteriora gradualmente, mientras que las partículas finas de desgaste metálico se depositan en el fondo de las carcasas y afectan progresivamente a la vida útil de los componentes de transmisión de precisión. El mantenimiento integral del robot ABB incluye retirar la grasa antigua y limpiar la carcasa de cada eje, para después añadir grasa específicamente adecuada para el modelo.
Haga recorrer al robot todo su rango de movimiento en varias orientaciones para distribuir la grasa uniformemente por las superficies de contacto de la transmisión y restablecer una lubricación completa. Vuelva a inspeccionar todos los puntos de fijación y reapriete las conexiones críticas, incluidas las bridas de las articulaciones, las conexiones de la base y la interfaz de montaje del efector final, para compensar la pérdida de precarga causada por la vibración prolongada. Realice pruebas sin carga y con carga simulada, y compruebe el funcionamiento a plena velocidad y en todas las orientaciones para confirmar que todos los parámetros de rendimiento cumplen los requisitos del proceso.
Revisión del plan de mantenimiento
Un plan de mantenimiento escalonado se adapta a la construcción ligera y de precisión del robot colaborativo ABB CRB 15000. Establece prioridades diferenciadas para las inspecciones diarias, las intervenciones a intervalos cortos, la calibración intermedia y el mantenimiento integral, de acuerdo con los patrones de desgaste de las estaciones de trabajo flexibles. Los procedimientos estandarizados de mantenimiento de robots ABB pueden ayudar a prevenir problemas habituales, como el desgaste oculto de componentes de precisión, las desviaciones de exactitud y los fallos de los sensores.
También ayudan a mantener la seguridad de la colaboración entre personas y robots y la precisión de funcionamiento, prolongan la vida útil general del robot y proporcionan un apoyo fiable a los equipos para el funcionamiento estable de líneas de producción automatizadas flexibles.
Para conocer el alcance del servicio del equipo relacionado, consulte Robots ABB