

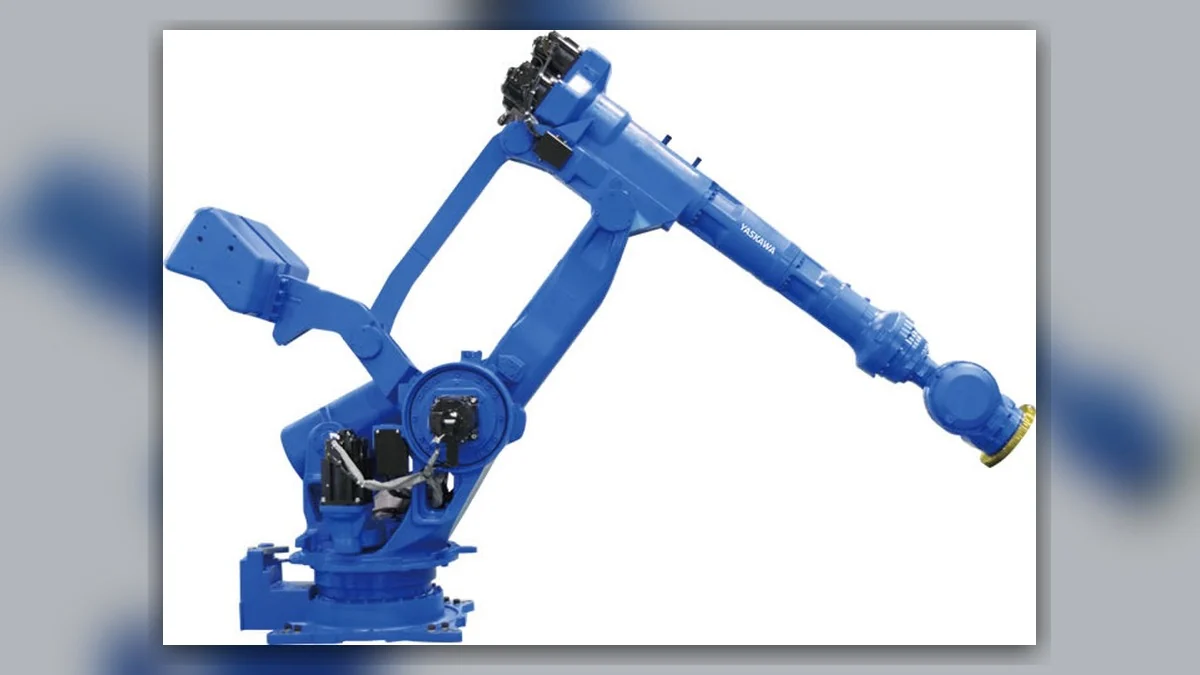
Los robots YASKAWA con la alarma 4315 requieren una comprobación de la causa antes de reiniciarse. Para el controlador YRC1000, el manual oficial de alarmas denomina a este mensaje COLLISION DETECT. Puede estar relacionado con un contacto, los ajustes de carga o movimiento, el cableado o los componentes del accionamiento. El código por sí solo no demuestra que el brazo del robot o el motor estén dañados. Este plan de reparación distingue esas posibles causas y define las pruebas necesarias para autorizar la vuelta al servicio.
Este artículo trata sobre la alarma 4315 de YRC1000. Compruebe el controlador, el software, el robot y el subcódigo de alarma en los manuales correspondientes al equipo instalado. No dé por hecho que un código en un DX100, DX200, YRC1000micro u otro controlador tenga la misma secuencia de recuperación. Conserve los datos de la herramienta, la carga útil, el trabajo y la copia de seguridad antes de realizar cualquier ajuste.
Robots YASKAWA: guías de reparación y fallos
1. Registre la parada, el eje y el segmento exacto del movimiento
Registre el mensaje completo, el subcódigo, el eje o grupo afectado, el nombre del programa y la línea. Guarde la dirección del movimiento ordenado, el número de herramienta, la carga útil, la velocidad y si el robot estaba arrancando, frenando o ya en movimiento. Registre el estado del dispositivo de sujeción y los cambios recientes de herramienta, cable, programa o pieza. Una captura de pantalla de la alarma sin el contexto del movimiento está incompleta.
Conserve fotografías de cualquier marca testigo, pieza desplazada o manguera estirada. Guarde el historial de alarmas y una copia de seguridad del controlador mediante el procedimiento aprobado, incluido CMOS.BIN cuando corresponda. No borre las pruebas reiniciando repetidamente el mismo segmento. La inspección y las pruebas controladas deben realizarse conforme al procedimiento de aislamiento y recuperación de la celda.
| Condición | Observación útil | Rama de trabajo |
|---|---|---|
| Contacto con el dispositivo de sujeción o la pieza de trabajo | Marcas, pieza desplazada, posición del trabajo | Eliminar las interferencias e inspeccionar los daños |
| Sin contacto visible tras un cambio de herramienta | Número, masa y centro de gravedad de la herramienta | Verifique los datos de la herramienta instalada y de la carga |
| Alarma al arrancar o detenerse | Historial de segmentos, direcciones y paradas | Revisar las condiciones de movimiento y carga |
| La alarma aparece en un eje o una posición determinados | Recorrido del cable, freno y datos de corriente | Inspeccionar el mazo de cables, el motor y la carga mecánica |
2. Compruebe si hay contacto real antes de cambiar los ajustes
Con la celda asegurada, compare la posición en la que se detuvo el robot con el dispositivo de sujeción, la pieza, la pinza, la antorcha y los equipos cercanos. Busque piezas sueltas, una posición incorrecta en el alojamiento, un localizador desplazado o un cambio de herramienta. Compruebe toda la trayectoria barrida, no solo la brida del robot. Un enganche del conjunto de mangueras o de un cable puede ejercer fuerza sin dejar una marca clara de impacto en el metal.
Elimine la obstrucción confirmada y restablezca el estado documentado del utillaje o la herramienta. Después de un impacto, inspeccione la fijación, la alineación de la herramienta, las sujeciones de los cables y el conjunto mecánico afectado antes de mover el robot. Conserve las piezas dañadas para su evaluación. Restablecer una alarma no demuestra que la alineación, el estado del reductor o el siguiente movimiento sean aceptables.
3. Verifique la herramienta activa, la carga útil y el programa
Compruebe que el número de herramienta activo corresponde a la herramienta instalada físicamente. Compare su masa, los datos del centro de gravedad y los ajustes de inercia que requiera el sistema instalado. Tenga en cuenta la pieza transportada y el estado de la pinza. Revise qué ha cambiado desde el último ciclo estable; no copie los ajustes de un robot similar ni utilice la carga útil nominal del brazo como valor de la herramienta.
El manual de YRC1000 incluye la información de la herramienta, el programa, la velocidad y ACC/DEC entre los ajustes que deben comprobarse para 4315. El programador debe comparar el tramo concreto donde se produce el fallo con los datos aprobados del programa y de la carga. Conserve un registro del antes y el después de cada corrección. No desactive la detección de colisiones ni eleve un umbral solo para suprimir el síntoma.
4. Distinguir los efectos de la carga durante el movimiento de un defecto de un componente
Determine si la parada se produce tras una colisión, una parada HOLD/de categoría 1 o un tramo específico de aceleración. El manual oficial describe una posible causa por carga excesiva relacionada con la posición inicial y final y las condiciones de parada. Esto justifica revisar la trayectoria y la carga reales con el integrador; no demuestra que todos los casos requieran nuevos componentes del sistema servo.
Si se aprueba una prueba controlada, cambie una sola condición documentada cada vez y compare el mismo segmento. Utilice el modo de prueba seguro prescrito y mantenga las distancias de seguridad. Un fallo que desaparece a menor velocidad aún puede estar relacionado con el rozamiento, la carga o el cableado; la reducción de velocidad por sí sola no demuestra que la reparación sea correcta. Registre las trazas de corriente y carga cuando el controlador instalado lo permita.
5. Inspeccione el cableado de alimentación del motor y del freno
Si el fallo se repite sin interferencias, aísle la alimentación y asegure los ejes sometidos a la gravedad antes de trabajar en los cables. Compruebe el cableado de alimentación del servomotor del eje afectado, las conexiones U/V/W, el circuito del freno, el asentamiento de los conectores y los puntos de flexión del cable. Busque daños por calor, corrosión, contactos hundidos, aislamiento dañado y tensión mecánica. Utilice el esquema exacto para identificar cada circuito.
La entrada correspondiente al YRC1000 4315 incluye, entre las posibles vías de diagnóstico, las fases de alimentación del motor desconectadas y el cableado del freno. Compruebe los circuitos aislados mediante el método especificado, en lugar de abrir un freno sometido a carga o medir en un pin cuya función no se haya confirmado. Proteja los componentes electrónicos de realimentación durante las pruebas de aislamiento. Los nombres de los conectores de las placas del armario que figuran en el manual dependen de la configuración; compruebe la placa instalada y su revisión antes de intervenir en ellos.
6. Definir la reparación a partir de los hallazgos
Si se confirma la rotura de un conductor de alimentación o del freno, corresponde realizar la reparación especificada del mazo de cables o del contacto y corregir su recorrido. Si el freno no se libera, hay que distinguir entre problemas de alimentación, cableado y estado mecánico. Si se sospecha del motor o del amplificador, utilice un equipo de evaluación compatible y aprobado; la alarma por sí sola no justifica pedir una pieza. Registre la identificación de la unidad y los resultados medidos que respaldan la recomendación.
Si el cableado externo y los ajustes son correctos, compruebe la resistencia al movimiento, los ruidos anómalos, la holgura y el estado del reductor siguiendo el método de mantenimiento del fabricante. El manual incluye el desgaste del reductor y el mantenimiento mecánico entre las posibles vías de diagnóstico. Los trabajos internos en el reductor requieren el procedimiento correspondiente al modelo, las piezas adecuadas y comprobaciones de montaje. Conserve la copia de seguridad antes de sustituir cualquier placa del controlador.
7. Verificar la reparación y restablecer la célula por etapas
Antes de encender, compruebe el montaje, el cableado fijo, los conectores, la conexión de protección y cualquier circuito intervenido. Confirme los datos aprobados del trabajo, la herramienta y la carga útil. Tras el restablecimiento prescrito, verifique el eje afectado y las distancias libres siguiendo la secuencia de prueba aprobada con las medidas de seguridad correspondientes. Siga el procedimiento del controlador para las comprobaciones de posición, calibración o herramienta que requiera el trabajo realizado.
A continuación, verifique el segmento original con la pieza de trabajo, la carga, la velocidad y las condiciones de calentamiento acordadas. Registre el historial de alarmas, el comportamiento de la corriente y la carga, el movimiento de los cables y las observaciones mecánicas reales. Compruebe tanto el estado reparado como la secuencia automática normal. Indique qué pruebas se completaron y cuáles quedan pendientes; un solo ciclo en vacío realizado correctamente no equivale a la aceptación para todas las condiciones de producción.
Organice la reparación del robot YASKAWA con las pruebas adecuadas
Envíe las etiquetas del robot y del controlador, la alarma 4315 y su subcódigo, la línea del programa afectada, los datos de la herramienta y la carga, los cambios recientes y fotografías nítidas. Indique si hubo contacto y qué medidas de aislamiento o pruebas se han realizado. Podemos utilizar esa información para definir una evaluación de la reparación del robot YASKAWA y acordar si es necesario inspeccionar el mazo de cables, el motor, el accionamiento o los componentes mecánicos.
Los robots YASKAWA no se mueven: comprobaciones de habilitación y E/S
Reparación de servomotores por alarmas del encoder y de realimentación
Referencia del fabricante y alcance del controlador
Fuente: códigos de alarma de Yaskawa YRC1000, 178644-1CD, RE-CER-A600, páginas sobre alarmas menores 272–273, código 4315. El manual incluye vías de diagnóstico relativas a la mecánica, la configuración, los cables y los componentes. Los pasos aquí descritos organizan un plan de evaluación y verificación; no se presentan mediciones de clientes ni resultados de reparaciones completadas.