

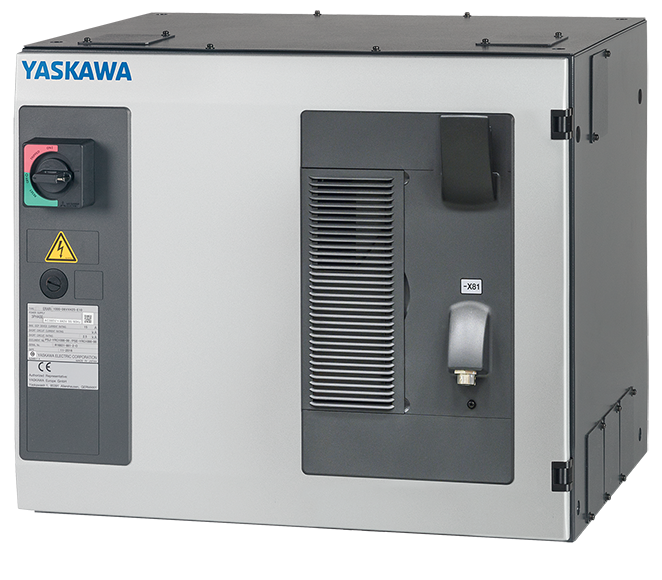
La reparación del robot YASKAWA tras una alarma de batería del encoder comienza por distinguir entre una batería baja y la pérdida de datos de posición. En el YRC1000, la alarma 4312 es ENCODER BATTERY ERROR. La alarma 4311 es ENCODER BACK-UP ERROR y se refiere a la inicialización del encoder o a la pérdida de datos de posición. Sustituir una batería y restablecer una referencia de posición precisa son tareas distintas. Registre el mensaje completo y el eje antes de cualquier reinicio o desconexión.
Esta guía abarca esas referencias YRC1000, no todos los modelos de controladores o robots Yaskawa. El motor, el encoder, el circuito de respaldo y la versión del software determinan el procedimiento de mantenimiento detallado. Los robots YASKAWA con otro controlador requieren su propia documentación. Un vídeo genérico sobre el cambio de batería no demuestra que su estado de alimentación, el orden de conexión o los pasos de recuperación sean aplicables a la celda instalada.
1. Distinga la alarma 4312 de la alarma 4311
El manual oficial de códigos de alarma YRC1000 identifica 4312 como una condición de baja tensión de la batería de respaldo del encoder. Las posibles causas que enumera incluyen la batería y las conexiones. Registre si se trata de la primera advertencia o de una de varias alarmas aparecidas tras una parada. No diagnostique un fallo del motor basándose únicamente en el mensaje de la batería.
Para 4311, el manual describe una inicialización incompleta del encoder y la pérdida de datos de posición tras una caída de tensión de la batería de respaldo. Una batería nueva no reconstruye una referencia de posición perdida. Conserve los códigos asociados, los ejes afectados y el estado de la posición de origen mostrado en pantalla. No introduzca valores de pulsos por conveniencia, copie la calibración de otro robot ni borre el historial para que la pantalla parezca normal.
| Evidencia | Significado por investigar | Siguiente paso |
|---|---|---|
| 4312 sin pérdida de posición notificada | Estado y circuito de la batería de respaldo | Compruebe que la batería sea la adecuada y siga el procedimiento de conservación |
| 4311 o datos de posición inicial no definidos | Posible pérdida de la referencia de posición absoluta | Evaluar las necesidades de restauración y calibración |
| La alarma vuelve a aparecer tras cambiar la batería | Fallo de conexión, de especificación o del circuito | Inspeccione la instalación y la ruta de las copias de seguridad |
| Más de un eje afectado | Disposición del circuito y secuencia de eventos | Utilice la topología exacta, no varias suposiciones sobre el motor |
2. Conservar el estado de la máquina y una copia de seguridad legible
Conserve las etiquetas del robot y del controlador, la alarma completa y su subcódigo, el grupo afectado, el historial de paradas y los datos de intervenciones recientes en motores o cables. Registre si el robot se movió mientras no había alimentación. Capture las pantallas de posición real de los ejes y de posición de origen. Conserve los datos de la herramienta, del sistema de coordenadas de usuario y del programa aprobado junto con el registro de mantenimiento.
Utilice el procedimiento de copia de seguridad aprobado para el controlador, incluido CMOS.BIN cuando corresponda. Compruebe que los archivos pertenecen a este robot y pueden leerse; la existencia de un nombre de archivo antiguo no constituye un plan de recuperación. Una copia de seguridad del controlador es valiosa, pero no demuestra que el encoder conserve sus datos absolutos actuales. Considere la disponibilidad de la copia de seguridad y la validez de la posición como conclusiones independientes.
3. Identifique el paquete de baterías y el circuito correctos
Localice la alimentación de respaldo en el manual de mantenimiento y el esquema eléctrico del robot instalado. Distinga la batería de respaldo del encoder de otras baterías del controlador. Confirme el número de pieza completo, la composición química, la tensión especificada, la polaridad y la disposición del conector. Un conector compatible o una especificación nominal coincidente no bastan para aprobar una batería alternativa.
Inspeccione el cableado accesible, los soportes y los conectores para detectar cierres sueltos, daños, corrosión y contactos deficientes, respetando las condiciones de aislamiento prescritas. Registre la fecha de instalación, si se conoce, y la identificación del paquete de baterías instalado. Toda medición de tensión debe seguir el circuito y el método de medición documentados. No cortocircuite terminales, recargue una pila primaria ni desconecte varios paquetes de baterías solo para identificar qué alarma cambia.
4. Planifique la sustitución sin perder los datos conservados
El estado de alimentación requerido y cualquier conexión temporal de respaldo dependen de la máquina concreta. Algunos procedimientos para conservar los datos difieren del trabajo habitual con componentes aislados. Un técnico de mantenimiento cualificado debe determinar el método prescrito antes de abrir el circuito de la batería. Asegure la célula y cumpla sus requisitos de seguridad eléctrica e inmovilización de ejes; este artículo no establece una secuencia universal de sustitución con la alimentación conectada.
Prepare el conjunto correcto y verifique la polaridad, el tendido de los cables y el orden de conexión según las instrucciones específicas del modelo. No improvise una fuente de alimentación temporal ni deje abierto el circuito de respaldo mientras busca un repuesto. Si no está seguro del estado de los datos de posición actuales, detenga la secuencia de recuperación y obtenga las instrucciones de mantenimiento correctas antes de intentar un movimiento automático.
5. Si la alarma vuelve a aparecer, compruebe el circuito de respaldo
Una alarma recurrente de la batería del encoder puede deberse a algo más que a la propia batería. Compare el conjunto de baterías instalado y su conexión con la especificación requerida y, después, inspeccione el recorrido documentado entre el conjunto y los encoders. Busque conductores dañados, contactos deficientes y la intervención de mantenimiento que precedió al aviso. Registre cada tramo verificado antes de considerar un componente del motor o del lado del controlador.
El manual de YRC1000 también incluye el encoder y el hardware del lado del controlador entre las ramas de diagnóstico para 4311. Esas entradas no justifican sustituir todas las piezas enumeradas. Toda sustitución debe corresponder a la configuración real y conservar las copias de seguridad necesarias. Si el síntoma es una alarma de comunicación del encoder, y no una pérdida de alimentación por batería o de datos, siga esa rama de diagnóstico en lugar de sustituir repetidamente las baterías.
6. Restablezca la posición únicamente mediante el procedimiento de recuperación correcto
Si se han perdido los datos absolutos, determine qué ejes necesitan recuperar su posición y si existe un registro de referencia válido. Siga el procedimiento de calibración o de posición inicial del robot instalado, con las referencias físicas y las condiciones de prueba requeridas. Un valor registrado en el controlador no demuestra por sí solo que el eje mecánico esté en la posición correspondiente.
Tras la recuperación, verifique la referencia de posición y la trayectoria de la herramienta afectada antes de ejecutar un trabajo automático. Compruebe las relaciones de herramienta o de sistema de coordenadas que el trabajo pueda haber afectado. No desplace el robot directamente a un punto de producción guardado suponiendo que el cambio de batería haya restablecido la calibración. Registre quién realizó la recuperación, qué ejes se vieron afectados y qué datos permitieron establecer la referencia.
7. Distinga la aceptación de la batería de la autorización para producción
Antes de las comprobaciones prescritas según el estado de alimentación, verifique la sujeción del paquete de baterías, la polaridad, el bloqueo del conector y la reinstalación de las cubiertas. Registre las comprobaciones de la batería y del circuito realizadas según el procedimiento de mantenimiento y revise el historial de alarmas. Complete cualquier verificación requerida tras apagar y volver a encender el equipo solo después de haber abordado la conservación y recuperación de los datos de posición. La ausencia de una advertencia no certifica la precisión geométrica.
Antes de autorizar el uso de la celda, verifique los ejes afectados y el espacio libre mediante la secuencia aprobada con las medidas de seguridad correspondientes. Después, compruebe el programa, la pieza de trabajo y la carga acordados. Registre las comprobaciones de posición y cualquier alarma recurrente, y distinga las pruebas realizadas de las condiciones de producción no probadas. No declare terminada una reparación únicamente porque la alarma 4312 pueda restablecerse una vez.
Solicitar una evaluación de reparación del robot YASKAWA
Facilite las etiquetas del robot y del controlador, el mensaje exacto 4312 o 4311, los ejes afectados, la identificación del paquete, el historial de pérdidas de alimentación y el estado de la copia de seguridad. Incluya fotografías que permitan identificar los conectores sin exponer a nadie a equipos bajo tensión. Indique qué se desconectó o sustituyó. Esta información ayuda a determinar si el trabajo afecta al circuito de la batería, al hardware de realimentación o a la recuperación de la posición.
Robots YASKAWA: guías de reparación y diagnóstico
Reparación de fallos de comunicación del encoder y alarmas de realimentación
Los robots YASKAWA no se mueven: habilitación y E/S
Fuente oficial de YRC1000
Referencia: Yaskawa YRC1000 Códigos de alarma, 178644-1CD, RE-CER-A600, páginas de alarmas menores 271–272, entradas 4311 y 4312. Estas entradas respaldan la distinción entre el estado de la batería y la pérdida de datos de respaldo. Los detalles de sustitución de la batería y recuperación de la posición siguen requiriendo el procedimiento de mantenimiento del robot instalado.