

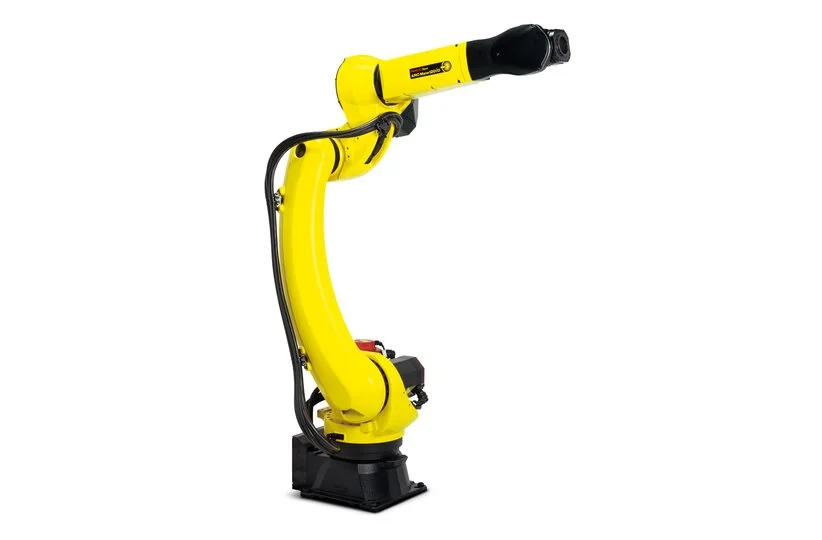
Si un FANUC ARC Mate 120iD cambia su posición de soldadura después de intervenir en el paquete de mangueras o la antorcha, la comprobación debe partir de la herramienta física y avanzar hacia el resto del sistema. Un paquete de mangueras nuevo puede alterar la orientación de la antorcha, el alivio de tensión y el punto central efectivo de la herramienta. Un desplazamiento del dispositivo de sujeción o un programa que selecciona una definición de herramienta antigua puede presentar síntomas similares. No vuelva a enseñar todos los puntos de soldadura antes de guardar la información del primer punto de soldadura que haya cambiado.
FANUC presenta el ARC Mate 120iD como un robot de soldadura por arco de seis ejes con una identidad de producto específica. La página del producto no define la antorcha instalada, el alimentador, el procedimiento de soldadura ni la tolerancia de aceptación del cliente. Utilice el plano de integración real, la documentación del controlador y el procedimiento de soldadura para esos detalles; no traslade los ajustes del ARC Mate 100iD ni de otra variante de ARC Mate.
Conserve la primera unión soldada que haya cambiado
Registre el trabajo, la articulación, la pose del robot, la dirección de aproximación, la orientación de la antorcha, la identificación del hilo y el primer mensaje. Indique si se sustituyó la antorcha, se cambió el recorrido del paquete de mangueras, se abrió un conector o se manipuló un útil de fijación. Conserve como pruebas separadas el último cordón aceptado y el primer cordón que presentó cambios. Un fallo posterior del arco puede ser consecuencia de un desplazamiento de la antorcha.
- Identificación del paquete de mangueras, el cuello de la antorcha, la punta de contacto y el adaptador.
- Número del sistema de coordenadas de la herramienta y su última revisión aprobada.
- Referencia del utillaje, colocación de la pieza y revisión de la trayectoria.
- Versiones de los procedimientos de alimentación de hilo y soldadura utilizadas para la comparación.
Inspeccione el montaje de la antorcha antes de cambiar los datos del TCP
Con la célula en el estado seguro requerido, compare el soporte de la antorcha, los elementos de posicionamiento, la orientación del adaptador, la proyección de la punta de contacto y los elementos de fijación con el montaje aprobado. Una abrazadera apoyada en una cara distinta puede producir un desplazamiento repetible, mientras que un soporte flojo puede causar dispersión. Registre el estado físico antes de apretar o sustituir cualquier elemento.
Compare un elemento conocido del dispositivo de fijación con la antorcha mediante el método de medición aplicable. Registre la orientación, las unidades y el sentido del signo. Una separación visible desde un solo ángulo no permite distinguir un desplazamiento del TCP de un movimiento del dispositivo de fijación. Compruebe más de un elemento antes de decidir qué nivel de referencia ha cambiado.
Distinga el recorrido del paquete de mangueras de la identidad del sistema de coordenadas de la herramienta
Inspeccione el conjunto de mangueras y cables en la posición de muñeca y la dirección de aproximación afectadas. Un bucle tenso, una sujeción desplazada o un conector sometido a carga pueden hacer que la antorcha gire solo durante un movimiento. Una prueba estática de continuidad no descarta un problema de recorrido que aparece durante el movimiento. Conserve juntas las fotografías del recorrido y el registro del sistema de coordenadas de la herramienta, pero asigne a cada hallazgo su propia acción de reparación.
Confirme que el programa activo selecciona el número de herramienta reparada y el sistema de coordenadas de herramienta actual. Una definición corregida y guardada en una copia de seguridad no sirve si el programa de producción utiliza otro número. Revise los programas compartidos antes de modificar un sistema de coordenadas, porque una corrección para un útil de sujeción puede desplazar otra tarea que utiliza los mismos datos.
| Patrón | Comparar con el siguiente | No establecido |
|---|---|---|
| Desplazamiento repetible tras intervenir en el paquete de mangueras | Montaje y sistema de coordenadas de herramienta | Fallo de calibración del robot |
| La dispersión varía según la posición y orientación de la muñeca | Tendido y sujeción | Los datos del TCP son lo único incorrecto |
| Un elemento del dispositivo de sujeción se mueve | Referencia del útil de fijación y pieza | La antorcha está dañada |
| La trayectoria es correcta; el cordón cambia | Alimentación, material y procedimiento | Fallo de posición del robot |
Distinguir la calidad de la soldadura de las pruebas de posición
Un TCP corregido puede colocar correctamente la antorcha mientras el alimentador, el hilo, el gas o el proceso siguen siendo inadecuados. A la inversa, un cordón de buen aspecto no demuestra que la trayectoria de la antorcha y el espacio libre para el conjunto de mangueras sean correctos durante toda la tarea. Registre por separado las conclusiones de la comprobación de posición del robot, la revisión de los consumibles y la inspección de la soldadura.
Utilice el mismo material, procedimiento, posicionamiento de las piezas y método de inspección antes y después de la reparación. Registre si la observación se refiere al aspecto del cordón, la penetración, la posición dimensional u otro criterio aprobado. No deduzca los valores de corriente, tensión o alimentación a partir de la página del modelo de robot.
Si la sustitución del paquete de mangueras cambió un conector, un punto de alivio de tensión o el equilibrio de la antorcha, incluya ese cambio en la comparación. Un conjunto de cables puede estar en buen estado eléctrico y, aun así, imponer una carga mecánica diferente a la muñeca. Registre el recorrido durante la aproximación original y el movimiento de retorno; el paquete puede flexionarse de forma distinta en cada dirección.
No utilice una corrección media para ocultar la dispersión de repetibilidad. Si la antorcha permanece estable en una posición de las articulaciones pero cambia en otra, conserve las pruebas correspondientes a cada posición y compruebe el recorrido del cableado o el soporte antes de aplicar un cambio global al sistema de coordenadas de la herramienta. El informe final debe identificar la primera condición modificada y el resultado obtenido con la misma prueba.
Cuando se actualice el sistema de coordenadas de la herramienta, conserve el valor anterior, el nuevo valor, el motivo, la persona que aprobó el cambio y la lista de programas afectados. Cambiar ese sistema de coordenadas no sustituye la reparación de una antorcha dañada. La documentación de entrega a producción debe indicar si la posición de la soldadura, el recorrido del conjunto de mangueras y la inspección de la soldadura se completaron satisfactoriamente, quedaron pendientes o estaban fuera del alcance de la prueba.
Conserve el cordón aceptado y el registro de mediciones junto con la versión final de la herramienta.
Repare el elemento donde se ha confirmado el fallo y verifique las articulaciones representativas
Un defecto del soporte o del conjunto de mangueras y cables requiere corregir el conjunto correspondiente y comprobar su recorrido dinámico. Un problema del marco de referencia de la herramienta requiere actualizar la referencia de forma controlada y contar con una copia de seguridad. Un problema del útil de sujeción debe documentarse en el registro de la célula. Solo los indicios independientes relacionados con el robot deben llevar a un diagnóstico del brazo o del accionamiento. Conserve las versiones original y revisada para poder revertir los cambios.
Verifique la aproximación original, la orientación de la antorcha, el recorrido del cable, el inicio del arco, una soldadura representativa y la inspección acordada. Incluya más de una orientación y el comportamiento pertinente al reiniciar. Registre el número de repeticiones y cualquier restricción pendiente. Una trayectoria recorrida sin soldar o un único cordón correcto no bastan para dar por resuelto un desplazamiento del TCP causado por el paquete de cables y mangueras.
Inspección y reparación de robots de soldadura
Contacte con Suntech y facilite el registro del ARC Mate
Referencia del modelo del fabricante
Información del producto FANUC ARC Mate 120iD
Distinguir las solicitudes de inicio de arco de la respuesta de soldadura