

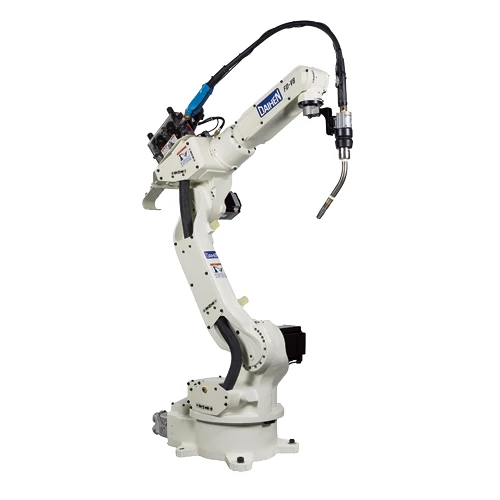
Una interrupción de soldadura de un OTC FD-V8 debe registrarse según la secuencia de eventos, no solo por el aspecto final de la soldadura. El robot puede detenerse porque la fuente de soldadura ha notificado un fallo, el alimentador ha dejado de estar listo o el programa ha quedado a la espera de un estado de finalización. Un eje del robot dañado es una posibilidad entre varias. Conserve el primer evento y el paso de soldadura.
Confirme la configuración completa del robot FD-V8, el controlador, la fuente de alimentación de soldadura, el alimentador y la antorcha. La referencia de producto del robot no determina el protocolo de soldadura instalado, el consumible ni los valores de los parámetros. Consulte los planos de integración y el procedimiento de soldadura reales para conocer esos detalles.
Registre el primer paso de soldadura interrumpido
Guarde el trabajo, el tramo de soldadura, la articulación, la posición del robot y el primer mensaje. Anote si la interrupción ocurre antes del inicio del arco, durante el desplazamiento, ante un evento del hilo o durante el intercambio de confirmación de finalización. Conserve la identificación de la pieza, el dispositivo de sujeción y los consumibles. Un mensaje posterior de «programa detenido» no es lo mismo que el evento de origen.
- Estados de solicitud del robot, fuente preparada, arco y retorno de fallos.
- Respuesta del alimentador de hilo e historial de mantenimiento de la antorcha.
- Condiciones del gas y del retorno de corriente según el procedimiento de soldadura.
- Descargas recientes, trabajos en conectores o cambios de programa.
Separe la preparación de la fuente del movimiento del robot
Si el robot llega al punto de soldadura, pero la fuente no está lista, revise la parte correspondiente a la fuente y la interfaz. Si la fuente indica un fallo de soldadura mientras el robot continúa, inspeccione la asignación de la señal de retorno y la respuesta del programa. Si la trayectoria del robot se detiene antes de solicitar la soldadura, siga la parte correspondiente al robot. Sitúe los tres estados en una misma línea temporal.
Una conexión de bus de campo o de red no demuestra que el bit de disponibilidad o de fallo actual esté asignado correctamente. Compare la identidad del dispositivo, el sentido de la señal, los tiempos y la inversión lógica con el diseño instalado. Indique la resolución del registro, ya que una pantalla puede pasar por alto pulsos breves de disponibilidad o fallo.
Elabore un registro con columnas separadas para la solicitud del robot, la disponibilidad de la fuente, el estado de arco establecido, el fallo de la fuente y la confirmación de finalización. Utilice los nombres exactos de las señales que figuran en el registro de integración. Indique qué dispositivo genera cada estado y qué tarea lo utiliza. Una confirmación de finalización puede indicar el fin de una secuencia de órdenes; su nombre por sí solo no demuestra que la soldadura sea correcta ni que se haya superado una inspección de calidad.
Inspeccione la alimentación de hilo y el estado de la antorcha
Según el procedimiento de soldadura instalado, inspeccione el recorrido de la bobina, la guía del hilo, los rodillos de alimentación, la punta de contacto, el cuello de la antorcha y el recorrido del cable. Una punta desgastada o una guía obstruida pueden interrumpir la soldadura sin que exista un fallo del robot. Adapte los consumibles y ajustes al hilo y a la fuente de alimentación instalados. No deduzca los ajustes de corriente, tensión o velocidad de alimentación a partir del modelo FD-V8.
| Patrón | Siguiente comparación | Conclusión no demostrada |
|---|---|---|
| Sin solicitud de soldadura | Permiso de ejecución del programa y planificación | Fallo de la antorcha |
| La fuente no está lista | Fuente de alimentación e interfaz | Fallo del accionamiento del robot |
| La alimentación del hilo cambia primero | Circuito del alimentador y la antorcha | Es necesario volver a registrar todos los puntos programados |
| No se ha recibido la devolución de la unidad defectuosa | Correspondencia y sincronización | La calidad de la soldadura es aceptable |
Comparar el trayecto de retorno de la corriente de trabajo y las condiciones de apantallamiento
La conexión de retorno de la corriente de soldadura y la tierra de protección cumplen funciones distintas. Siga las instrucciones del equipo de soldadura para inspeccionar la conexión de retorno designada, la superficie de contacto y el recorrido del cable. Un paso de corriente no previsto a través de dispositivos de fijación o rodamientos no sustituye al circuito de soldadura previsto. Mantenga los hallazgos eléctricos separados del registro de movimiento del robot y solicite la evaluación correspondiente del equipo cuando el estado del circuito sea incierto.
En cuanto al gas de protección, registre la identidad del gas aprobado y el punto de comprobación. Una lectura en el lado del suministro no permite determinar las condiciones en la antorcha durante la soldadura. Las fugas, las obstrucciones o los cambios en el conjunto de la antorcha requieren la comprobación específica del proceso. No intente compensar un posible problema de gas o hilo cambiando varios parámetros de soldadura a la vez; esto dificulta la siguiente comparación y puede modificar la cualificación de la soldadura.
Control del reinicio tras la interrupción de un cordón
Antes de reiniciar, conserve el registro del último segmento completado y de la decisión sobre la pieza. Determine según el procedimiento aprobado si la unión interrumpida puede repararse, debe inspeccionarse primero o debe quedar en espera. Restablecer una espera del robot no resuelve esa cuestión. Confirme que la fuente y el robot coinciden en el trabajo actual y que los estados anteriores de «listo» o «completado» no harán avanzar la secuencia de forma inesperada.
Si la instalación utiliza números de programa o recetas, guarde el identificador solicitado y el identificador seleccionado por la fuente. Una conexión de red correcta puede seguir transmitiendo un programa equivocado. Compare las últimas versiones aprobadas antes de realizar cualquier corrección. Registre el cambio resultante como una corrección de integración o del proceso; sigue siendo necesaria la inspección de la soldadura y no debe describirse como una reparación del accionamiento del robot.
Mantener separada la inspección de la soldadura de la reparación de la secuencia
Una secuencia reparada puede establecer un arco y aun así producir una soldadura que requiera revisar el procedimiento o la calidad. Utilice el método de inspección aprobado para evaluar la forma del cordón, la penetración, la porosidad u otros requisitos. A la inversa, un cordón visualmente aceptable no demuestra que se hayan validado todas las condiciones de retorno de señales de fallo y de protección. Registre cada conclusión por separado.
Reparar el punto de fallo confirmado y verificar el ciclo completo
Un hallazgo relacionado con un consumible o un alimentador requiere la intervención de servicio correspondiente. Un defecto en un cable o conector requiere verificar el tendido y las conexiones eléctricas. Un problema de asignación de señales requiere corregir la integración tras realizar una copia de seguridad. Un fallo de la fuente de alimentación debe seguir su procedimiento de servicio. Registre la pieza instalada, la versión del procedimiento y la prueba que respalda la reparación.
Verifique una unión soldada representativa con el mismo material, herramienta, segmento de programa y condición de reinicio pertinente. Confirme la solicitud, el estado de disponibilidad, el arco, la gestión de interrupciones y la finalización. Registre el número de repeticiones y los resultados de la inspección de la soldadura. Una trayectoria del robot ejecutada sin soldar o una prueba de componentes en banco no constituyen una prueba de aceptación de la celda instalada.
Inspección y reparación de robots de soldadura
Contacte con Suntech y facilite el registro de soldadura del FD-V8
Referencia del equipo
Referencia de equipo FD-V8 existente utilizada en el inventario de la planta
Planificación del mantenimiento de OTC FD-V8
Revise toda la célula del robot de soldadura antes de aislar una señal del proceso.