

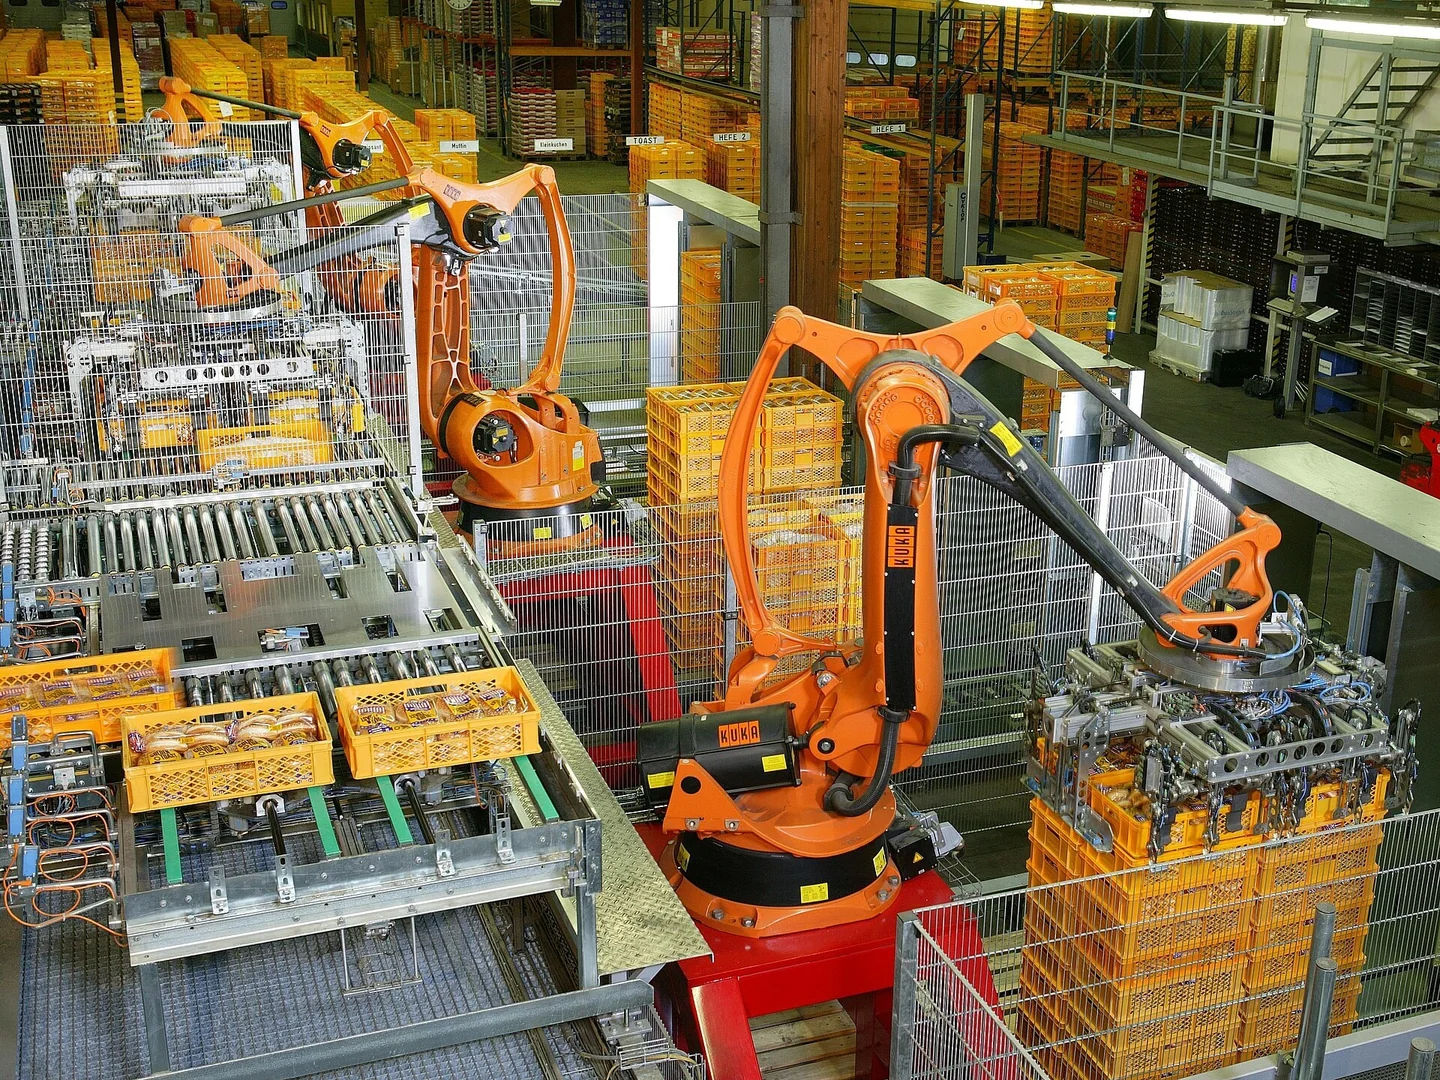
Os robôs industriais trabalham nas fábricas convertendo uma tarefa planeada em movimentos controlados. Os sensores comunicam o estado da peça e da célula. Um controlador de robô executa o programa de movimento, os servoaccionamentos alimentam os motores e uma ferramenta agarra, solda, pinta ou movimenta a peça. Em seguida, a célula verifica o resultado antes do ciclo seguinte.
Como funcionam os robôs industriais nas fábricas quando várias máquinas partilham a mesma linha? A chave está na coordenação. Um robô pode estar pronto para se mover, enquanto uma pinça, um transportador ou uma máquina-ferramenta não estão prontos. Este guia acompanha um ciclo de movimentação e mostra o que registar quando esse ciclo é interrompido.
O que compõe uma célula de trabalho robótica completa?
O braço é apenas uma parte do sistema. Uma célula também necessita de um controlador, ferramentas na extremidade do braço, dispositivos de fixação, equipamento de processo e proteções adequadas.
Um autómato programável, ou PLC, gere frequentemente a sequência entre máquinas. Em algumas células, uma parte maior dessa lógica está no controlador do robô. A distribuição exata depende do projeto.
| Elemento da célula | O que faz durante um ciclo | Evidências úteis quando o ciclo para |
|---|---|---|
| Controlador do robô | Executa o programa selecionado e planeia o movimento | Texto de programas, etapas, modos e alarmes |
| Servoaccionamento e motor | Mova cada junta com base na realimentação | Eixo afetado, estado do accionamento e condições de carga |
| Pinça ou ferramenta de processo | Atua sobre a peça | Confirmação da preensão, estado da ferramenta ou alarme do processo |
| Sensores e visão | Registe se a peça está presente ou a posição medida | Estado da entrada, resultado da imagem e hora |
| PLC e interface da máquina | Pedidos de troca e estados de conclusão | Nomes dos sinais, passo da sequência e tempo limite |
| Sistema de segurança | Permite ou interrompe o funcionamento em condições definidas | Categoria de paragem, estado do dispositivo e condições de reinicialização |
Os sinais normais do processo e as funções de segurança têm finalidades diferentes. Uma entrada básica de «peça presente» não substitui uma função com classificação de segurança. Consulte a documentação da célula para identificar o sistema que controla cada autorização.
Siga um ciclo de recolha e colocação
1. Confirme que a estação está pronta
A sequência verifica a receita selecionada, o modo de funcionamento, a disponibilidade do robô e o estado da peça. Um transportador pode colocar uma peça num batente, enquanto um sensor confirma a sua presença. Estas condições dependem do projeto; não existe um único sinal de arranque adequado a todas as fábricas.
2. Localize a peça e planeie a abordagem
Com ferramentas fixas, o robô pode utilizar posições ensinadas num referencial de trabalho. Um sistema de visão pode fornecer um desvio medido, se a aplicação o exigir. O controlador combina o referencial de trabalho, a definição da ferramenta e a pose de destino para planear um percurso dentro dos limites do robô. A visão não elimina a necessidade de calibração.
3. Desloque, agarre e confirme
O braço alcança o ponto de aproximação, desloca-se para a posição de recolha e comanda a pinça. A sequência aguarda a confirmação necessária antes de prosseguir. Um comando da pinça indica o que foi solicitado; não comprova que a peça tenha sido agarrada. As verificações de pressão, vácuo ou posição das maxilas dependem da ferramenta.
4. Transferência, libertação e relatório de conclusão
O robô percorre a trajetória planeada, confirma que o destino pode receber a peça e liberta-a. Os sinais de conclusão permitem que a máquina seguinte avance. Se a estação recetora estiver bloqueada, o robô pode aguardar sem que exista uma avaria do motor ou do accionamento. A condição de espera é tão importante como a posição visível do braço.
Como funcionam os braços robóticos industriais com realimentação dos servomotores?
O controlador converte uma trajetória da ferramenta em posições de articulação coordenadas. O controlo servo compara o movimento comandado com a retroação e ajusta a saída do motor. Os circuitos de controlo podem estar distribuídos entre o controlador do robô e os accionamentos. A implementação varia consoante o fabricante e a geração.
A informação de retorno da posição ajuda o sistema a acompanhar o movimento, mas não comprova, por si só, que uma peça acabada está correta. Uma ferramenta solta, um dispositivo de fixação deslocado ou um referencial de trabalho incorreto podem afetar o processo mesmo que os eixos sigam as instruções recebidas. Inspecione toda a cadeia, desde o movimento dos eixos até à peça.
Para saber mais sobre a diferença entre o movimento das juntas, as coordenadas da ferramenta e os erros de posição, consulte movimento do braço do robô e verificações de coordenadas. Esse guia aborda os pormenores do movimento; este artigo acompanha toda a sequência de produção.
Como se mantêm sincronizados os sinais do PLC e do robô?
Um handshake é uma troca de estados acordada. Um dispositivo pode solicitar uma transferência e o outro confirmar que está pronto. Em seguida, o robô indica que está ocupado. Um estado de conclusão encerra a troca. Os nomes e a temporização dos sinais são definidos pelo integrador e não por uma norma universal para robôs.
Uma lógica de sequência bem concebida também define o que acontece após um tempo limite, uma paragem de emergência ou uma falha de alimentação. Se um dos lados mantiver um sinal de conclusão antigo, o ciclo seguinte poderá não arrancar como previsto. Registe simultaneamente os estados dos dois dispositivos. Repor tudo primeiro pode apagar os dados necessários para localizar a discrepância.
O que indica um ciclo interrompido para orientar a investigação?
| Fase observada | Primeira distinção a fazer | Registe os dados antes de substituir componentes |
|---|---|---|
| O robô não arranca | Falta de autorização ou falha do robô? | Passo do PLC, pedido de arranque, prontidão e alarmes |
| O braço alcança a peça, mas fica à espera | Comando da ferramenta ou falta de confirmação? | Comando de saída, resposta do sensor e alimentação da ferramenta |
| A paragem ocorre durante o movimento | Avaria de movimento, paragem do processo ou paragem externa? | Alarme completo, eixo, posição e eventos anteriores |
| O movimento termina, mas a peça fica mal posicionada | Erro na ferramenta, na fixação, na estrutura ou no movimento? | Posição real da peça, estado da ferramenta e alterações recentes |
| A estação seguinte nunca arranca | Transferência incompleta ou desajuste na comunicação de sinais? | Histórico de pedidos, ocupado, concluído e estado de recepção |
Estes são ramos de diagnóstico, não provas de que um componente está avariado. Siga os procedimentos aplicáveis de isolamento e recuperação antes da inspeção. Não contorne as proteções nem force as entradas de segurança para pôr em funcionamento um ciclo parado.
O que muda entre soldadura, pintura e paletização?
O padrão de controlo é semelhante, mas os indícios relativos ao processo são diferentes. Na soldadura, o percurso do robô e o equipamento de soldadura têm de estar de acordo quanto à prontidão do processo. A pintura acrescenta o fornecimento de material e as condições da cabina. A paletização acrescenta a chegada do produto, o estado da pinça e o padrão de empilhamento selecionado.
Quando um processo falha, registe se o movimento também falhou. Um robô que segue o percurso enquanto a ferramenta de processo falha exige uma investigação diferente da de um alarme de accionamento. O Guia dos componentes de braços robóticos ajuda a identificar as peças envolvidas. O guia de produtividade na produção explica como o tempo de espera afecta toda a célula.
O que deve enviar antes de pedir uma avaliação da reparação?
- Modelo do robô e do controlador, número de série e versão do software, se disponíveis.
- Texto exato do alarme, marcas temporais e primeiro evento anterior à paragem.
- Etapa do programa, modo de funcionamento, eixo afetado e estado da peça.
- Sinais da ferramenta e da interface da máquina, juntamente com os registos do PLC e do robô relativos ao mesmo ciclo.
- Alterações recentes nas ferramentas, cablagem, receitas, cópias de segurança ou referenciais.
Crie uma cópia de segurança antes de efetuar alterações aprovadas. Para reparação de braços robóticos industriais, este registo ajuda a distinguir um problema na sequência da célula de uma avaria no acionamento, no cabo, na ferramenta ou no controlador. Contactar a Suntech com a identificação e os sintomas do equipamento, para definir o âmbito da avaliação.
O tipo de robô altera o ciclo de fábrica?
Os robôs articulados utilizam juntas rotativas para alcançar zonas em redor de dispositivos de fixação. A sua forma pode lembrar um braço humano, mas cada modelo tem os seus próprios limites. Os robôs cartesianos utilizam eixos lineares; os robôs delta utilizam braços articulados para tarefas adequadas de recolha e colocação. Todos estes modelos podem participar na mesma sequência de pedido, movimento, confirmação e conclusão.
Os robôs colaborativos também precisam de um processo definido para a célula. A partilha de um espaço de trabalho exige uma avaliação da tarefa completa, incluindo a ferramenta e a peça de trabalho. A designação do robô, por si só, não determina se são necessárias proteções. Na indústria alimentar, por exemplo, a higiene e o manuseamento dos produtos acrescentam requisitos para além do programa de movimento.
Os robôs de fábrica precisam de inteligência artificial?
Muitos sistemas robotizados executam programas ensinados e regras de decisão fixas. Não precisam de inteligência artificial para repetir uma tarefa conhecida. A IA pode ajudar em tarefas como reconhecer peças variadas, mas o resultado continua a precisar de uma interface definida para os controlos da célula. Quando utilizar um sistema deste tipo, registe no ciclo a peça selecionada, as verificações de confiança e a posição aceite.
Como é que a velocidade e a precisão afetam a sequência?
A velocidade elevada não garante um ciclo de produção curto. No manuseamento de materiais, a ferramenta pode precisar de tempo para criar vácuo ou confirmar que a peça está segura. Registe esses tempos de espera separadamente dos movimentos do braço. Ao verificar uma alteração do programa, compare o mesmo produto e a mesma receita.
A elevada precisão também exige uma medida definida. A repetibilidade descreve o regresso a uma posição em condições especificadas; não é o mesmo que a precisão absoluta face a uma referência externa. Mesmo um robô estável pode posicionar incorretamente uma peça se o dispositivo de fixação ou o referencial da ferramenta se deslocar.
Nas linhas de montagem, nas linhas de produção e noutros ambientes de fabrico, o tempo de troca de sinais é importante. O controlo em tempo real significa cumprir os requisitos de temporização do sistema concebido, não apenas enviar dados rapidamente. Verifique a configuração real do barramento, a atualização dos sinais e as definições de tempo-limite antes de atribuir a lentidão da comunicação ao hardware do robô.
Referências técnicas
Definição e estruturas dos robôs industriais da IFR definir o âmbito do equipamento. Descrição geral do controlador do robô de KUKA descreve a arquitetura do controlador e as opções de integração. O ciclo de exemplo e a tabela de registo de avarias acima apresentam orientações gerais de engenharia; os manuais da célula instalada determinam os sinais e o procedimento de recuperação efetivamente aplicáveis.