

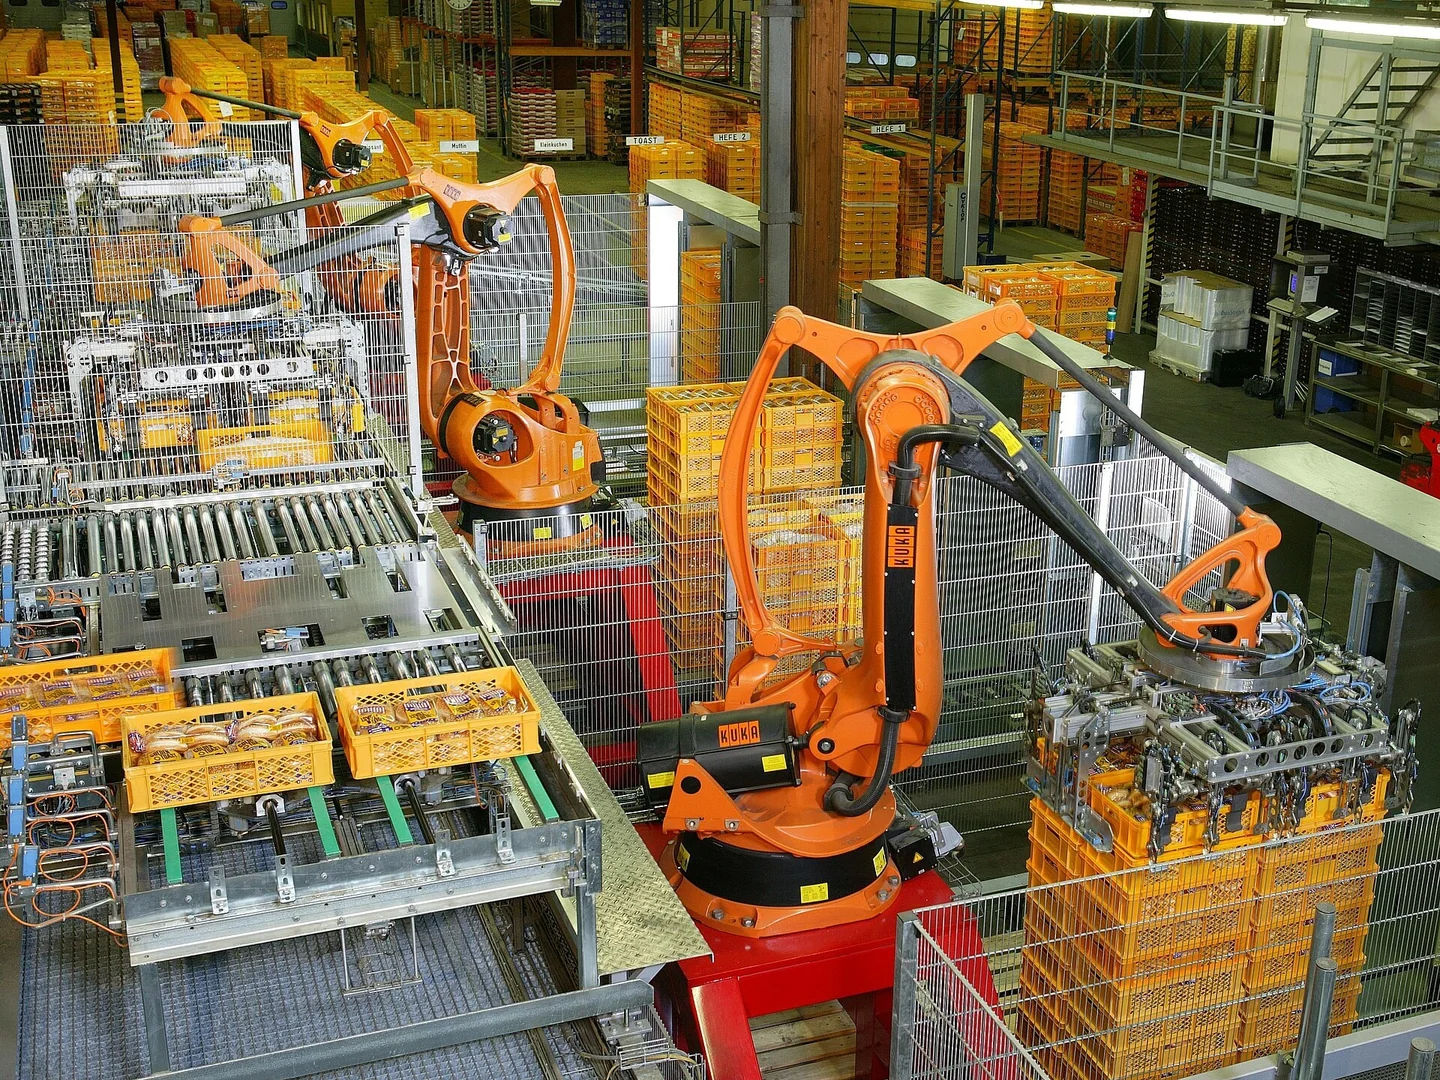
Los robots industriales trabajan en fábricas convirtiendo una tarea planificada en movimientos controlados. Los sensores informan del estado de la pieza y de la célula. Un controlador de robot ejecuta el programa de movimiento, los servoaccionamientos alimentan los motores y una herramienta sujeta, suelda, pinta o manipula la pieza. Después, la célula comprueba el resultado antes del siguiente ciclo.
Entonces, ¿cómo funcionan los robots industriales en las fábricas cuando varias máquinas comparten una misma línea? La clave es la coordinación. Un robot puede estar listo para moverse mientras una mordaza, un transportador o una máquina herramienta aún no lo están. Esta guía sigue un ciclo de manipulación y muestra qué registrar cuando ese ciclo se detiene.
¿Qué elementos componen una célula de trabajo robótica completa?
El brazo es una parte del sistema. Una célula también necesita un controlador, herramientas de extremo de brazo, dispositivos de sujeción, equipos de proceso y medidas de protección adecuadas.
Un controlador lógico programable, o PLC, suele gestionar la secuencia entre máquinas. En algunas celdas, una mayor parte de esa lógica reside en el controlador del robot. La distribución exacta depende del diseño.
| Elemento de la célula | Qué hace durante un ciclo | Datos útiles cuando se detiene el ciclo |
|---|---|---|
| Controlador del robot | Ejecuta el programa seleccionado y planifica el movimiento | Texto del programa, el paso, el modo y la alarma |
| Servoaccionamiento y motor | Mover cada articulación mediante la realimentación | Eje afectado, estado del accionamiento y condiciones de carga |
| Pinza o herramienta de proceso | Actúa sobre la pieza de trabajo | Confirmación del agarre, estado de la herramienta o alarma del proceso |
| Sensores y visión | Informe de la presencia de la pieza o de la posición medida | Estado de la entrada, resultado de la imagen y hora |
| PLC e interfaz de la máquina | Solicitudes de intercambio y estados de finalización | Nombres de señales, paso de la secuencia y tiempo de espera |
| Sistema de seguridad | Permite o detiene el funcionamiento en condiciones definidas | Categoría de parada, estado de los dispositivos y condiciones de rearme |
Las señales de proceso ordinarias y las funciones de seguridad cumplen funciones distintas. Una entrada básica de «pieza presente» no sustituye a una función con clasificación de seguridad. Consulte la documentación de la célula para identificar qué sistema controla cada autorización.
Seguir un ciclo de recogida y colocación
1. Confirme que la estación está preparada
La secuencia comprueba la receta seleccionada, el modo de funcionamiento, la disponibilidad del robot y el estado de la pieza de trabajo. Una cinta transportadora puede colocar una pieza en un tope, mientras un sensor confirma su presencia. Estas condiciones dependen del diseño; no existe una única señal de inicio válida para todas las fábricas.
2. Localice la pieza y planifique el procedimiento
Con herramientas fijas, el robot puede utilizar posiciones programadas en un sistema de coordenadas de trabajo. Un sistema de visión puede proporcionar un desplazamiento medido si la aplicación lo requiere. El controlador combina el sistema de coordenadas de trabajo, la definición de la herramienta y la posición y orientación objetivo para planificar una trayectoria dentro de los límites del robot. La visión no elimina la necesidad de calibración.
3. Mover, sujetar y confirmar
El brazo llega al punto de aproximación, se desplaza a la posición de recogida y envía la orden a la pinza. La secuencia espera la confirmación requerida antes de continuar. Una orden a la pinza indica lo que se solicitó, pero no demuestra que la pieza haya quedado sujeta. Las comprobaciones de presión, vacío o posición de las mordazas dependen de la herramienta.
4. Transferencia, liberación e informe de finalización
El robot sigue la trayectoria prevista, confirma que el destino puede recibir la pieza y la suelta. Las señales de finalización permiten que la siguiente máquina continúe. Si la estación receptora está bloqueada, el robot puede esperar sin que haya fallado ningún motor ni accionamiento. La condición de espera importa tanto como la posición visible del brazo.
¿Cómo funcionan los brazos robóticos industriales con realimentación de los servomotores?
El controlador convierte una trayectoria de la herramienta en objetivos coordinados para las articulaciones. El control de los servomotores compara el movimiento ordenado con la realimentación y ajusta la salida de los motores. Los bucles de control pueden estar repartidos entre el controlador del robot y los accionamientos. Su implementación varía según el fabricante y la generación.
La realimentación de posición ayuda al sistema a seguir el movimiento, pero por sí sola no demuestra que una pieza terminada sea correcta. Una herramienta suelta, un útil desplazado o un sistema de coordenadas de trabajo incorrecto pueden afectar al proceso aunque las articulaciones sigan las órdenes. Inspeccione toda la cadena, desde el movimiento de las articulaciones hasta la pieza.
Para conocer la diferencia entre el movimiento de las articulaciones, las coordenadas de la herramienta y los errores de posición, consulte comprobaciones del movimiento del brazo robótico y de las coordenadas. Esa guía aborda los detalles del movimiento; este artículo sigue la secuencia de producción completa.
¿Cómo se mantienen sincronizadas las señales del PLC y del robot?
Un intercambio de señales de control es una secuencia acordada de estados. Un dispositivo puede solicitar una transferencia y el otro confirma que está listo. A continuación, el robot indica que está ocupado. Un estado de finalización cierra el intercambio. Los nombres de las señales y los tiempos los define el integrador, no una norma universal para robots.
Una lógica de secuencia adecuada también define qué ocurre tras agotarse un tiempo de espera, una parada de emergencia o una pérdida de alimentación. Si uno de los dispositivos conserva una señal de finalización anterior, es posible que el siguiente ciclo no se inicie como se esperaba. Registre al mismo tiempo el estado de ambos dispositivos. Restablecer todo primero puede borrar las pruebas necesarias para localizar la discrepancia.
¿Hacia dónde orienta la investigación un ciclo detenido?
| Etapa observada | Primera distinción que debe hacerse | Registre la información antes de cambiar piezas |
|---|---|---|
| El robot nunca arranca | ¿Falta de autorización o fallo del robot? | Paso del PLC, solicitud de arranque, estado de disponibilidad y alarmas |
| El brazo llega a la pieza, pero espera | ¿Comando de la herramienta o falta de confirmación? | Orden de salida, respuesta del sensor y suministro de la herramienta |
| La parada se produce durante el movimiento | ¿Fallo de movimiento, parada del proceso o parada externa? | Alarma completa, eje, pose y eventos anteriores |
| El movimiento se completa, pero la pieza queda mal colocada | ¿Error de herramienta, dispositivo de fijación, sistema de coordenadas o movimiento? | Posición real de la pieza, estado de la herramienta y cambios recientes |
| La siguiente estación nunca se pone en marcha | ¿Transferencia incompleta o discrepancia en el intercambio de señales? | Historial de solicitud, ocupado, finalización y estado de recepción |
Estas son vías de diagnóstico, no pruebas de que un componente haya fallado. Siga los procedimientos aplicables de aislamiento y recuperación antes de inspeccionar el equipo. No anule los resguardos ni fuerce las entradas de seguridad para poner en marcha un ciclo detenido.
¿Qué cambia entre soldadura, pintura y paletizado?
El patrón de control es similar, pero los indicios del proceso cambian. En soldadura, la trayectoria del robot y el equipo de soldadura deben coincidir en cuanto a la preparación del proceso. En pintura, también intervienen el suministro de material y las condiciones de la cabina. En paletizado, se añaden la llegada del producto, el estado de la pinza y el patrón de apilado seleccionado.
Cuando falle un proceso, registre si también falló el movimiento. Si el robot sigue la trayectoria mientras falla la herramienta de proceso, la investigación será distinta de la que requiere una alarma del accionamiento. El guía de componentes del brazo robótico ayuda a identificar las piezas implicadas. El guía de producción industrial explica cómo el tiempo de espera afecta a toda la célula.
¿Qué debe enviar antes de una evaluación de reparación?
- Modelo del robot y del controlador, número de serie y versión del software, si están disponibles.
- Texto exacto de la alarma, marcas de tiempo y primer evento anterior a la parada.
- Paso del programa, modo de funcionamiento, eje afectado y estado de la pieza.
- Señales de la herramienta y de la interfaz con la máquina, con registros del PLC y del robot correspondientes al mismo ciclo.
- Cambios recientes en las herramientas, el cableado, las recetas, las copias de seguridad o los marcos de referencia.
Conserve una copia de seguridad antes de realizar cambios autorizados. Para reparación de brazos robóticos industriales, este registro ayuda a distinguir un problema de secuencia de la célula de un fallo del accionamiento, el cable, la herramienta o el controlador. Contactar con Suntech con la identificación del equipo y los síntomas para definir el alcance de la evaluación.
¿Cambia el ciclo de fábrica según el tipo de robot?
Los robots articulados utilizan articulaciones giratorias para alcanzar puntos alrededor de los dispositivos de sujeción. Su forma puede recordar a un brazo humano, pero cada modelo tiene sus propios límites. Los robots cartesianos utilizan ejes lineales; los robots delta utilizan brazos articulados para tareas adecuadas de recogida y colocación. Todos estos diseños pueden participar en la misma secuencia de solicitud, movimiento, confirmación y finalización.
Los robots colaborativos también necesitan un proceso de trabajo definido para la celda. Compartir un espacio de trabajo requiere evaluar la tarea completa, incluidas la herramienta y la pieza. La denominación del robot por sí sola no determina si se necesitan resguardos. En el procesamiento de alimentos, por ejemplo, la higiene y la manipulación del producto añaden requisitos que van más allá del programa de movimiento.
¿Necesitan inteligencia artificial los robots de fábrica?
Muchos sistemas robóticos ejecutan programas enseñados y reglas de decisión fijas. No necesitan inteligencia artificial para repetir una tarea conocida. La IA puede ayudar en tareas como reconocer piezas variadas, pero sus resultados siguen necesitando una interfaz definida con los controles de la célula. Cuando se utilice un sistema de este tipo, conserve con el registro del ciclo la pieza seleccionada, las comprobaciones de confianza y la posición aceptada.
¿Cómo afectan la velocidad y la precisión a la secuencia?
Una velocidad elevada no garantiza un ciclo de producción corto. Durante la manipulación de materiales, la herramienta puede necesitar tiempo para generar vacío o confirmar que una pieza está bien sujeta. Registre esas esperas por separado del movimiento del brazo. Compare el mismo producto y la misma receta al comprobar un programa modificado.
La alta precisión también requiere una medida definida. La repetibilidad describe el retorno a una posición y orientación en condiciones determinadas; no equivale a la exactitud absoluta respecto a una referencia externa. Incluso un robot estable puede colocar mal una pieza si se desplaza el dispositivo de sujeción o el sistema de coordenadas de la herramienta.
En las líneas de montaje, las líneas de producción y otros entornos de fabricación, la temporización de los intercambios es importante. El control en tiempo real significa cumplir los requisitos de temporización del sistema diseñado, no simplemente enviar datos con rapidez. Compruebe la configuración real del bus, la actualización de las señales y los ajustes de tiempo de espera antes de atribuir al hardware del robot una secuencia de confirmación lenta.
Referencias técnicas
Definición y estructuras de los robots industriales según la IFR establecer el alcance de los equipos. Descripción general del controlador de robot de KUKA describe la arquitectura del controlador y las opciones de integración. El ciclo de ejemplo y la tabla de registro de fallos anteriores son orientaciones generales de ingeniería; los manuales de la célula instalada determinan sus señales reales y el procedimiento de recuperación.